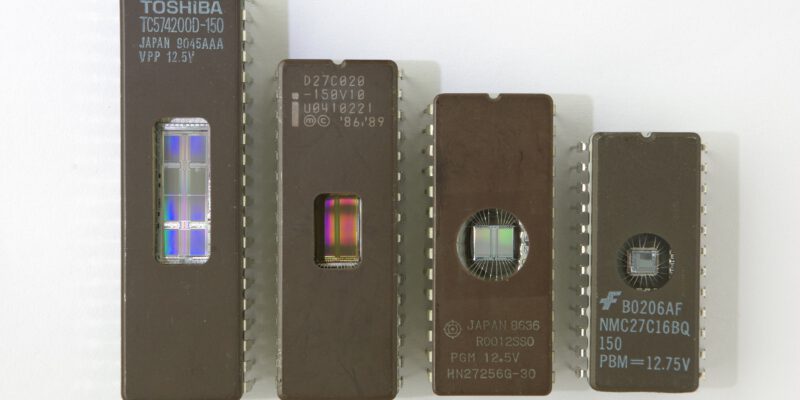
yellowcloud from Germany - EPROMs 4M, 2M, 256k, 16kbit

Retro – (L/E)EPROM Hardware

(Titelbild: yellowcloud from Germany – EPROMs 4M, 2M, 256k, 16kbit) Vorab: Dies ist eine lebende Seite, ich werde hier immer mal was hinzufügen, korrigieren oder entfernen, was nicht stimmt. Also keine Gewähr auf die Richtigkeit (Bitte Datenblätter prüfen). Ich gebe mir dennoch Mühe beim Schreiben nicht zu lügen und vermeide Halbwahrheiten. Wo ich mir nicht sicher bin, steht …

Weiterlesen →
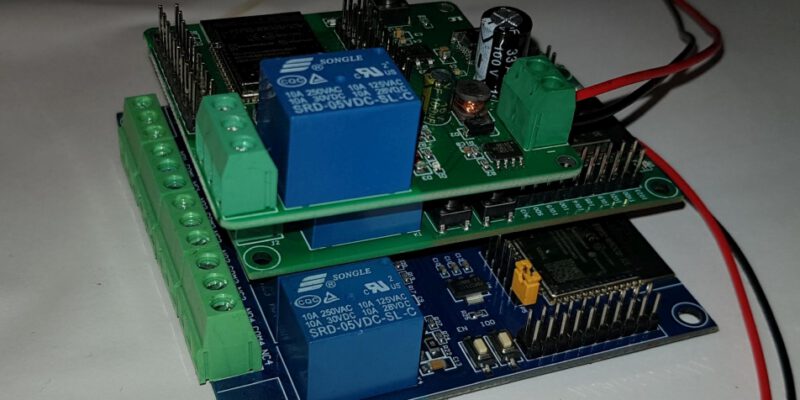
ESP32 Relay Board

Für ein anderes Projekt brauchte ich Relais, um ein paar Pumpen schalten zu können. Hierbei sind die ESP32-Platinen beim schnellen Ali aufgefallen. Diese kommen komplett verwendbar daher und haben zum Teil sogar eine 240V-Stromversorgung mit on Board. ACHTUNG: Der Programmierport auf den Boards ist zwar mit 5V ausgewiesen, der Umstand, dass meine Platinen aber nur …

Weiterlesen →

ROS: Einfachen Publisher/Subscriber in C++ Erstellen

Hier soll kurz beschrieben werden, wie ein Publisher (Nachrichten-Erzeuger) und ein Subscriber (Nachrichten-Abonnent) in C++ erstellt werden. Für eine ausführliche Anleitung sei auf die offizielle Website verwiesen. http://wiki.ros.org/ROS/Tutorials/WritingPublisherSubscriber%28c%2B%2B%29 Voraussetzung Ihr benötigt einen Workspace und ein Paket, in meinem Fall ist das Workspace test_ws und Paket beginner_tutorial. Weiterhin könnten auch helfen: Vorbereitung Ins Paketverzeichnis wechseln Falls …

Weiterlesen →

ROS: Service Erstellen

Jeder Knoten kann Services anbieten. Ein Service zeichnet sich durch eine Anfrage, gefolgt von einer Antwort, aus. Services werden verwendet, um bestimmte Funktionen in Knoten aufzurufen. Zum Beispiel um einen Zustand abzufragen oder um einen Reset durchzuführen. Die Initiative geht hierbei vom Anfragenden aus. Dies unterscheidet sich von den Nachrichten (Messages), die abonniert werden. Wie …

Weiterlesen →

ROS: Nachrichten Erstellen

Für den Austausch von Daten zwischen verschiedenen Knoten werden Nachrichten benötigt. Diese werden in .msg Dateien definiert und dann mittels catkin generiert. Das Ergebnis ist eine .h Datei mit C-Code und gleichem Namen. Jeder Knoten kann diese Nachrichten dann abonnieren. Die Nachrichten werden automatisch vom sendenden Knoten ausgesandt und alle Abonnenten bekommen sie. Dies unterscheidet …

Weiterlesen →

ROS URDF: Projekt aufsetzen

Ich habe mal angefangen, mich mit ROS zu beschäftigen, irgendwann stößt man auf die Information, dass auch ohne physikalischen Roboter das Verhalten simuliert werden kann. Ein wenig mehr in die Materie eingelesen, fand ich mich vor zig Tutorials wieder, die ich mit den dort vorhandenen Informationen nicht ausprobieren konnte. Somit stellte ich mir die Frage, …

Weiterlesen →

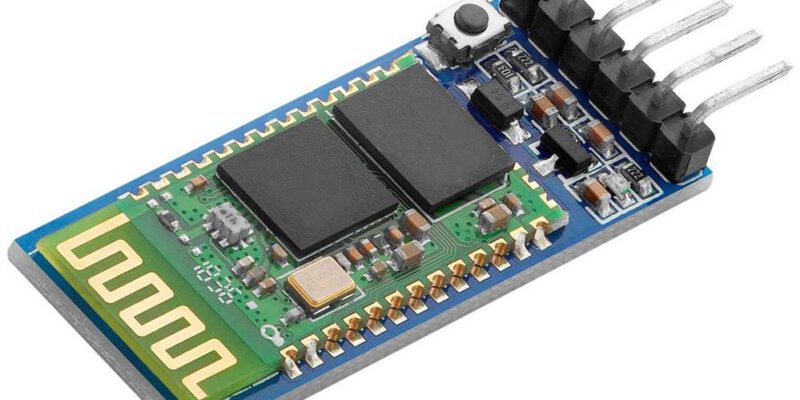
HC-06 Blutooth Modul

Dieses Modul ist ähnlich dem HC05 und kann eine serielle Verbindung via Bluetooth herstellen. Die Logikein-/ausgänge arbeiten mit 3V, das Modul kann also nicht direkt an Controllern mit 5V betrieben werden. Fakten Anwendungsbereiche Fernsteuerung / Fernbedienung Kommunikation über kurze Entfernungen Verbindung zu Handy-Applikation Ansichten Programmierung Bibliotheken Keine nötig, kann entweder über HardwareSerial an den entsprechenden …

Weiterlesen →