Last Updated on 18. Oktober 2026 by sfambachLink-Status: OK
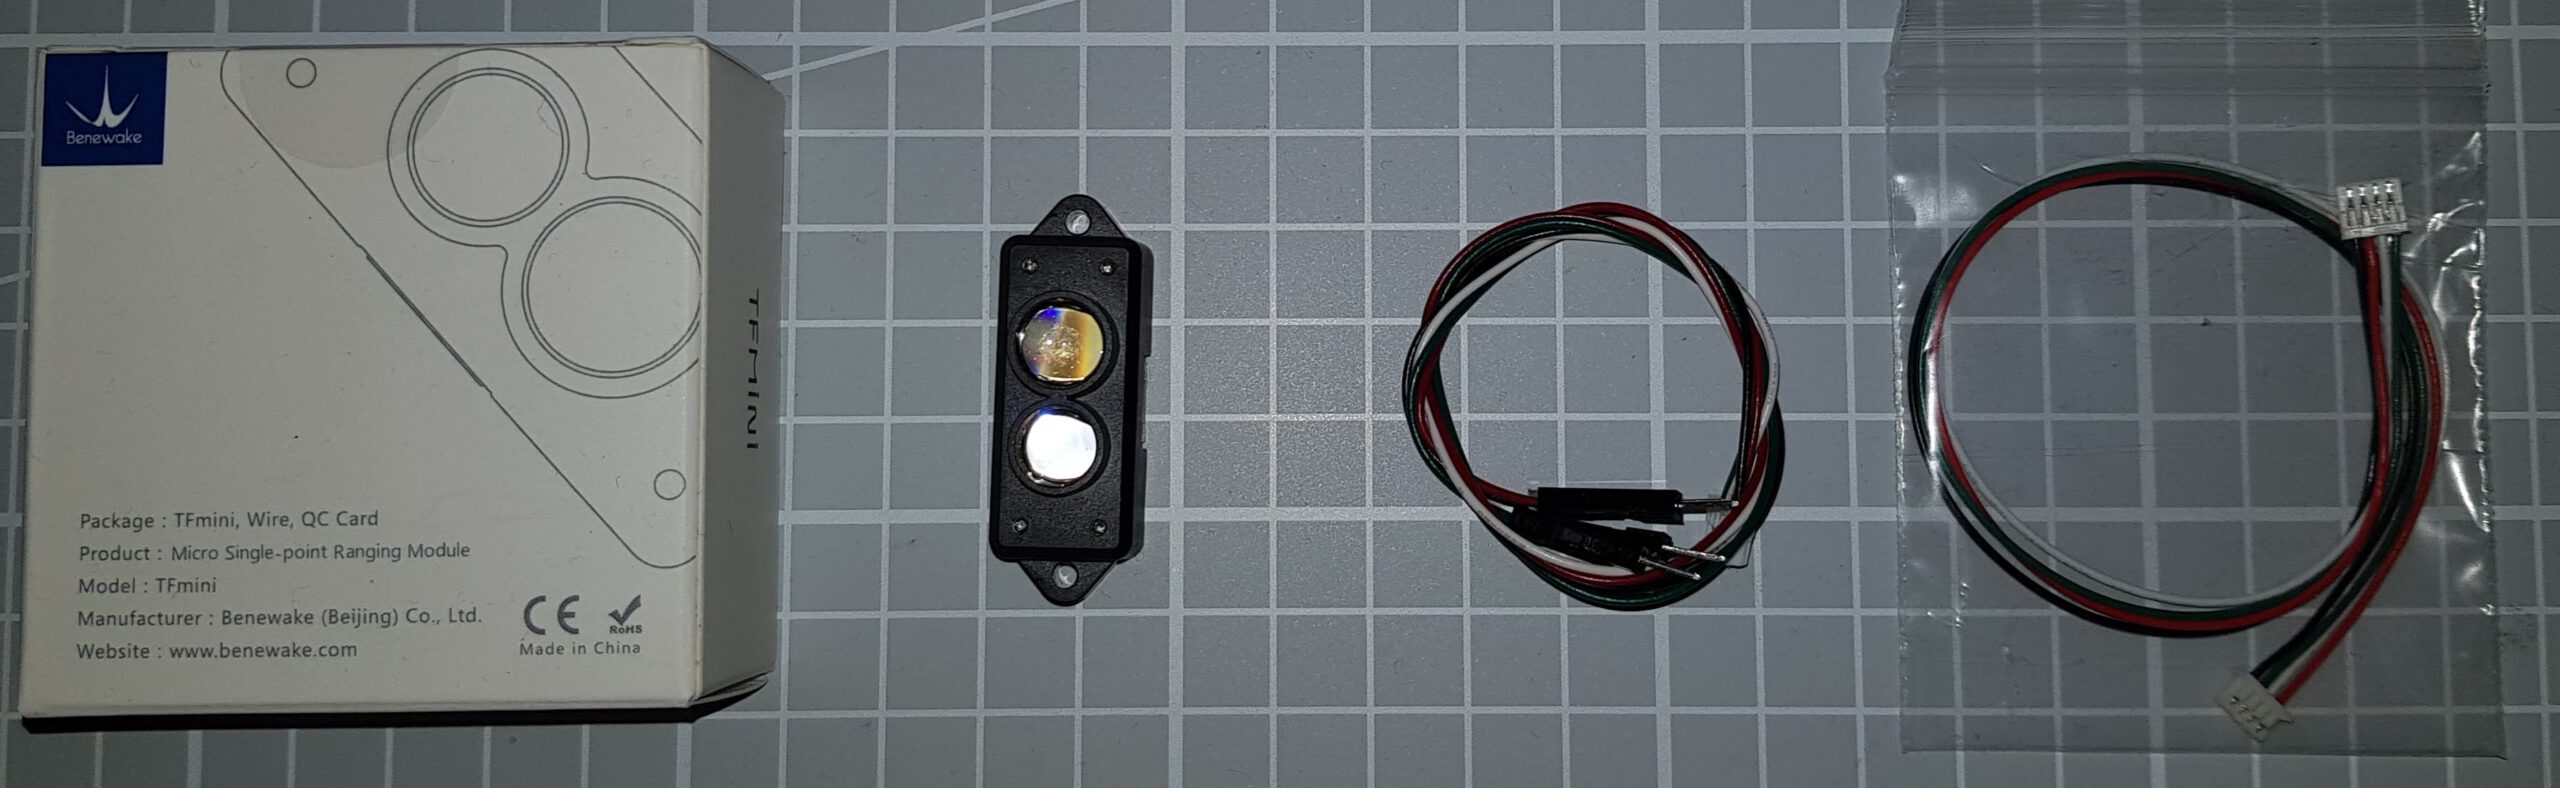
An dieser Stelle teste ich mal einen recht teuren Sensor für >36€, welcher die anderen Entfernungsmesser um „Längen“ schlägt ;). Der Sensor hat einen winzigen Anschluss (GH1.25-4p SMT type). Hierfür liegen zwei Kabel bei. Eines mit zwei GH1.25-4p Steckern und eines mit den gewohnten Pin-Headern, welches es ermöglicht, den Sensor direkt am Arduino zu betreiben. Der Sensor wird mit 4.6V – 6 V versorgt. Somit ist ein Einsatz an 3.3V-Mikrocontrollern nur über Logik-Level-Converter möglich.
Ich wollte eigentlich die I²C-Version testen, leider ist die UART-Version hier angekommen, weshalb ich diese nun hier vorstelle. Da ich keine Doku über die I²C-Version gefunden habe, bin ich mir immer noch nicht sicher, ob mit dem aktuellen Sensor nicht auch I²C möglich wäre. Wenn ihr mehr wisst, lasst einen Kommentar da. )
Fakten
| TFmini | |
|---|---|
| Messgröße | Entfernung |
| Messprinzip | Lidar |
| Messbereich | 300–12000 mm |
| Genauigkeit | 1 % (unter 6 m), 2 % (6–12 m) |
| Öffnungswinkel | 2,3° |
| Frequenz/Wellenlänge | 850 nm |
| Betriebsspannung | 4,5–6 V |
| Stromaufnahme | ≤ 120 mW (≈ 24 mA bei 5 V) |
| Schnittstellen | UART |
| Abmessungen | 42 × 15 × 16 mm |
| Gewicht | 6,1 g |
| Beschreibung | Lidar-Entfernungssensor |
Anschlüsse
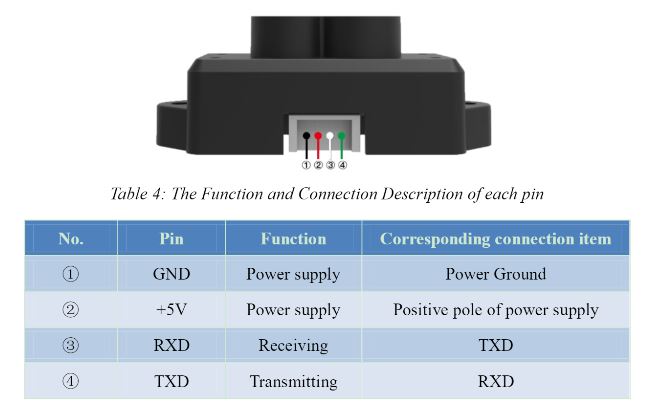
| Beschreibung | Wert |
| 1 Masse | GND |
| 2 Versorgungsspannung | 4.6V-6V |
| 3 UART Empfang | TXD |
| 4 UART Senden | RXD |
Daten der seriellen Schnittstelle
| Beschreibung | Wert |
|---|---|
| Baudrate | 115200 |
| Datenbits | 8 |
| Stoppbits | 1 |
| Parity check | None |
Anwendungsbereiche
- Entfernungsmessung
- Kartographie (bis 12m)
- Bei Drohnen zur Höhenbestimmung
- Durchgangskontrolle
- Kontaktloses Auslösen
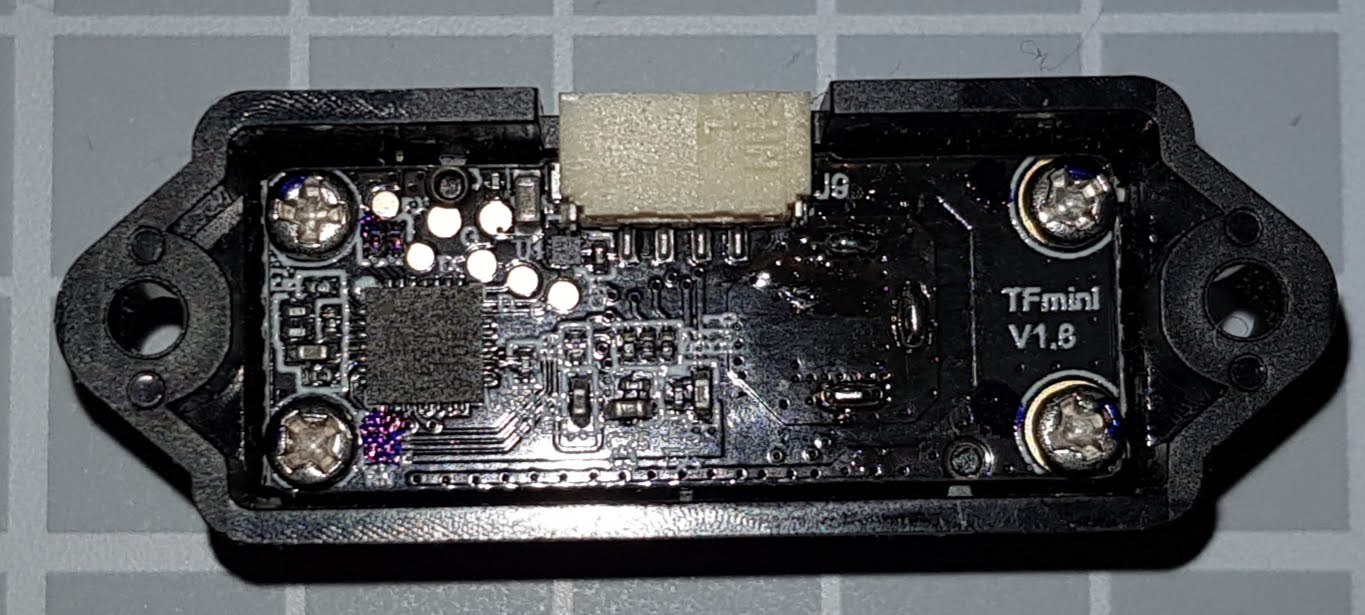
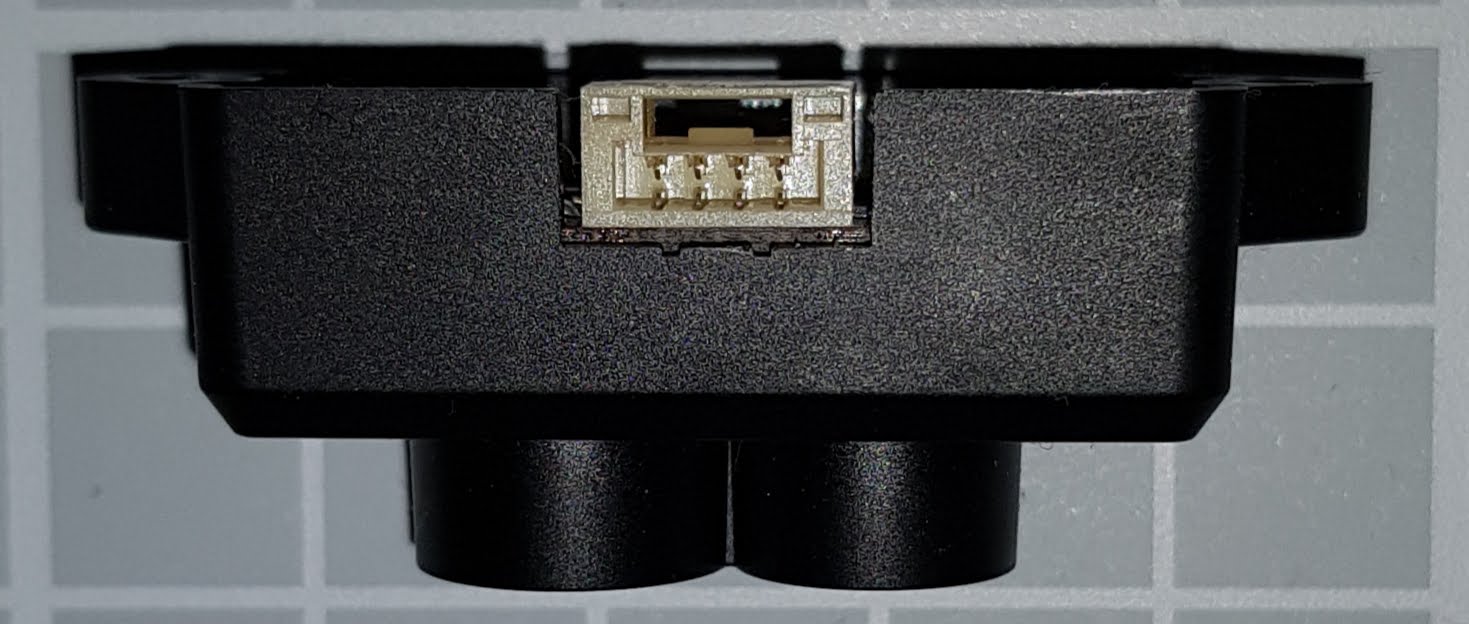
Ansichten
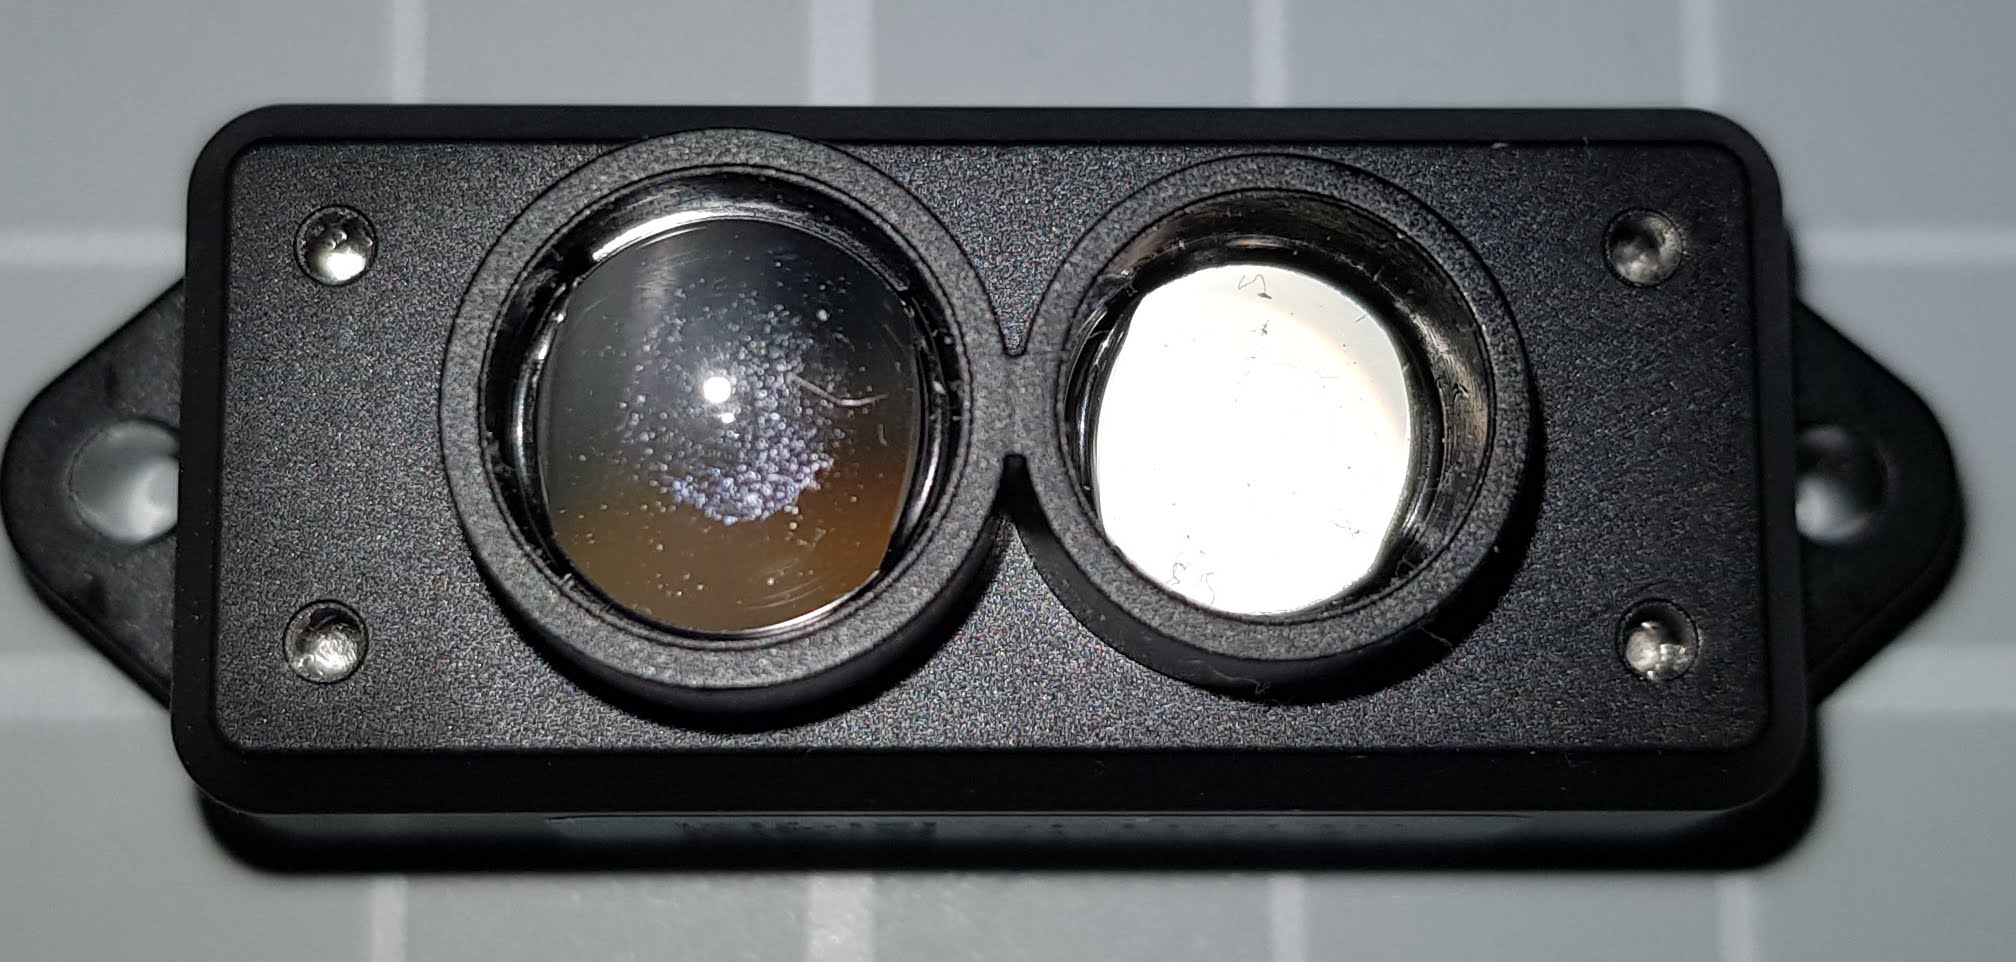
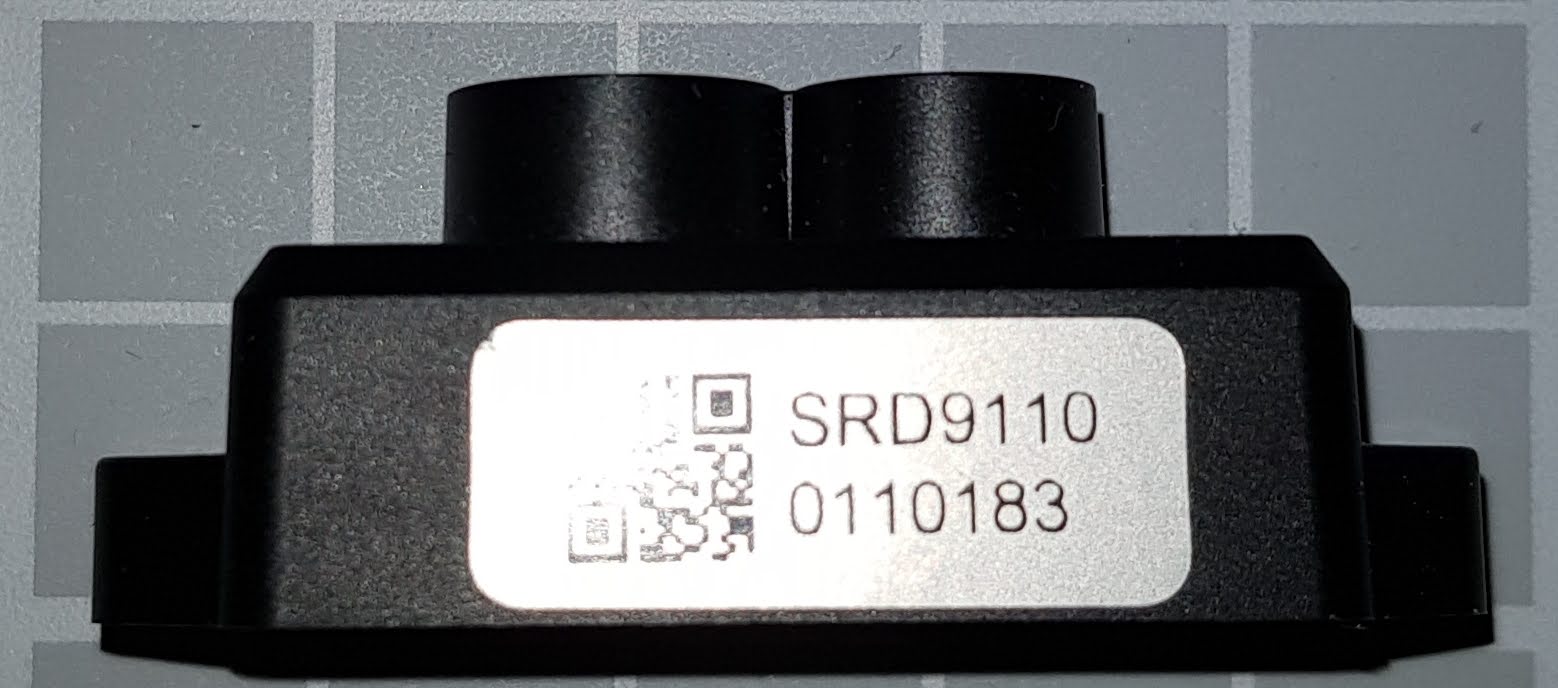
Programmierung
Bibliotheken
Arduino
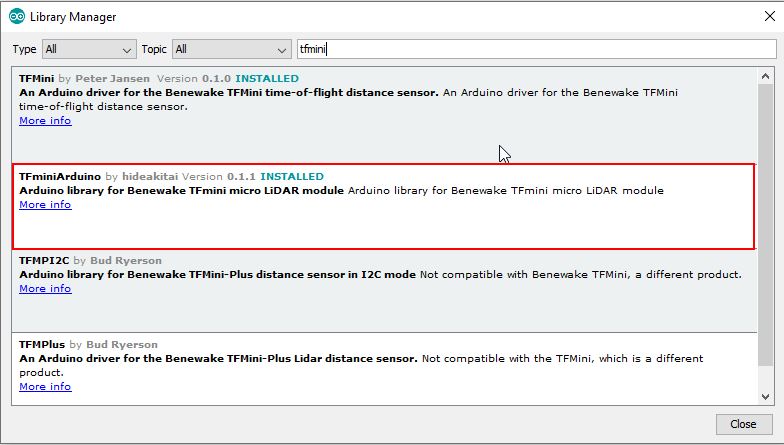
Im BibliothekarLink-Status: OK gibt es auch einige Bibliotheken für den TFMini. Mit der oberen von Peter Jansen hatte ich Probleme. Deswegen habe ich den zweiten Eintrag für meinen ersten Test gewählt.
Alternativen
Letztendlich habe ich die Lib von Peter Jansen noch zum Laufen gebracht. Somit hier der Link zur Bibliothek und zum Bugfix.
https://github.com/opensensinglab/tfminiLink-Status: OK
Bugfix: https://github.com/opensensinglab/tfmini/issues/9Link-Status: OK
ESPx
Die Bibliothek von Peter Jansen soll auch mit dem ESP funktionieren, allerdings müssen hierfür wohl alle Serial.print(ln) ’s aus der .cpp-Datei entfernt werden (Siehe auchLink-Status: OK). Ich habe das Projekt geforkt und sowohl die Printlines entfernt als auch den Bugfix für die Checksumme eingebaut. Leider konnte ich sie noch nicht testen.
https://github.com/sfambach/tfmini_espLink-Status: OK
Verdrahtung
Hier die Verdrahtung des Sensors über den UART. Der Sensor sieht leider etwas anders als im Original aus, deshalb bitte die Pin-Zuordnung unten in der Tabelle beachten.
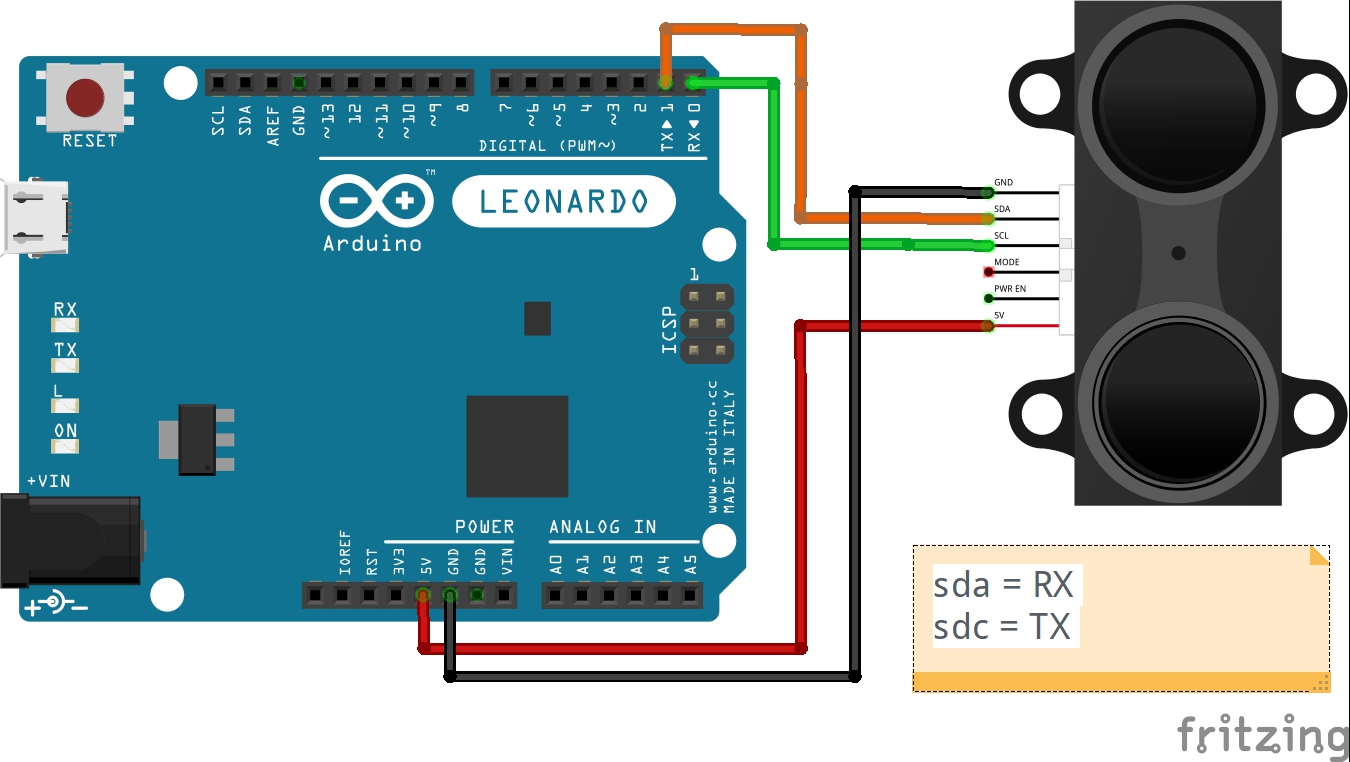
| Arduino | GY530 |
| 5V | VIN |
| GND | GND |
| Pin D0 | TX |
| Pin D1 | RX |
Da die UART meist auch für Ausgaben auf der Console benötigt wird, bietet sich beim Leonardo/Uno-Board die Verwendung eines Software-UART an. Bei diesem können die RX/TX Pins fast frei gewählt werden, zum Beispiel Pin 10/11.
| Arduino | GY530 |
| 5V | VIN |
| GND | GND |
| Pin D11 | TX |
| Pin D10 | RX |
Testprogramm
Testprogramm auswählen, kompilieren und auf den Arduino spielen. Evtl. die Pins und den seriellen Port umstellen.
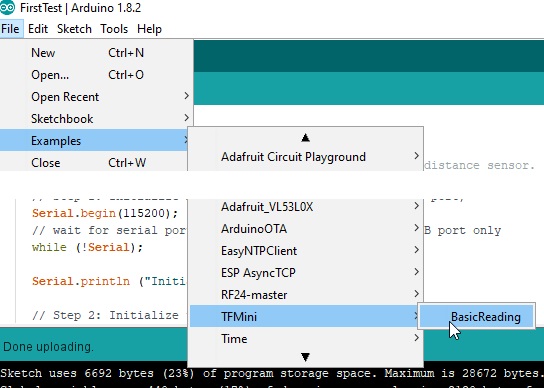
Hier mein Entwurf
Quellcode TFminiFirstTest.ino (GitHub GistLink-Status: OK)
/**
 * Example from the library.
 * I changed the two hardware serials to one software serial
 * More details under http://www.fambach.net/FTMini-Laser/
 *
 * The original lib to be no longer existing in Git, install it via Arduino Gui (keyword = tfmini, Author= hideakitai)
 *
 */

#include "TFmini.h"
#include <SoftwareSerial.h>

/**
 * Prepare the sensor
 */
SoftwareSerial mySerial(10, 11);
TFmini tfmini;

void setup()
{
    Serial.begin(115200);

    // init the sensor
    mySerial.begin(TFmini::DEFAULT_BAUDRATE);
    tfmini.attach(mySerial);
}

void loop()
{
        // get some data from the sensor
        if (tfmini.available())
        {
            Serial.print("tfmini ");
            Serial.println(1);
            Serial.print("distance : ");
            Serial.println(tfmini.getDistance());
            Serial.print("strength : ");
            Serial.println(tfmini.getStrength());
            Serial.print("int time : ");
            Serial.println(tfmini.getIntegrationTime());
        }
}https://github.com/sfambach/TF-Mini-LidarLink-Status: OK
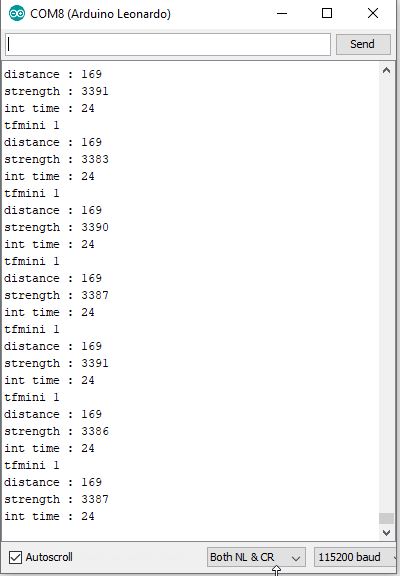
Und das kommt auf der Konsole raus:
Probleme
Keine Verbindung
Verdrahtung überprüfen und einfach mal RX und TX tauschen.
Sonstiges
Telegrammaufbau
[0x59,0x59, Länge low, Länge high , Stärke low, Stärke high, reserviert, Signal Qualität, checksum]
- Jedes Telegramm beginnt mit zwei Byte 0x59 und endet mit der Checksumme
- Entfernung = (Länge high << 8) + Länge low.
- Stärke = (Stärke high << 8 )+ Stärke low.
- Reserviert = heißt so viel wie nicht genutzt.
- Signal Qualität= 0, 255.
- Für die Checksumme werden alle Bytes ausschließlich der Checksumme und des Headers summiert ( Länge low + Länge high + Stärke low + Stärke high + reserviert + Signal Qualität).
Testprogramme (UPDATE 19.07.2021)
Ich habe ein Git-Repository mit ein paar Testprogrammen angelegt, welche die Inbetriebnahme erleichtern sollen.
https://github.com/sfambach/TF-Mini-LidarLink-Status: OK
Fritzing Parts
Einen Fritzing Part gibts bei Git, dieser passt leider nicht ganz:
https://github.com/PulsedLight3D/LIDAR-Lite-Fritzing-PartLink-Status: OK
Fazit
Der Sensor funktioniert und hat eine unschlagbare Reichweite. Leider nimmt er es nicht so genau und der Preis ist auch mit ~36€ sehr hoch. Wer jedoch über die Entfernung von 4 Metern der Sonarsensoren hinaus will und schnelle Messungen benötigt, findet mit diesem Sensor einen Verbündeten.
Ähnliches
- GY-530 VL53L0X Laser-EntfernungsmesserLink-Status: OK
- RC Auto mit PS2 ControllerLink-Status: OK
- Arduino – HC-SR04 EntfernungsmesserLink-Status: OK
- Mit dem Raspberry PI 3 den Entfernungsmesser US-100 ansteuernLink-Status: OK
- US-100Link-Status: OK
- HC-SR04 EntfernungsmesserLink-Status: Unbekannt
- US-015Link-Status: OK
Quellen
HerstellerseiteLink-Status: OK
Technischer Support für TF-MINILink-Status: Kaputt
DatenblattLink-Status: OK
FritzingpartLink-Status: OK
TFMini auf GitLink-Status: OK
TFMini Lib mit ESP AnpassungLink-Status: OK
Arduino LibLink-Status: OK
https://learn.sparkfun.com/tutorials/tfmini—micro-lidar-module-hookup-guide/allLink-Status: OK
https://github.com/opensensinglab/tfmini/issues/6Link-Status: OK
| Datum | Änderung | Autor |
|---|---|---|
| 18.10.2026 | TablePress-Tabelle durch Datenblock aus dem Modell ersetzt | sfambach |
| 10.10.2026 | Gist-Einbettung durch Code-Block ersetzt (Gist als Quelle verlinkt) | sfambach |
| 08.10.2026 | Überschriften-Hierarchie korrigiert (H1→H2, Unterebenen eine Stufe tiefer) | sfambach |
| 04.10.2026 | Rechtschreibung korrigiert: Tippfehler, Kommas, Groß-/Kleinschreibung, Bindestriche, Formulierungen | sfambach |
| 03.10.2026 | Log-Liste eingefügt | sfambach |
| 30.04.2020 | Beitrag erstellt | sfambach |