Last Updated on 10. Oktober 2026 by sfambachLink-Status: OK
Ansteuerung des HC-SR04 Ultraschall-Entfernungsmessers mit Hilfe des Arduino UNO.
Grundlagen
Aufbau

Arduino mit Prototyping Board und SR04 Verkabelung perspektivisch 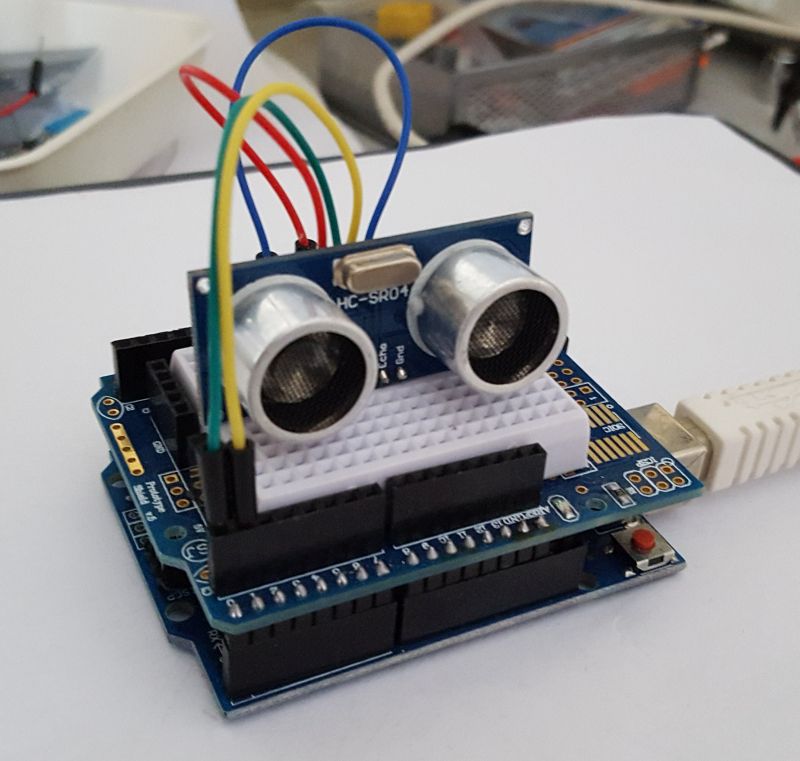
Arduino mit Prototyping Board und SR04 Verkabelung perspektivisch
Schaltung
(Ich habe nachträglich noch die Pins von 0/1 auf 2/3 geändert, weil an 0/1 noch der ISP hängt).

Testprogramm
Hier ein kleines Testprogramm. Es filtert zu kleine und zu große Werte heraus und ermöglicht die Mittelwertbildung über ein definiertes Intervall.
Quellcode HCSR04Test.ino (GitHub GistLink-Status: OK)
// *************************************************
// SR04 Ultrasonic Distance Sensor
// time to distance conversion is
// divide by 2 (both ways to the obstical and back)
// divide by sonic constant 29.1
#define TRIGGER_PIN   3
#define ECHO_PIN      2
#define SC_MM         5.82
#define SC_CM         58.2

#define MAX_DUR       300 * 58.2 // ~3m in dur
#define MIN_DUR       2 * 58.2 // ~2cm in dur
#define TO_SMALL      -1
#define TO_BIG        -2
#define INT_TO_SMALL  -3


/** get duration */
long getDur(int interval){
  if(interval < 1) return -3;
  long dur=0;

  for(int i = 0; i < interval; i++ ){
    // init sensor
    digitalWrite(TRIGGER_PIN, LOW);
    delayMicroseconds(3);
    noInterrupts();

    // start 10 us pulse
    digitalWrite(TRIGGER_PIN, HIGH);
    delayMicroseconds(10);
    digitalWrite(TRIGGER_PIN, LOW);

    dur += pulseIn(ECHO_PIN, HIGH); // determine the time
    interrupts();

  }

  dur /= interval;
  if(dur > MAX_DUR ) { return TO_BIG;}
 // else if (dur < MIN_DUR){ return TO_SMALL;}
  return dur;
}

void initDist(){ pinMode(TRIGGER_PIN, OUTPUT); pinMode(ECHO_PIN, INPUT);}

/** get the distance in centi meter*/
double getDistCM(long dur){ return (dur / SC_CM);}

/** get the distance in milli meter*/
long getDistMM(long dur) { return (dur / SC_MM);}
// *************************************************

void setup(){
  Serial.begin(9600);
  while(!Serial){delay(1);} // wait until the serial is ok (only for Leonardo)
  initDist();
}

void loop (){

  Serial.print("Current distance is: ");
  long dur = getDur(5);
  if(dur > 0) Serial.println(getDistCM(dur));
  else if( dur == TO_BIG) Serial.println("TO FAR");
  else if( dur == TO_SMALL) Serial.println("TO NEAR");
  delay(1000); // wait a second
}SR04Test.inoLink-Status: OK
Hier könnte jetzt noch der Median angewendet werden, um Ausreißer herauszunehmen.
In der Praxis bietet es sich wahrscheinlich an, die Millimeter wegzukürzen und nur die Zentimeterwerte, die wesentlich geringeren Schwankungen unterliegen, zu verwenden.
Output

Verwandte Beiträge
TF Mini Laser-EntfernungsmesserLink-Status: OK
GY-530 VL53L0X Laser-EntfernungsmesserLink-Status: OK
RC Auto mit PS2 ControllerLink-Status: OK
US-100Link-Status: OK
HC-SR04 EntfernungsmesserLink-Status: OK
US-015Link-Status: OK
Quellen
| Datum | Änderung | Autor |
|---|---|---|
| 10.10.2026 | Gist-Einbettung durch Code-Block ersetzt (Gist als Quelle verlinkt) | sfambach |
| 08.10.2026 | Überschriften-Hierarchie korrigiert (H1→H2, Unterebenen eine Stufe tiefer) | sfambach |
| 04.10.2026 | Rechtschreibung korrigiert: Tippfehler, Kommas, Grammatik | sfambach |
| 03.10.2026 | Log-Liste eingefügt | sfambach |
| 24.03.2018 | Beitrag erstellt | sfambach |
Danke für diesen tollen Blog-Artikel. War sehr informativ für mich.