Last Updated on 15. Oktober 2026 by sfambachLink-Status: OK
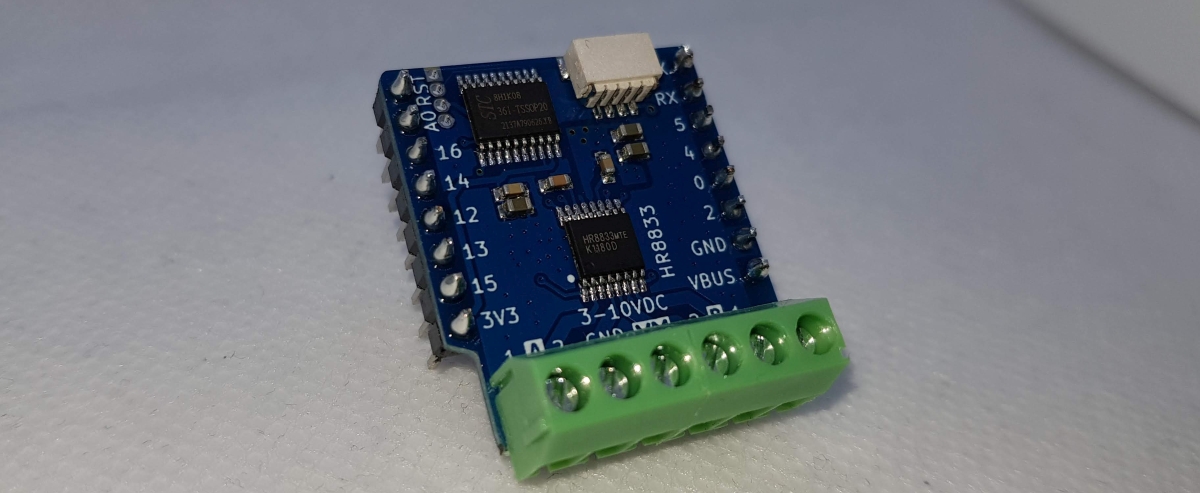
Zusatzplatine zum D1 Mini, kompatibel mit Treiber für zwei Motoren.
Zum D1 mini ESP8266 und ESP 32 gehts hier lang:
- Preview – W600-Pico V1.0.0 1MB FlashLink-Status: OK
- (Wemos) C3 MiniLink-Status: OK
- (Wemos) D1 ESP32Link-Status: OK
- Wemos D1 Mini Pro (V1.1.0)Link-Status: OK
- Wemos D1 MiniLink-Status: OK
Fakten
- 2 Motoranschlüsse (3-10 V)
- Strom 1.5 A /2.5A kurzzeitige Spitze
- Ansteuerung über I²C Bus
| Beschreibung | Name | Pin |
|---|---|---|
| I²C Takt | SCL | 5 (D1) |
| I²C Daten | SDA | 4 (D2) |
| Motor A Anschluss 1 | 1A | |
| Motor A Anschluss 2 | 2A | |
| Motor B Anschluss 1 | 1B | |
| Motor B Anschluss 2 | 2B | |
| Externe Spannung | VM(3 -10V) | VM |
| Externe Spannung GND | GND | GND |
| I²C Adresse | 0x30 | |
SchaltplanLink-Status: OK
Kompatibilität
| D1 Typ | Kompatibel | Begründung, wenn nicht |
|---|---|---|
| D1 mini | Ja | |
| D1 mini Pro | Ja | Nicht getestet |
| D1 mini Lite | Ja | Nicht getestet |
| D1 32 | Ja | |
S2 mini | Ja | Nicht getestet |
| C3 | Ja | Nicht getestet |
Anwendungsbereiche
- Ferngesteuerte Autos
- Selbstfahrende Roboter
- Arme mit zwei Freiheitsgraden
Betreiben eines Schrittmotors
Ansichten


Programmierung
Bibliotheken
Arduino ESP32 Bibliothek V2.0.2
Arduino ESP8266 Bibliothek V3.0.3-RC1
https://github.com/wemos/LOLIN_I2C_MOTOR_LibraryLink-Status: Unbekannt
Testprogramm
Quellcode MotorTest.ino (GitHubLink-Status: Unbekannt)
/* Testprogramm for D1 motor shields
   Step 1: Motor A Forward -> increase Speed -> decrease speed
   Step 2: Motor B Forward -> increase Speed -> decrease speed
   Step 3: Motor A&B Forward -> increase Speed -> decrease speed

   Lib:
   https://github.com/wemos/LOLIN_I2C_MOTOR_Library

   Inspired by the examples of the library
   Created by S. Fambach
   Visit http://www.fambach.net if you want
*/

#include <Wire.h>

// get the motor lib and get an object

#include "LOLIN_I2C_MOTOR.h"
LOLIN_I2C_MOTOR motor; //I2C address 0x30


void setup()
{

  Wire.begin();
  Serial.begin(115200);
  Serial.println(F("Init Motor Shield..."));

  while (motor.PRODUCT_ID != PRODUCT_ID_I2C_MOTOR) //wait motor shield ready.
  {
    motor.getInfo();
  }
  Serial.println(F("... Success"));

}

void loop()
{

  // M1 forward test ********************************************************
  Serial.print(F("MA forward Test .."));
  motor.changeStatus(MOTOR_CH_A, MOTOR_STATUS_CW);
  motor.changeFreq(MOTOR_CH_A, 20000);
  motor.changeStatus(MOTOR_CH_B, MOTOR_STATUS_STOP);

  Serial.print(F(".. increase speed .."));
  for (int i = 0; i < 100; i++) {
    motor.changeDuty(MOTOR_CH_A, i);
    if ( (i % 10) == 0 ) {
      Serial.print(".");
    }
    delay(200);
  }

  Serial.print(F(".. decrease speed .."));
  for (int i = 100; i > 0; i--) {
    motor.changeDuty(MOTOR_CH_A, i);
    if ( (i % 10) == 0 ) {
      Serial.print(".");
    }
    delay(200);
  }
  motor.changeDuty(MOTOR_CH_A, 0);
  Serial.println(F(".. Finished"));

  // motor.changeStatus(MOTOR_CH_A,MOTOR_STATUS_STOP);


  // M1 backward test ********************************************************
  Serial.print(F("MA Backward Test .."));
  motor.changeStatus(MOTOR_CH_A, MOTOR_STATUS_CCW);
  motor.changeFreq(MOTOR_CH_A, 20000);
  motor.changeStatus(MOTOR_CH_B, MOTOR_STATUS_STOP);

  Serial.print(F(".. increase speed .."));
  for (int i = 0; i < 100; i++) {
    motor.changeDuty(MOTOR_CH_A, i);
    if ( (i % 10) == 0 ) {
      Serial.print(".");
    }
    delay(200);
  }

  Serial.print(F(".. decrease speed .."));
  for (int i = 100; i > 0; i--) {
    motor.changeDuty(MOTOR_CH_A, i);
    if ( (i % 10) == 0 ) {
      Serial.print(".");
    }
    delay(200);
  }
  motor.changeDuty(MOTOR_CH_A, 0);
  Serial.println(F(".. Finished"));
  motor.changeStatus(MOTOR_CH_A, MOTOR_STATUS_STOP);


  // M2 forward test ********************************************************
  Serial.print(F("MB forward Test .."));
  motor.changeStatus(MOTOR_CH_B, MOTOR_STATUS_CW);
  motor.changeFreq(MOTOR_CH_B, 20000);
  motor.changeStatus(MOTOR_CH_A, MOTOR_STATUS_STOP);

  Serial.print(F(".. increase speed .."));
  for (int i = 0; i < 100; i++) {
    motor.changeDuty(MOTOR_CH_B, i);
    if ( (i % 10) == 0 ) {
      Serial.print(".");
    }
    delay(200);
  }

  Serial.print(F(".. decrease speed .."));
  for (int i = 100; i > 0; i--) {
    motor.changeDuty(MOTOR_CH_B, i);
    if ( (i % 10) == 0 ) {
      Serial.print(".");
    }
    delay(200);
  }
  motor.changeDuty(MOTOR_CH_B, 0);
  Serial.println(F(".. Finished"));

  // M2 Backward test ********************************************************
  Serial.print(F("MB backward Test .."));
  motor.changeStatus(MOTOR_CH_B, MOTOR_STATUS_CCW);
  motor.changeFreq(MOTOR_CH_B, 20000);
  motor.changeStatus(MOTOR_CH_A, MOTOR_STATUS_STOP);

  Serial.print(F(".. increase speed .."));
  for (int i = 0; i < 100; i++) {
    motor.changeDuty(MOTOR_CH_B, i);
    if ( (i % 10) == 0 ) {
      Serial.print(".");
    }
    delay(200);
  }

  Serial.print(F(".. decrease speed .."));
  for (int i = 100; i > 0; i--) {
    motor.changeDuty(MOTOR_CH_B, i);
    if ( (i % 10) == 0 ) {
      Serial.print(".");
    }
    delay(200);
  }
  motor.changeDuty(MOTOR_CH_B, 0);
  Serial.println(F(".. Finished"));

  // test both motors ********************************************************
  // forward test
  Serial.print(F("Both forward Test .."));
  motor.changeStatus(MOTOR_CH_BOTH, MOTOR_STATUS_CW);
  motor.changeFreq(MOTOR_CH_BOTH, 20000);
  //

  Serial.print(F(".. increase speed .."));
  for (int i = 0; i < 100; i++) {
    motor.changeDuty(MOTOR_CH_BOTH, i);
    if ( (i % 10) == 0 ) {
      Serial.print(".");
    }
    delay(200);
  }

  Serial.print(F(".. decrease speed .."));
  for (int i = 100; i > 0; i--) {
    motor.changeDuty(MOTOR_CH_BOTH, i);
    if ( (i % 10) == 0 ) {
      Serial.print(".");
    }
    delay(200);
  }
  motor.changeDuty(MOTOR_CH_BOTH, 0);
  Serial.println(F(".. Finished"));

  // Backward test ********************************************************
  Serial.print(F("Both backward Test .."));
  motor.changeStatus(MOTOR_CH_BOTH, MOTOR_STATUS_CCW);
  motor.changeFreq(MOTOR_CH_BOTH, 20000);


  Serial.print(F(".. increase speed .."));
  for (int i = 0; i < 100; i++) {
    motor.changeDuty(MOTOR_CH_BOTH, i);
    if ( (i % 10) == 0 ) {
      Serial.print(".");
    }
    delay(200);
  }

  Serial.print(F(".. decrease speed .."));
  for (int i = 100; i > 0; i--) {
    motor.changeDuty(MOTOR_CH_BOTH, i);
    if ( (i % 10) == 0 ) {
      Serial.print(".");
    }
    delay(200);
  }
  motor.changeDuty(MOTOR_CH_BOTH, 0);
  Serial.println(F(".. Finished"));

  /********************************************************/

  motor.changeStatus(MOTOR_CH_BOTH, MOTOR_STATUS_STOP);
  delay(2000);
  // stop

}
So siehts auf der Konsole aus:

Probleme
—
Fazit
Kann zwei Motoren über den I²C-Bus bedienen, was will man mehr?
Weitere Beiträge
Andere Shields
- D1 Mini Shield – Prototyp-PlatineLink-Status: OK
- D1 Mini Shield – RGB LED (Einzeln)Link-Status: OK
- D1 Mini Shield – RGB LEDLink-Status: OK
- D1 Mini Shield – PIR (Bewegungssensor)Link-Status: OK
- D1 Mini Shield – AT8870 MotorLink-Status: OK
- D1 Mini Shield – SG30 LuftqualitätsmessungLink-Status: OK
- D1 Mini Shield – I2C ConnectorLink-Status: OK
- D1 Mini Shield – Matrix LED ShieldLink-Status: OK
- D1 Mini Shield – Oled 64×48Link-Status: OK
- D1 Mini Shield – Buzzer (Pipser)Link-Status: OK
Mehr ESPs
- Rundes 1,28″-TFT GC9A01 an ESP8266, ESP32 und ESP32-C3Link-Status: OK
- October Check 2026 – Neue Mikrocontroller und BoardsLink-Status: OK
- Ulanzi TC001 Smart Pixel ClockLink-Status: OK
- ESP WEB Serial BibliothekLink-Status: OK
- ESP32-C3 seeed studio xiaoLink-Status: OK
- ESP32-C3 Super Mini BoardLink-Status: OK
- Preview – LuatOs ESP32-C3 BoardLink-Status: OK
- ESP32 BlueTooth GamepadLink-Status: OK
- ESP01 – DHT11 Temperatur und Feuchte Sensor PlatinenLink-Status: OK
- ESP01 Relais PlatinenLink-Status: OK
Quellen
Quellen zum Shield
HerstellerseiteLink-Status: OK
Quellen zu den Boards
HerstellerseiteLink-Status: OK
SchaltplanLink-Status: OK
CH340 USB TreiberLink-Status: OK
https://arduino-projekte.info/wemos-d1-mini/Link-Status: Unbekannt
https://www.exp-tech.de/plattformen/esp8266/entwicklungsboards/8898/wemos-d1-miniLink-Status: Kaputt
https://www.wemos.cc/en/latest/d1_mini_shield/hr8833_motor.htmlLink-Status: OK
| Datum | Änderung | Autor |
|---|---|---|
| 15.10.2026 | Beispielcode als Code-Block eingefügt (Einbettung über gist-it.appspot.com funktionierte nicht mehr) | sfambach |
| 08.10.2026 | Überschriften-Hierarchie korrigiert (H1→H2, Unterebenen eine Stufe tiefer) | sfambach |
| 04.10.2026 | Rechtschreibung korrigiert: Tippfehler, Groß-/Kleinschreibung, Kommas | sfambach |
| 03.10.2026 | Log-Liste eingefügt | sfambach |
| 16.04.2022 | Beitrag erstellt | sfambach |
Hallo Stefan,
tolle Beschreibung. Du sagst, dass am HR8833 ein stepper betrieben werden kann. Das bekomme ich nicht hin. Ich habe einen 2 Phasen, 4 Draht Stepper an A 1/2 und B 1/2 angeschlossen und bekomme den nicht ans laufen. D1 mini, D1 mini Shield HR8833, geht das mit der LOLIN_I2C_MOTOR_Library?
Hallo Tommes, die Antwort wird dir nicht gefallen, entweder du bekommst es mit den Befehlen in der LIB hin den Stepper anzusprechen (sehr unwahrscheinlich) oder du schaust welche Firmware der STC8H1K08 hat. Entweder sie unterstützt den Schrittmotor oder du müsstest eine neue Firmware schreiben. Da mir dies alles doch sehr aufwändig erscheint habe ich den Schrittmotorbetrieb mal durchgestrichen. Ich bin ehrlich gesagt davon ausgegangen das hier ein Std. IC für die I2C Anbindung verbaut ist. Auch hier auf der Seite konnte ich keine weiteren Infos finden. https://www.wemos.cc/en/latest/d1_mini_shield/hr8833_motor.html. Sorry war offensichtlich wohl eine Fehlinformation. Gruß Stefan
Hallo, mal eine Frage. Ich verwende einen D1-Mini und hab das HR8833 Motorshield draufgesteckt. alles läuft gut. Statt des 2ten Motors möchte ich einen Servo am Pin2 oder einem anderen geeigneten Pin betreiben.
Ein guter link mit einem Beispielscript würde mir sehr weiterhelfen.
Hallo Lutz,
würde glaube ich ne Lib wie diese verwenden:
https://github.com/jkb-git/ESP32Servo
Da sagste am Anfang welchen pin du willst und dann auf welche Position der Servo soll. Beispiele sind dabei. Pin mit Datenleitung des Servos verbinden und Spannung +/- anlegen. Gruß Stefan