Last Updated on 10. Oktober 2026 by sfambachLink-Status: OK
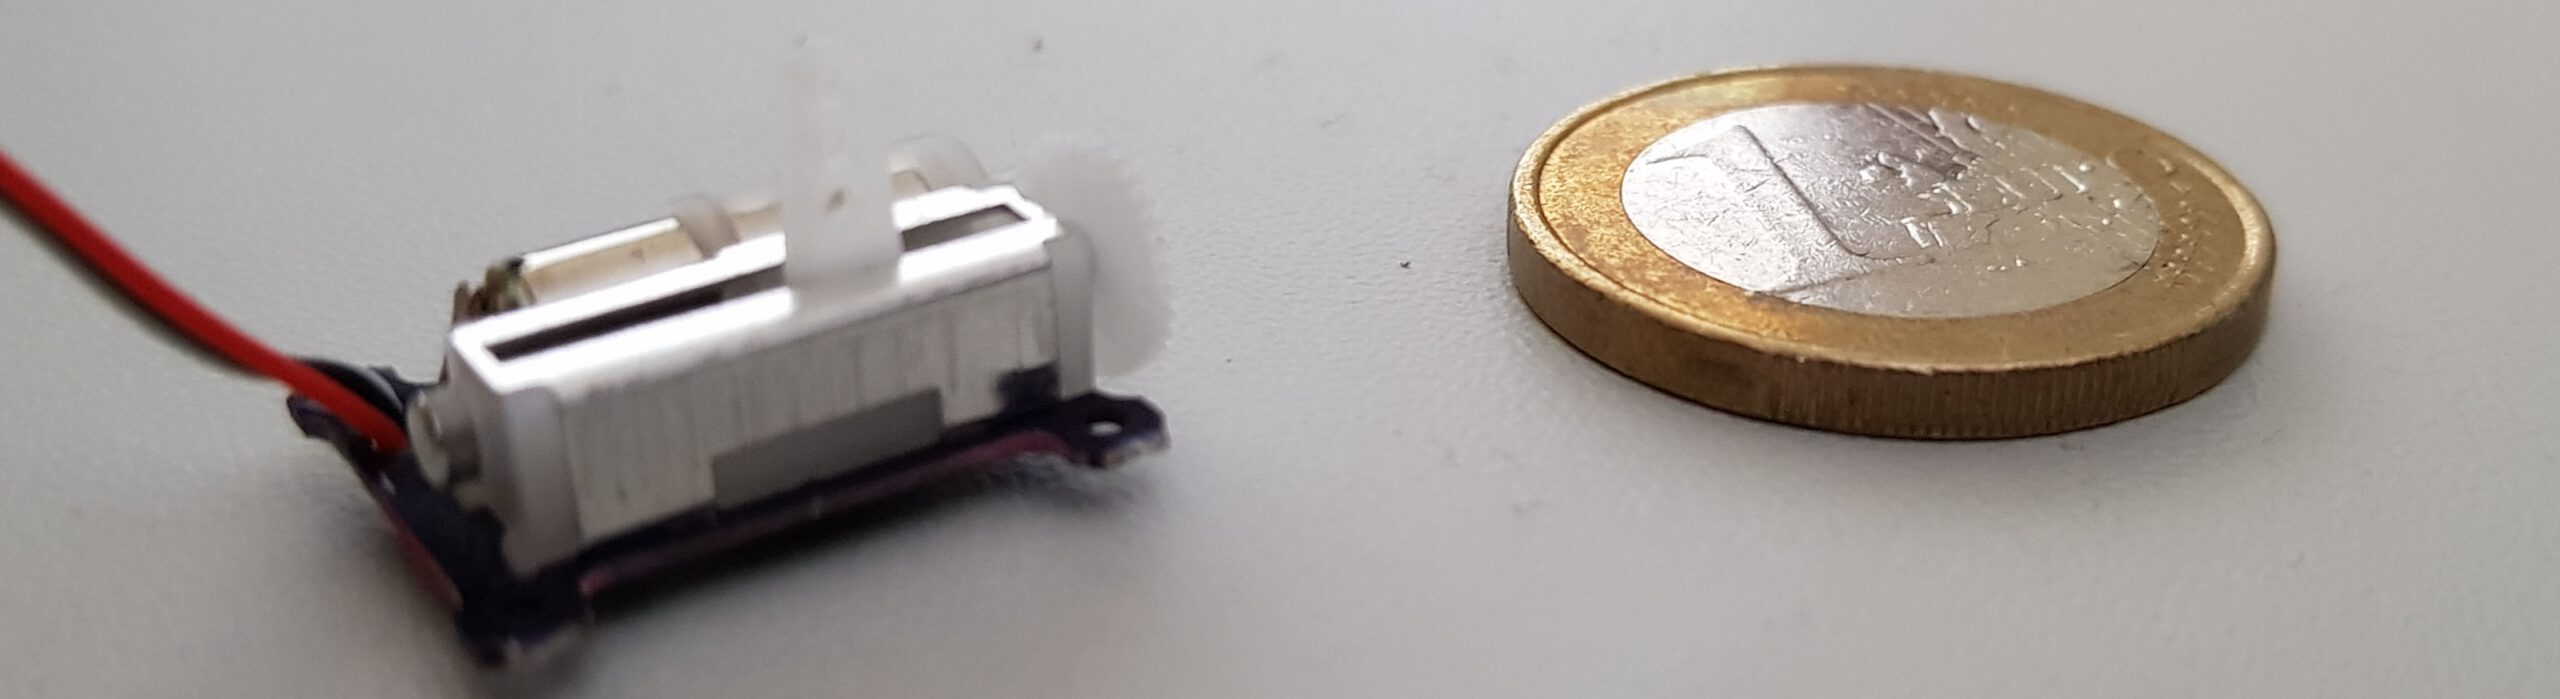
Ein linearer Servo wird genauso wie ein drehender Servo angesteuert, nur dass er seine Bewegung linear auf einer Achse durchführt.
Ein kleiner Schieber wird entlang einer Schraube gefahren. Die Position wird über einen veränderlichen Widerstand ermittelt. Der Widerstand verändert sich je nach Position des Schiebers.
Die Positionierung erfolgt über das Signalkabel. Hier wird eine Rechteckspannung angelegt (50Hz). Die Länge des High-Impulses steuert die Position. Siehe auch LINKLink-Status: OK.
Fakten
| Kabel | Funktion |
| Rot | +5V |
| Schwarz | Masse |
| Weiss | Signal |
Anwendungsbereiche
- Modellbau
- Eisenbahnen
- Automatisierung
Ansichten


Programmierung
Bibliotheken
Es wird nur der Arduino IDE Standard verwendet.
Testprogramm
Das Programm ist recht einfach gehalten, neben der Initialisierung des Servos enthält es in der Loop Routine eine Abfrage, ob etwas über die serielle Schnittstelle gesendet wurde. Wenn ja, fährt der Servo auf Stellung 140, wartet rund 4 Sekunden und fährt dann wieder zurück.
Hier das Beispielprogramm:
Quellcode LinearerServoTest.ino (GitHub GistLink-Status: OK)
// Linearare Servo Test
// www.famnbach.net
// GPLv2
// -----------------------


#include <Servo.h>
#define SERVO_PIN 10
Servo myservo;


void setup() {
  Serial.begin(9600);
  pinMode(SERVO_PIN, OUTPUT);
  digitalWrite(SERVO_PIN, false);

  myservo.attach(SERVO_PIN);
  myservo.write(20);
}

void loop() {

  if (Serial.available()) {
    Serial.readString();
    myservo.write(140); // offen

    delay(4100);
    myservo.write(20); //Geschlossen
  }
}
Fazit
Der lineare Servo wird genauso wie ein normaler angesteuert.
Die offenen Zahnräder können bei der Montage etwas Probleme machen, auch sind die Zahnräder sehr filigran. Durch seine kleine Bauweise findet er auf engstem Raum Platz.
Verwandte Beiträge
- SunflowerLink-Status: OK
- FunduMoto L298P High Power MotorbrückenLink-Status: OK
- 16 Servoboard PCA9685Link-Status: OK
- Pan Tilt mit JoystickLink-Status: OK
- Arduino – Pan/Tilt TestLink-Status: Unbekannt
- RC Auto mit PS2 ControllerLink-Status: OK
- Arduino PS2 Controller Platine GrundlagenLink-Status: OK
- Raspberry PI + ServoLink-Status: OK
- Pi4J + BlueJLink-Status: OK
Quellen
| Datum | Änderung | Autor |
|---|---|---|
| 10.10.2026 | Defekte Gist-Einbettung durch Code-Block ersetzt (Gist als Quelle verlinkt) | sfambach |
| 04.10.2026 | Rechtschreibung korrigiert: Tippfehler, Kommas, Grammatik | sfambach |
| 03.10.2026 | Log-Liste eingefügt | sfambach |
| 23.06.2019 | Beitrag erstellt | sfambach |