ESP8266/32 WiFi Manager.

Hardcodierte SSIDs und WLAN-Passwörter im Arduinocode sind keine schöne Sache. Die WLAN-Credentials auf der Console einzugeben, ist nicht mehr zeitgemäß, schon gar nicht, wenn man keine Consolen-Verbindung hat. Da wäre es doch schön, eine allgemeine Lösung zu haben, die es ermöglicht, IoT-Geräte einfach ins eigene WLAN zu bekommen, ohne im Code schon etwas festlegen zu …

Continue reading "ESP8266/32 WiFi Manager" →
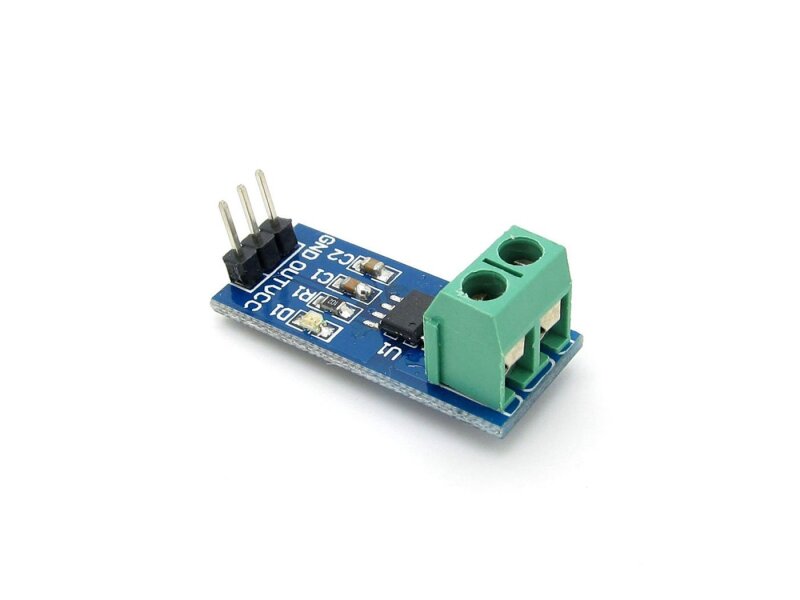
Preview – Current Measurement with the ACS712

Der ACS712 ermöglicht es, angeschlossen an einen Microcontroller, den Strom zu messen. Den Chip gibt es mit einer kleinen Schaltung fertig auf Platine. Es gibt diese in verschiedenen Varianten abhängig von der maximal zu messenden Stromstärke (5,20,30 Ampere). Die gemessene Stromstärke wird in eine proportionale Spannung umgewandelt und an einem Pin ausgegeben. Dieser kann über …

Continue reading "Preview – Strommessung mit dem ACS712" →

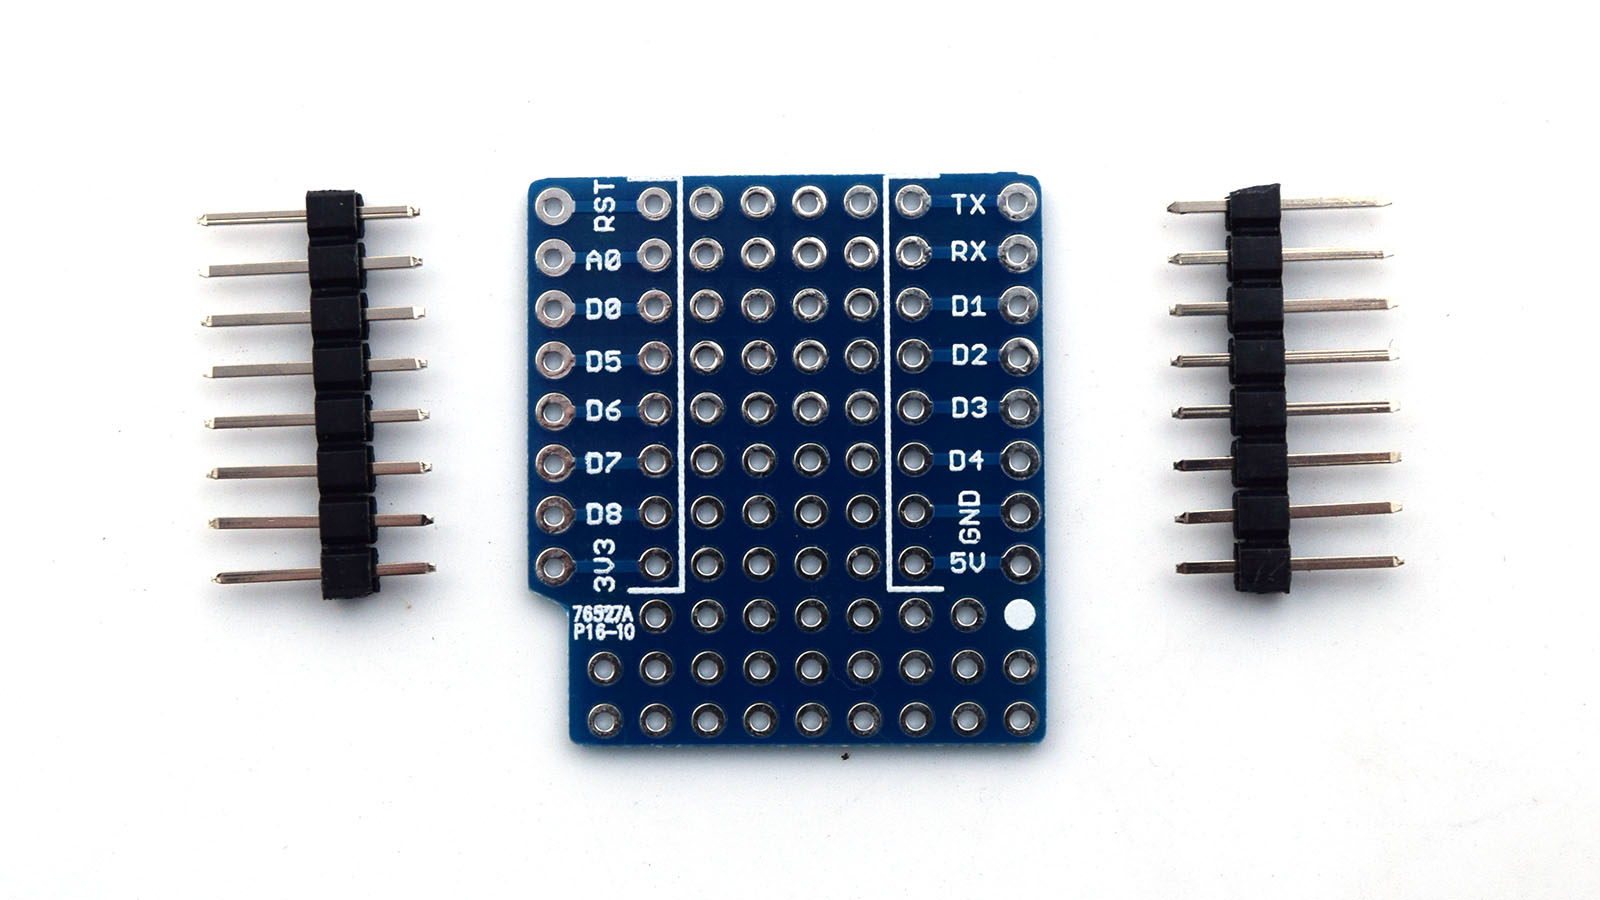
D1 Mini Shield – Prototype PCB

Kleine Prototyp-Platine passend zu der D1 Mini Serie. Fakten Kompatibilität D1 Typ Kompatibel Begründung wenn nicht D1 mini Ja D1 mini Pro Ja D1 mini Lite Ja D1 32 Ja S2 mini Ja C3 Ja Kompatibilität zu den D1 Boards Anwendungsbereiche Ansichten Programmierung Bibliotheken Arduino ESP32 Bibliothek V2.0.2 Arduino ESP8266 Bibliothek V3.0.2 Testprogramm Die Platine …

Continue reading "D1 Mini Shield – Prototyp-Platine" →

ROS: Create a Simple Publisher/Subscriber in C++

Hier soll kurz beschrieben werden, wie ein Publisher (Nachrichten-Erzeuger) und ein Subscriber (Nachrichten-Abonnent) in C++ erstellt werden. Für eine ausführliche Anleitung sei auf die offizielle Website verwiesen. http://wiki.ros.org/ROS/Tutorials/WritingPublisherSubscriber%28c%2B%2B%29 Voraussetzung Ihr benötigt einen Workspace und ein Paket, in meinem Fall ist das Workspace test_ws und Paket beginner_tutorial. Weiterhin könnten auch helfen: Vorbereitung Ins Paketverzeichnis wechseln Falls …

Continue reading "ROS: Einfachen Publisher/Subscriber in C++ Erstellen" →

ROS: Create Service

Jeder Knoten kann Services anbieten. Ein Service zeichnet sich durch eine Anfrage, gefolgt von einer Antwort, aus. Services werden verwendet, um bestimmte Funktionen in Knoten aufzurufen. Zum Beispiel um einen Zustand abzufragen oder um einen Reset durchzuführen. Die Initiative geht hierbei vom Anfragenden aus. Dies unterscheidet sich von den Nachrichten (Messages), die abonniert werden. Wie …

Continue reading "ROS: Service Erstellen" →

ROS: Creating Messages

Für den Austausch von Daten zwischen verschiedenen Knoten werden Nachrichten benötigt. Diese werden in .msg Dateien definiert und dann mittels catkin generiert. Das Ergebnis ist eine .h Datei mit C-Code und gleichem Namen. Jeder Knoten kann diese Nachrichten dann abonnieren. Die Nachrichten werden automatisch vom sendenden Knoten ausgesandt und alle Abonnenten bekommen sie. Dies unterscheidet …

Continue reading "ROS: Nachrichten Erstellen" →

CodeShorty: Serial Interrupt

Ist es möglich, Eingaben auf der Seriellen-Schnittstelle per Interrupt abzufangen? Die Antwort ist wohl eher Jain, es ist möglich, die Serial Event Funktion zu verwenden. Diese wird nach jeder Loop ausgeführt, unterbricht diese aber nicht. Zweck Benutzereingaben über Terminal Kommunikation mit anderen Geräten über die Serielle-Schnittstelle Nötige Bibliotheken Keine Programm Es gibt in der Arduino-Gui …

Continue reading "CodeShorty: Serieller Interrupt" →

ROS URDF: Setting up a Project

Ich habe mal angefangen, mich mit ROS zu beschäftigen, irgendwann stößt man auf die Information, dass auch ohne physikalischen Roboter das Verhalten simuliert werden kann. Ein wenig mehr in die Materie eingelesen, fand ich mich vor zig Tutorials wieder, die ich mit den dort vorhandenen Informationen nicht ausprobieren konnte. Somit stellte ich mir die Frage, …

Continue reading "ROS URDF: Projekt aufsetzen" →

HC-06 Bluetooth Module

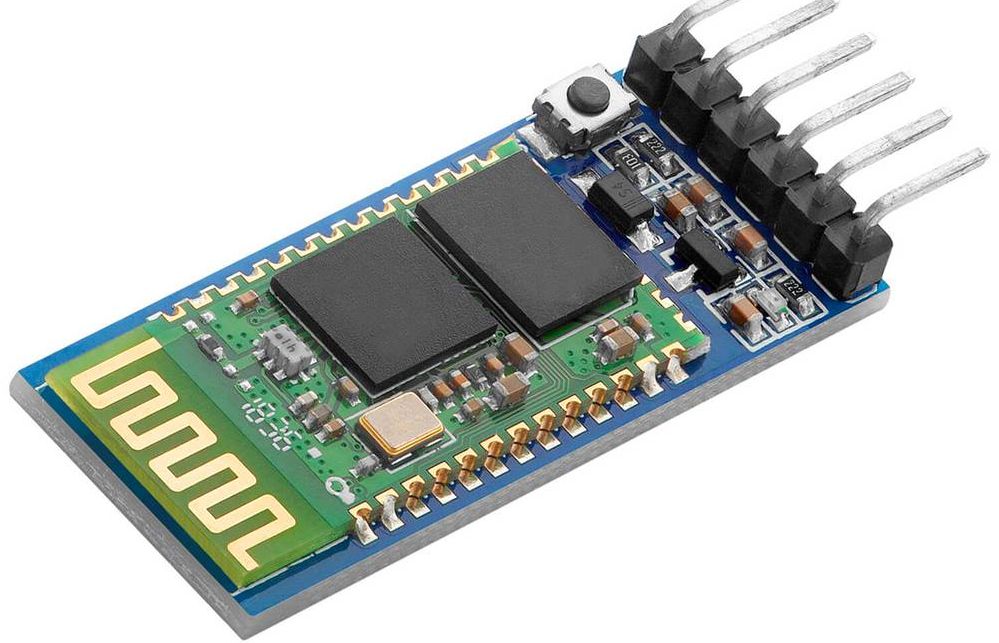
Dieses Modul ist ähnlich dem HC05 und kann eine serielle Verbindung via Bluetooth herstellen. Die Logikein-/ausgänge arbeiten mit 3V, das Modul kann also nicht direkt an Controllern mit 5V betrieben werden. Fakten Beschreibung Wert Versorgungsspannung 5-7V Logikspannung 3V Empfangspin RX Sendepin TX Baudrate (einstellbar) 9600 Pin 1234 Details Anwendungsbereiche Fernsteuerung / Fernbedienung Kommunikation über kurze …

Continue reading "HC-06 Blutooth Modul" →

ROS: Catkin

Catkin kommt von den Entwicklern, die auch ROS entwickelt haben. Es bietet Werkzeuge, um ROS Workspaces (Arbeitsverzeichnisse) zu compilieren und zu installieren. Installation Ubuntu 18.04 Abhängigkeiten auflösen Catkin installieren Befehle Bauen Zuvor bitte darauf achten, dass wir uns im Quellverzeichnis des Workspaces befinden. Installieren Compilierte Quellen können über den folgenden Befehl installiert werden Quellen https://linuxhint.com/catkin-ros-beginner-tutorial/●#!trpst#trp-gettext …

Continue reading "ROS: Catkin" →