Last Updated on 4. October 2026 by SuffocationLink status: OK
Mit Hilfe von Hall-Sensoren, Encodern oder Odometrien können die Umdrehungen von Motorwellen gezählt werden. Wie fein die Zählung ist, hängt von der Auflösung ab. Ich habe mir mal einen dieser Motoren mit Hall-Sensor angesehen, die Ergebnisse findet ihr hier zusammengefasst.
Facts
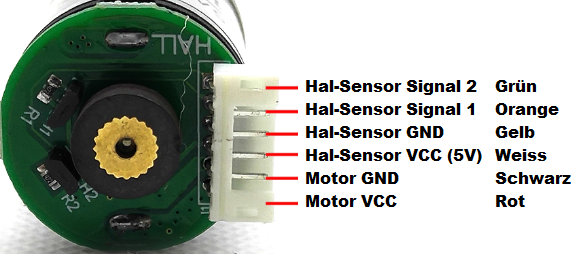
Mein Motor hat 6 Anschlüsse. Zwei für die Motor 9V Versorgungsspannung und 4 für den Encoder. Zwei hiervon sind für die 5V Versorgungsspannung der beiden Hall-Sensoren und die anderen für die Signalleitungen.
- Hall Sensor 5V DC
- Motor voltage: DC 9V
- No-load current: ≤200mA
- Max. current: 1.2A
- Motordrehzahl: Leerlauf 150 U / min – Last 100 U / min / min
- 150 encoder counts per revolution
Areas of application
- Autonomous positioning systems (Warning: highly error-prone).
- Zur genauen Steuerung/Positionierung von Wellen (Beispiel Gimbal)
Views
Hier ein paar Beispiele für Belegungen. Also genau hinschauen und am besten nur Motoren kaufen, bei denen die Belegung und die Betriebsspannungen klar sind.
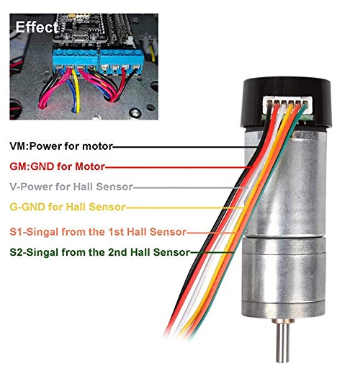
My booking with Omnicar 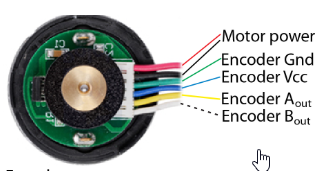
Same assignment, different colours 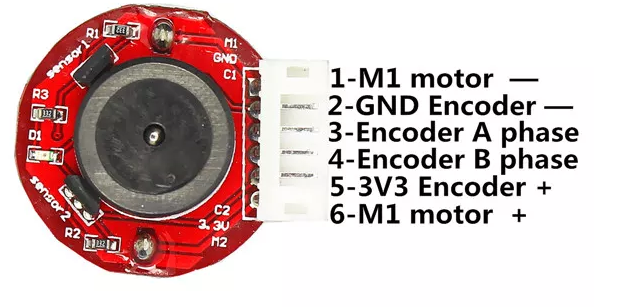
Other assignment
Bill of materials
- Geared motor with encoder
- Arduino Uno
- Cable
Programming
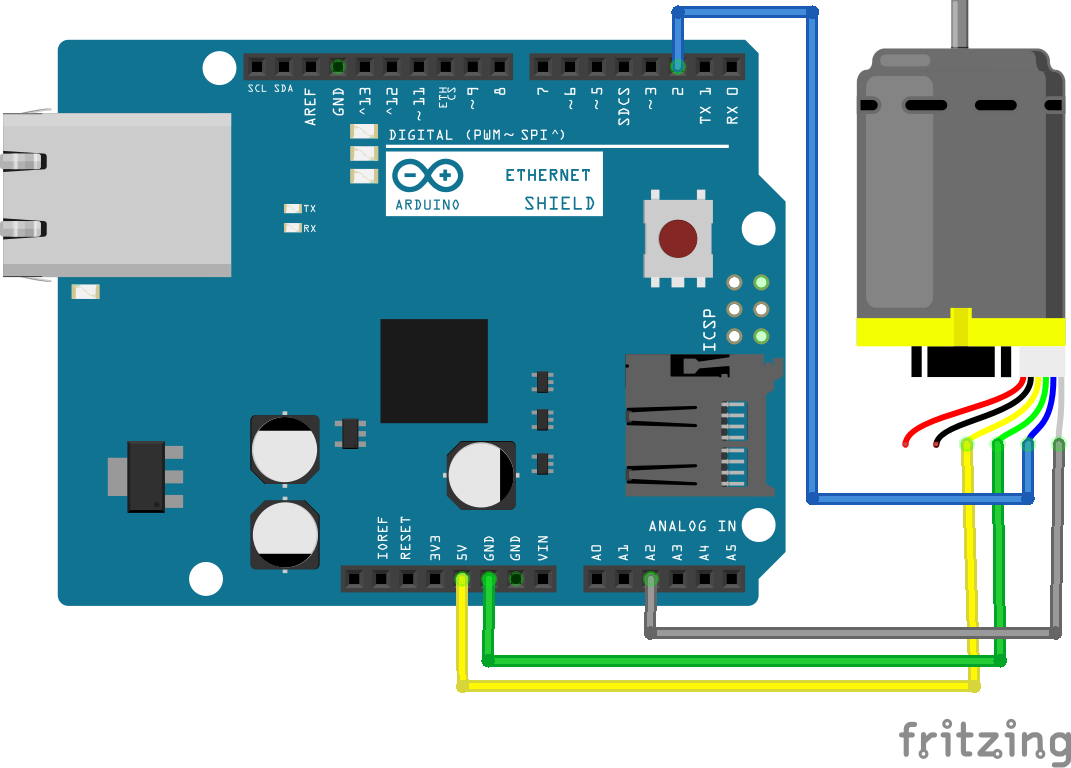
Circuit
Der Encoder 1 hängt am Interruptpin 2. Den Motor selbst habe ich nicht mit Strom versorgt, da für diesen Test das manuelle Drehen der Welle reicht.
Libraries
Eine zusätzliche Bibliothek ist nicht notwendig, der Arduino bringt schon alles mit.
Test programme
The test programme I have under this LinkLink status: OK gefunden und auf meine Bedürfnisse angepasst. Das Beispiel verwendet den Interrupt des Arduinos. Da der Uno nur zwei hat, ist somit bei zwei Motoren Schluss. Der Arduino Mega und der ESP können da mehr.
Hier nun noch das Beispiel zum Downloaden:
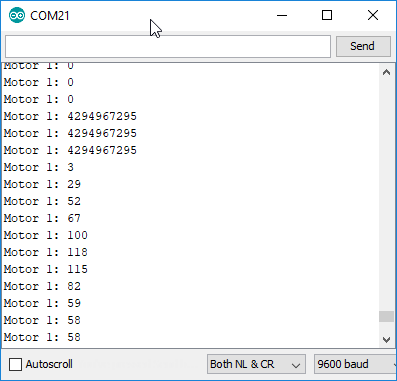
This is what it looks like
Conclusion
Den Encoder auszulesen erscheint simpel. Andrew Kramer beschreibt jedoch ein paar Ungenauigkeiten. Sollte der x
Wenn man jedoch die Motoren synchronisieren möchte, bietet der Encoder eine Möglichkeit, dies zu automatisieren.
Related Posts
- GY-530 VL53L0X Laser RangefinderLink status: OK
- Pan Tilt with joystickLink status: OK
- Arduino – Pan/Tilt TestLink status: OK
- Triangular robot chassis with omnidirectional wheelsLink status: OK
- Arduino USB Host expansion boardLink status: Unknown
- GY-273/HMC5883L – KompassmodulLink status: OK
- Arduino Chess ClockLink status: Unknown
- RC car with PS2 controllerLink status: OK
- NRF RC CarLink status: Unknown
- Menu classes for LCD displaysLink status: OK
Sources
Motor Encoders with ArduinoLink status: OK
https://goetzmd.de/diy/arduino/arduino-encoder-tutorial-fuer-anfaengerLink status: Unknown
https://www.instructables.com/id/Motor-With-Encoder-How-to-Read-Input-Value-From-En/Link status: Unknown
https://www.allaboutcircuits.com/projects/use-an-arduino-to-control-a-motor/Link status: Unknown
https://www.digikey.de/de/blog/using-bldc-hall-sensors-as-position-encoders-part-3Link status: Unknown
https://www.instructables.com/Hall-Effect-Sensors-1-Position-Control/Link status: Unknown
https://makersportal.com/blog/2018/10/3/arduino-tachometer-using-a-hall-effect-sensor-to-measure-rotations-from-a-fanLink status: Unknown
https://hartmut-waller.info/arduinoblog/licht-schalten-hall-sensor/Link status: Unknown
https://store.arduino.cc/mega-2560-r3Link status: Unknown
| Date | Change | Author |
|---|---|---|
| 04.10.2026 | Rechtschreibung korrigiert: Tippfehler, Kommas, Groß-/Kleinschreibung, Hal → Hall | Suffocation |
| 03.10.2026 | Log-Liste eingefügt | Suffocation |
| 16.06.2019 | Post created | Suffocation |