Last Updated on 10. October 2026 by SuffocationLink status: OK
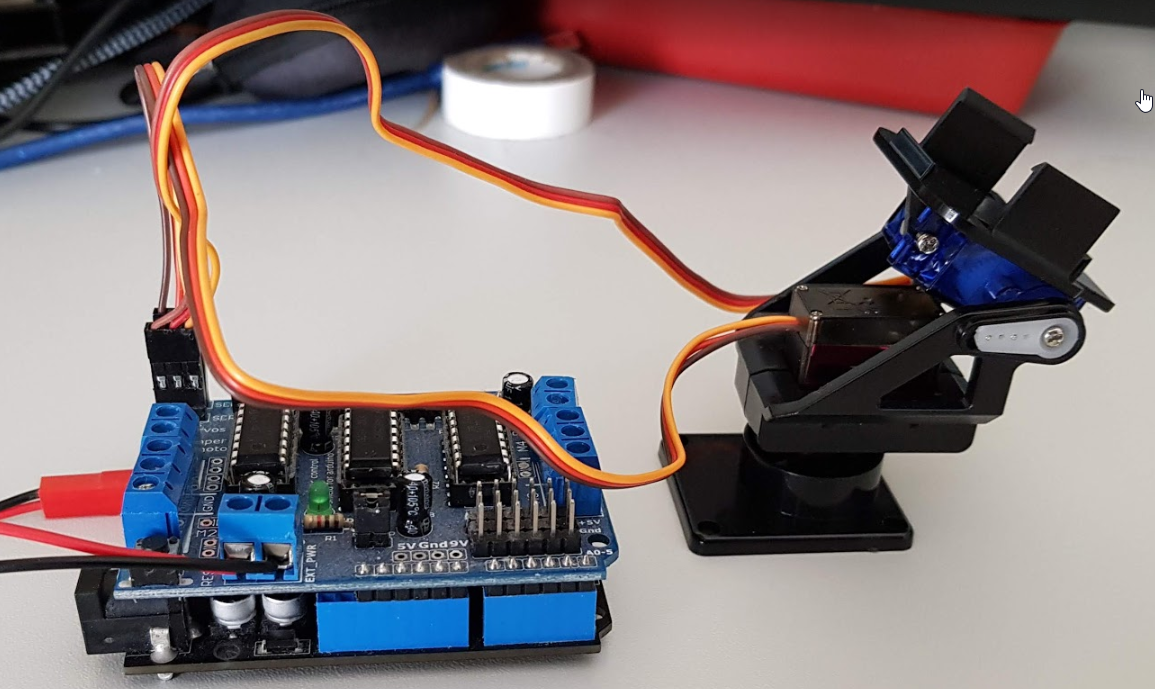
Hier wird der Zusammenbau und die Inbetriebnahme des billigen Pan/Tilt Bausatzes vom schnellen Ali beschrieben. Pan/Tilt ist eine Plattform, die sich, mit Hilfe von zwei Servos oder Motoren, in zwei oder mehr Richtungen schwenken lässt. Meist werden diese für Kameras verwendet, sind aber auch im Roboter-Umfeld sehr beliebt.
Facts
Folgende Bestandteile werden für den Test benötigt.
- Pan Tilt Bausatz (AdafruitLink status: OK od. AliExpressLink status: OK)
- 2 Servos (nehmt die billigen, die Metal Gear passen nicht)
- Arduino Uno or similar
- Motor Platine V1 (optional, ist nicht nötig, aber sehr praktisch)
- A few pin header cables
- Ein Steckbrett (optional)
Areas of application
- Als Kamera Basis
- Zum Bewegen von Sensoren
Views
Hier die Ansichten und der Zusammenbau.
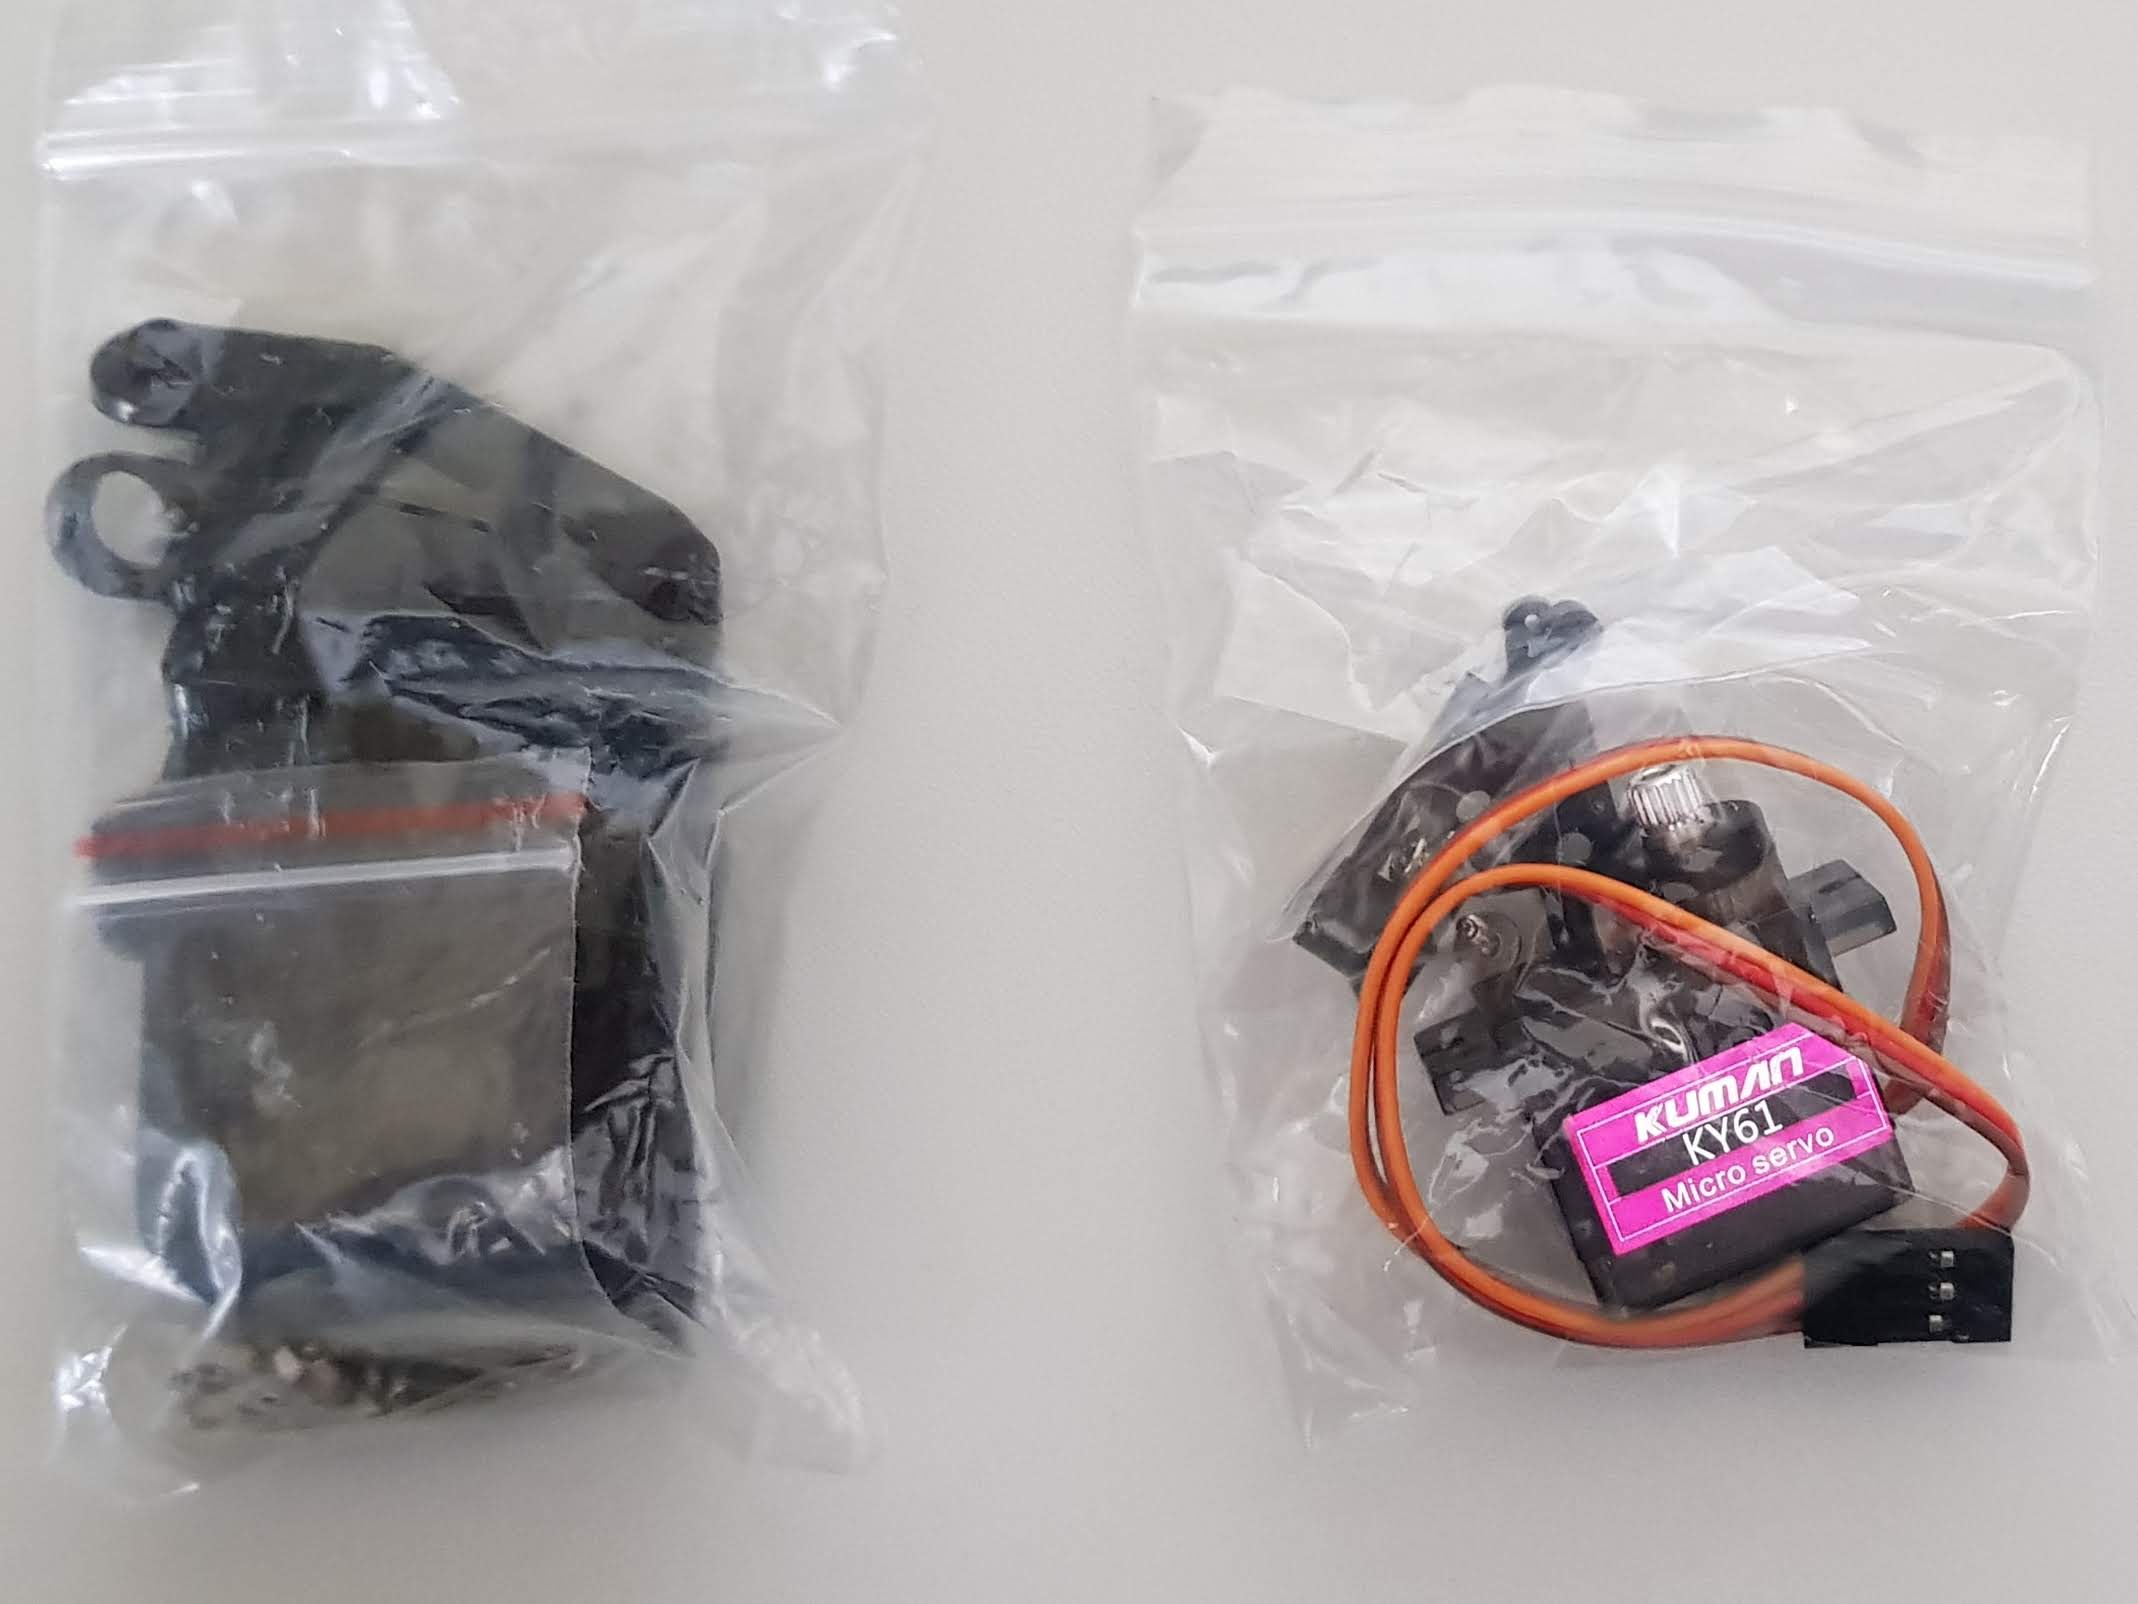
Servo * Pan/Tilt Verpackt 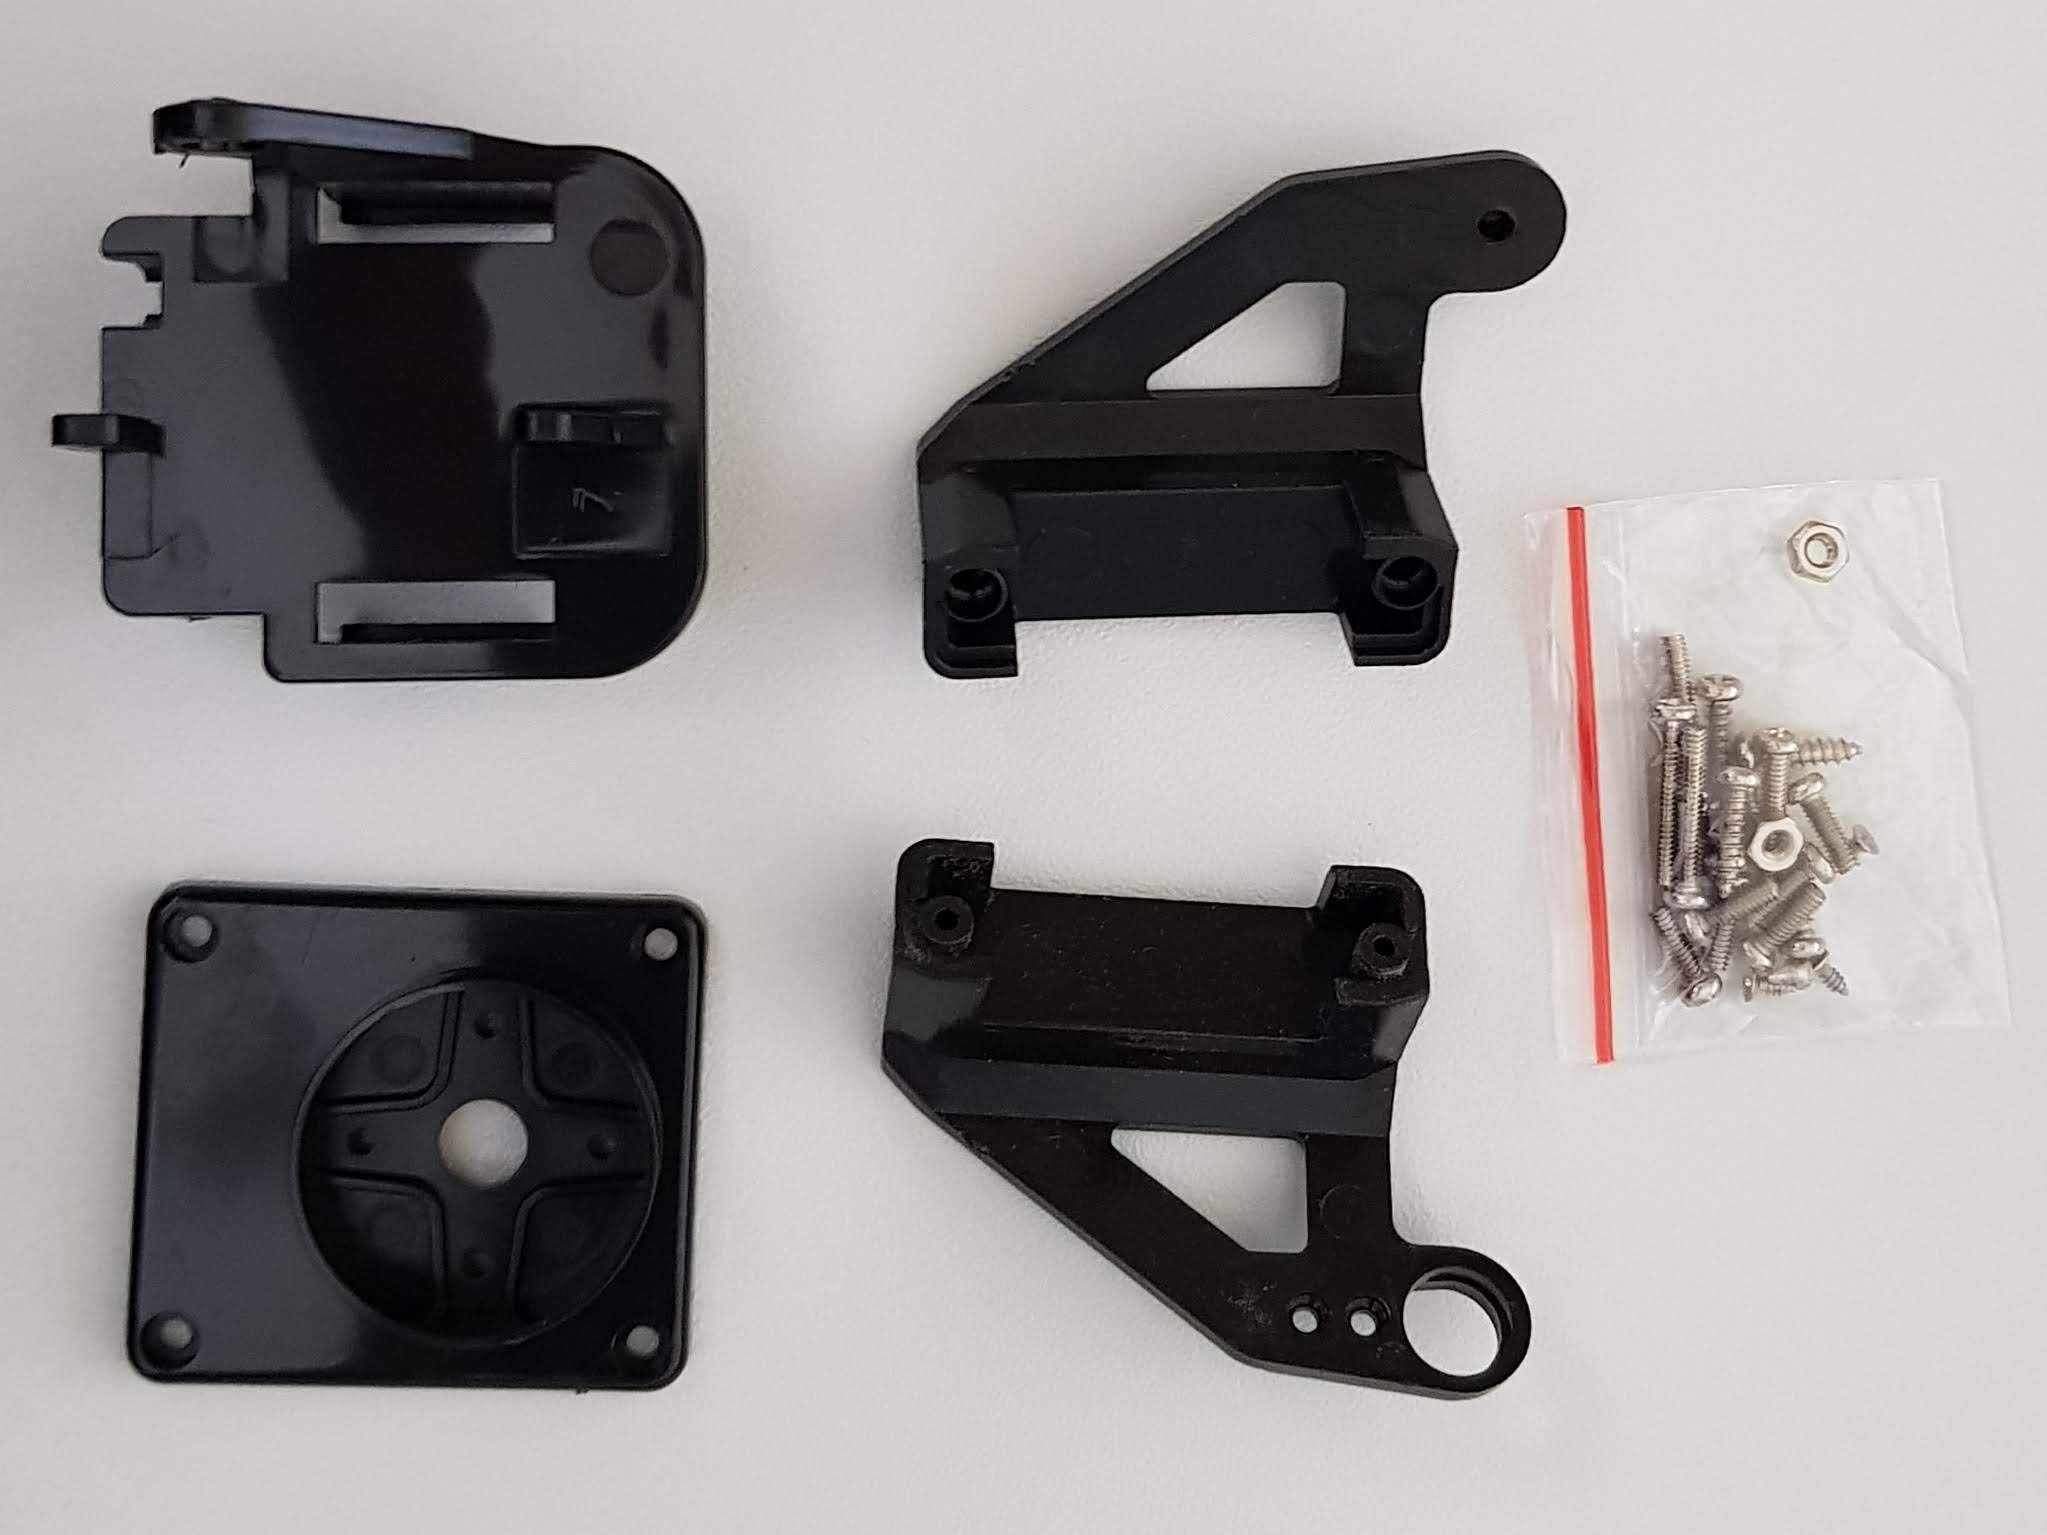
Pan Tilt Bestandteile 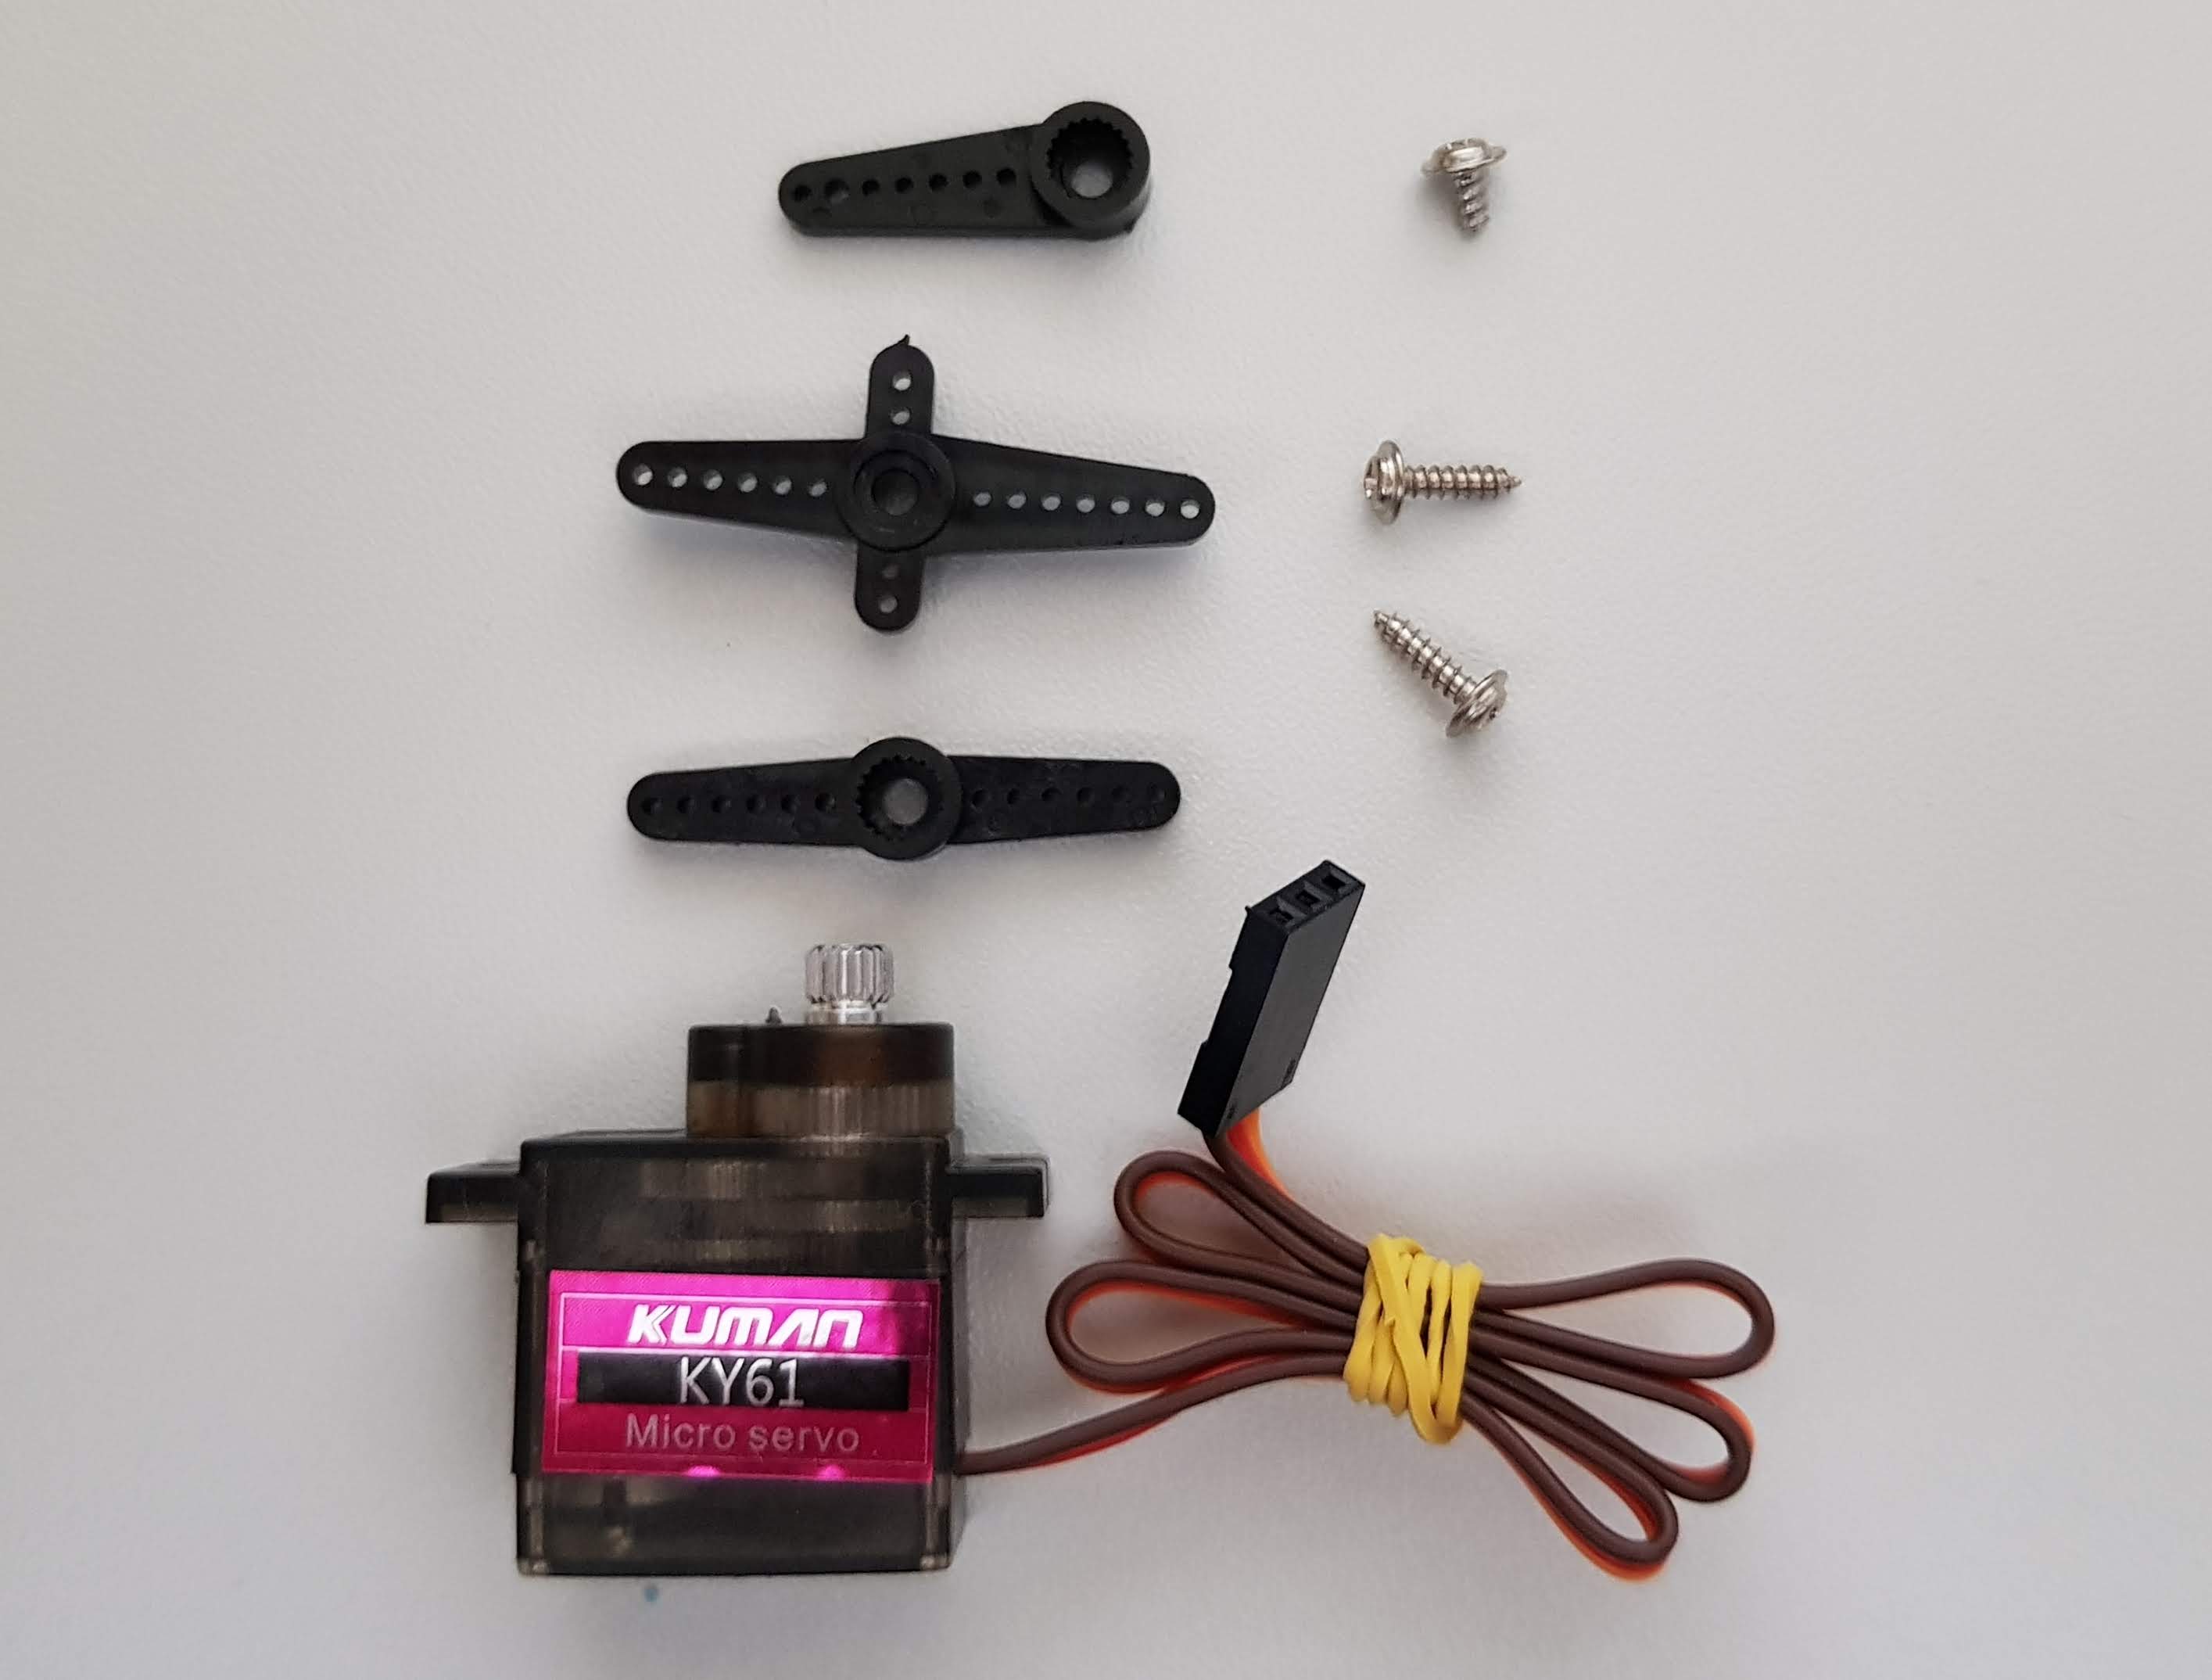
Metal Gear Servo Bestandteile 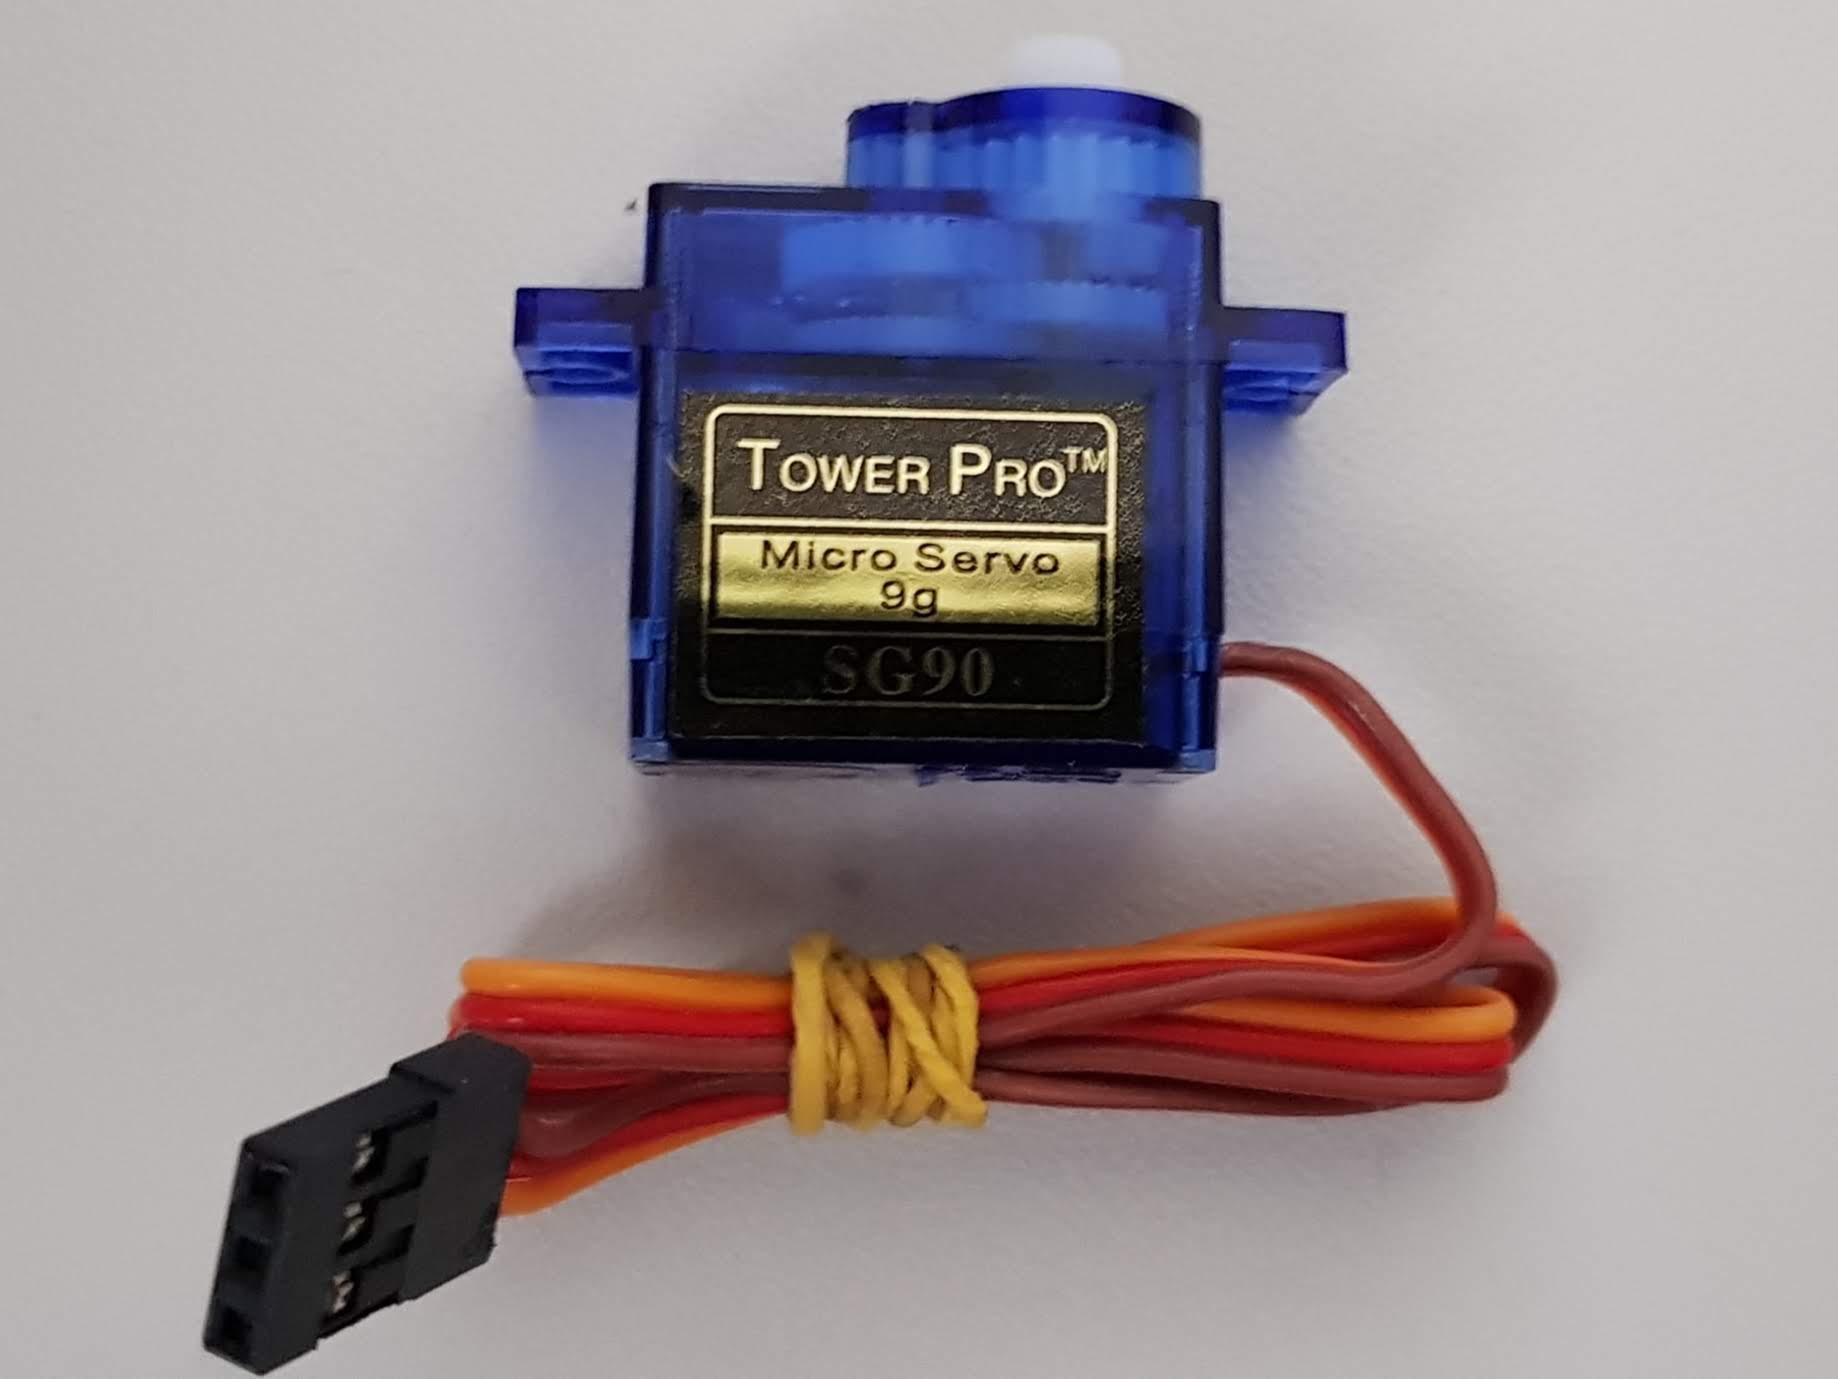
Billig Servo 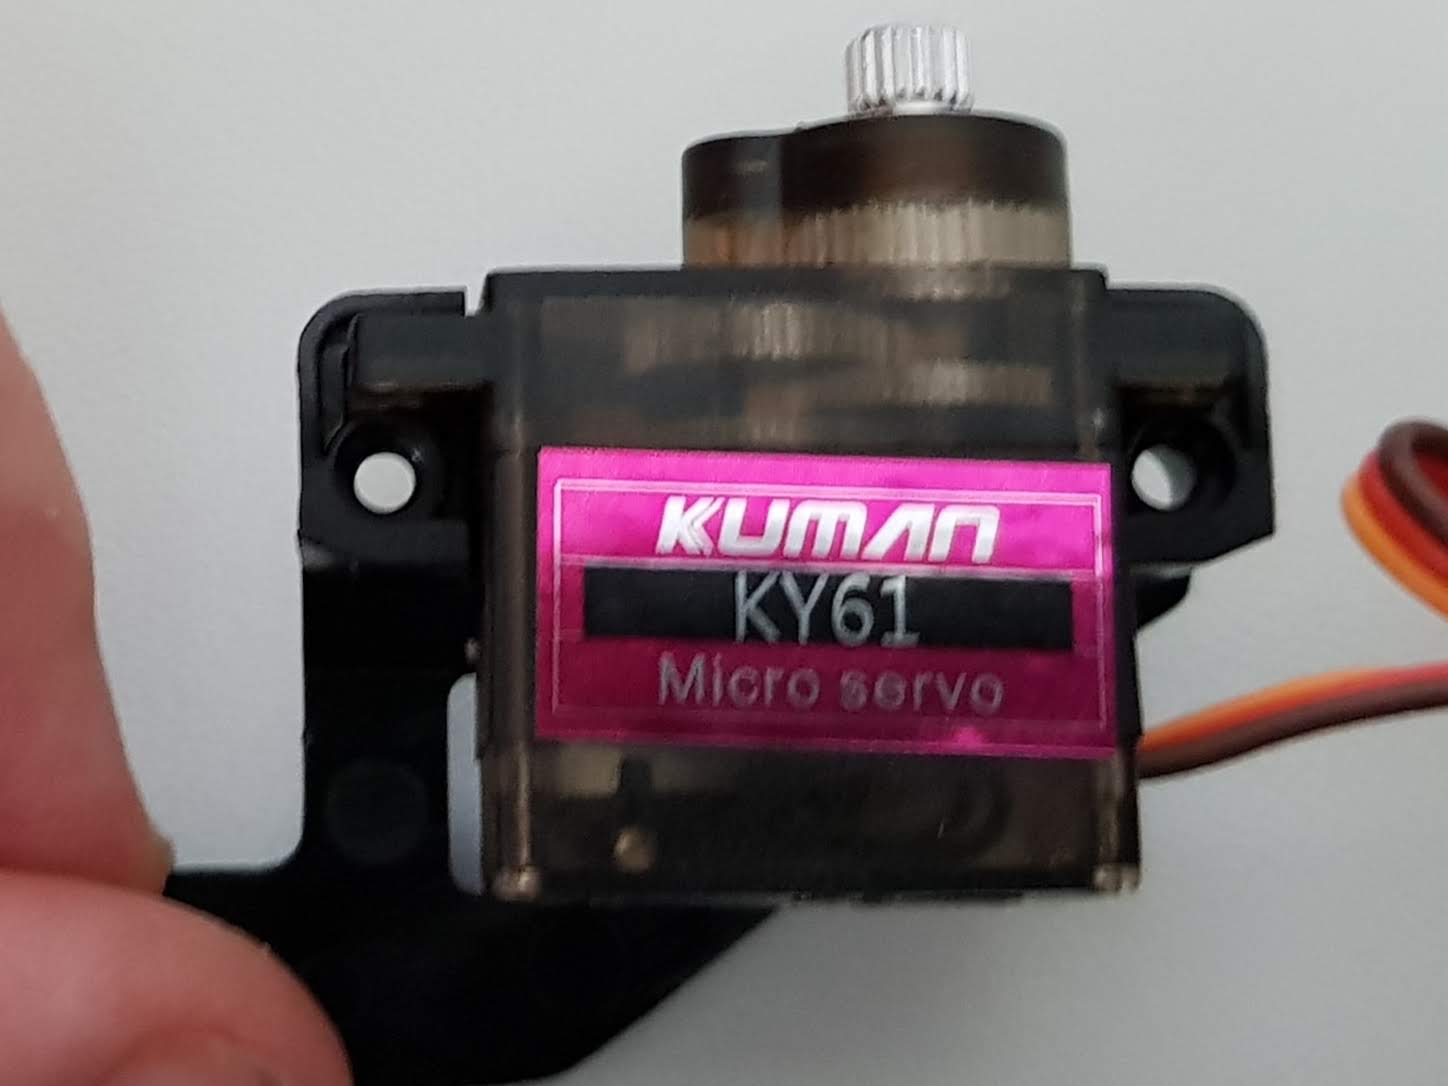
Servo in Fußteil eingelegt 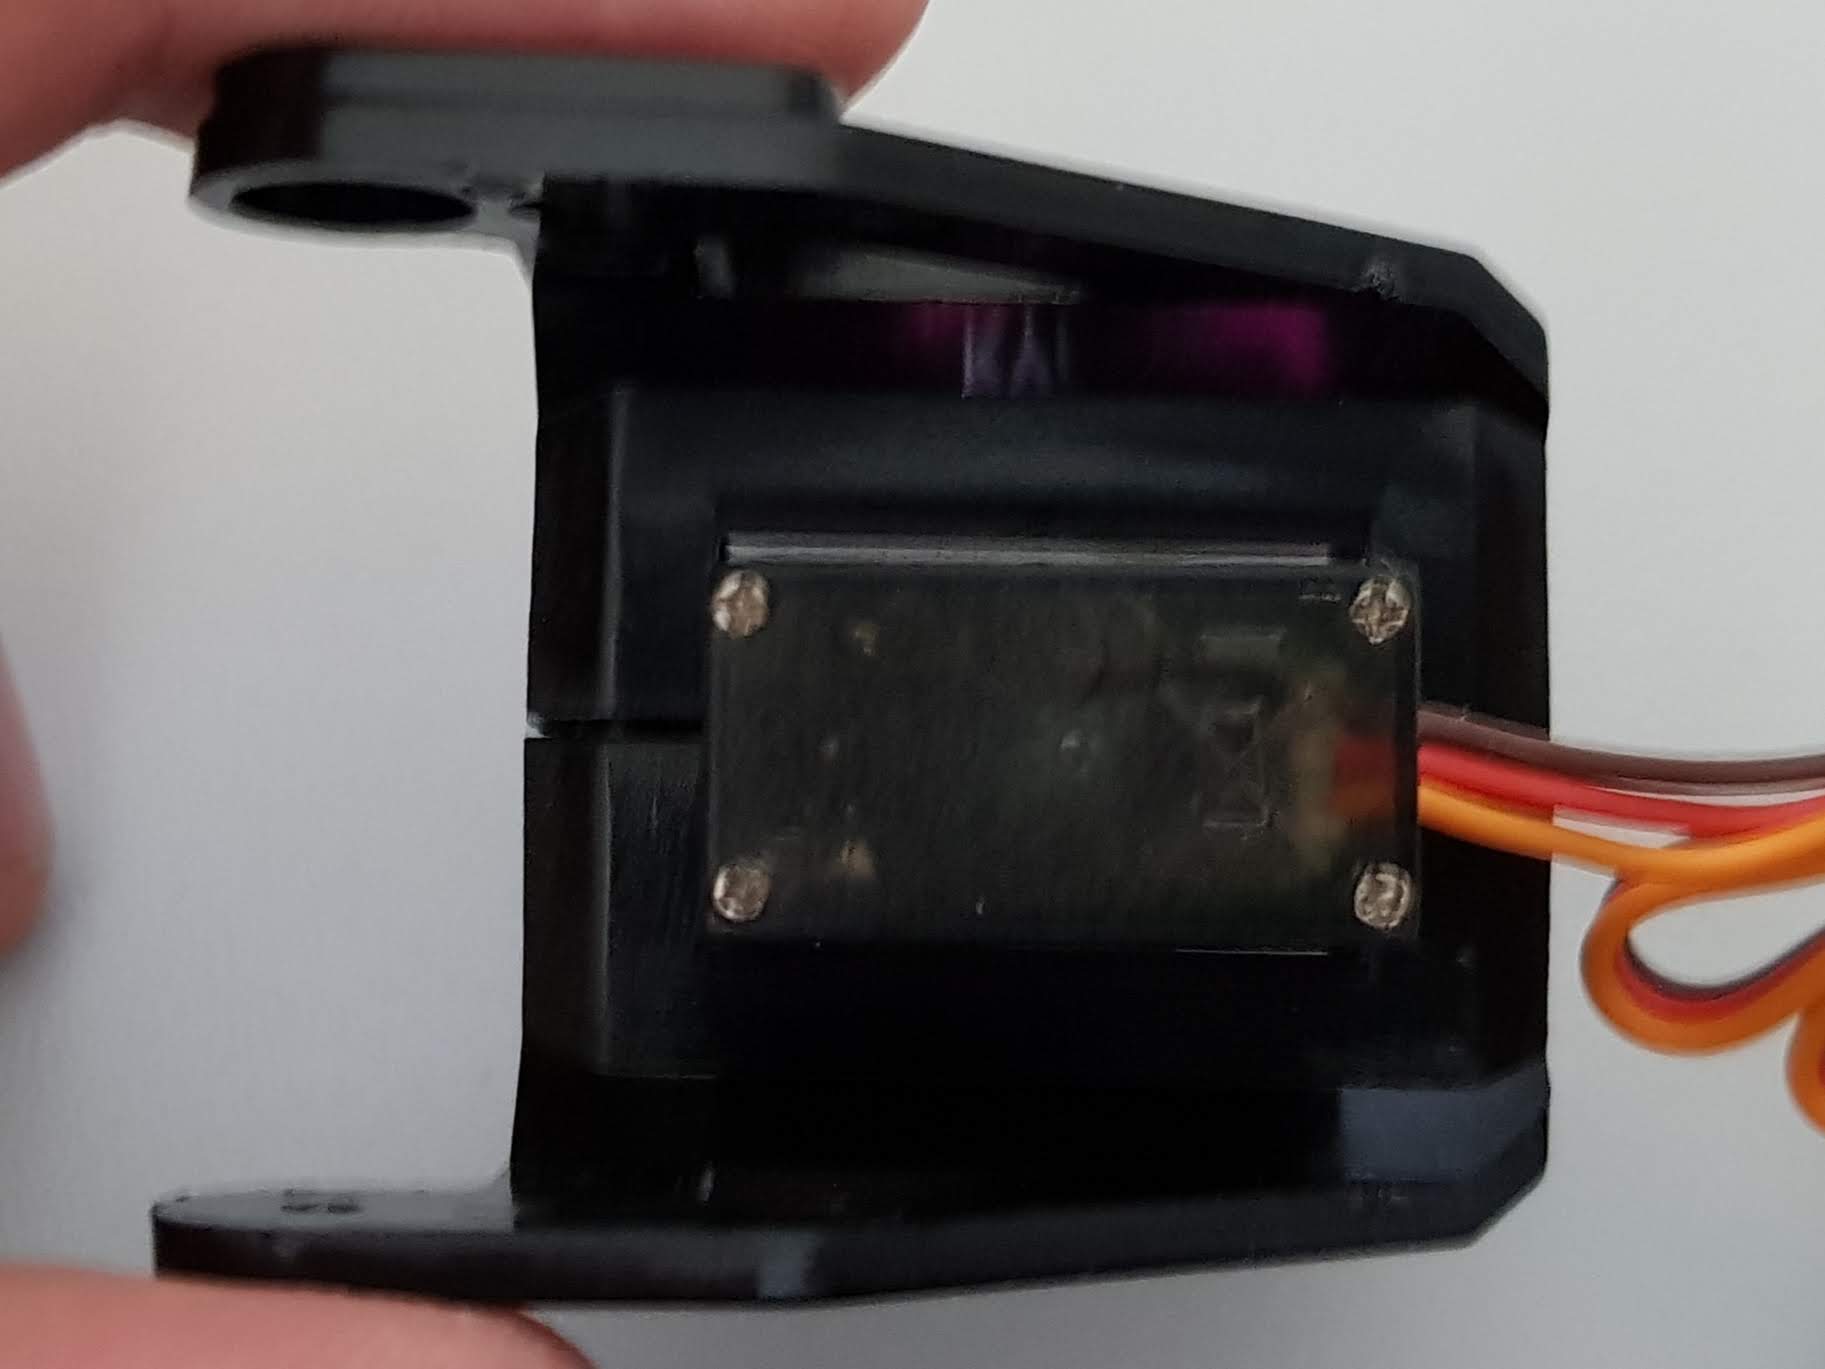
Beide Seiten des Fußteils umschließen den Servo 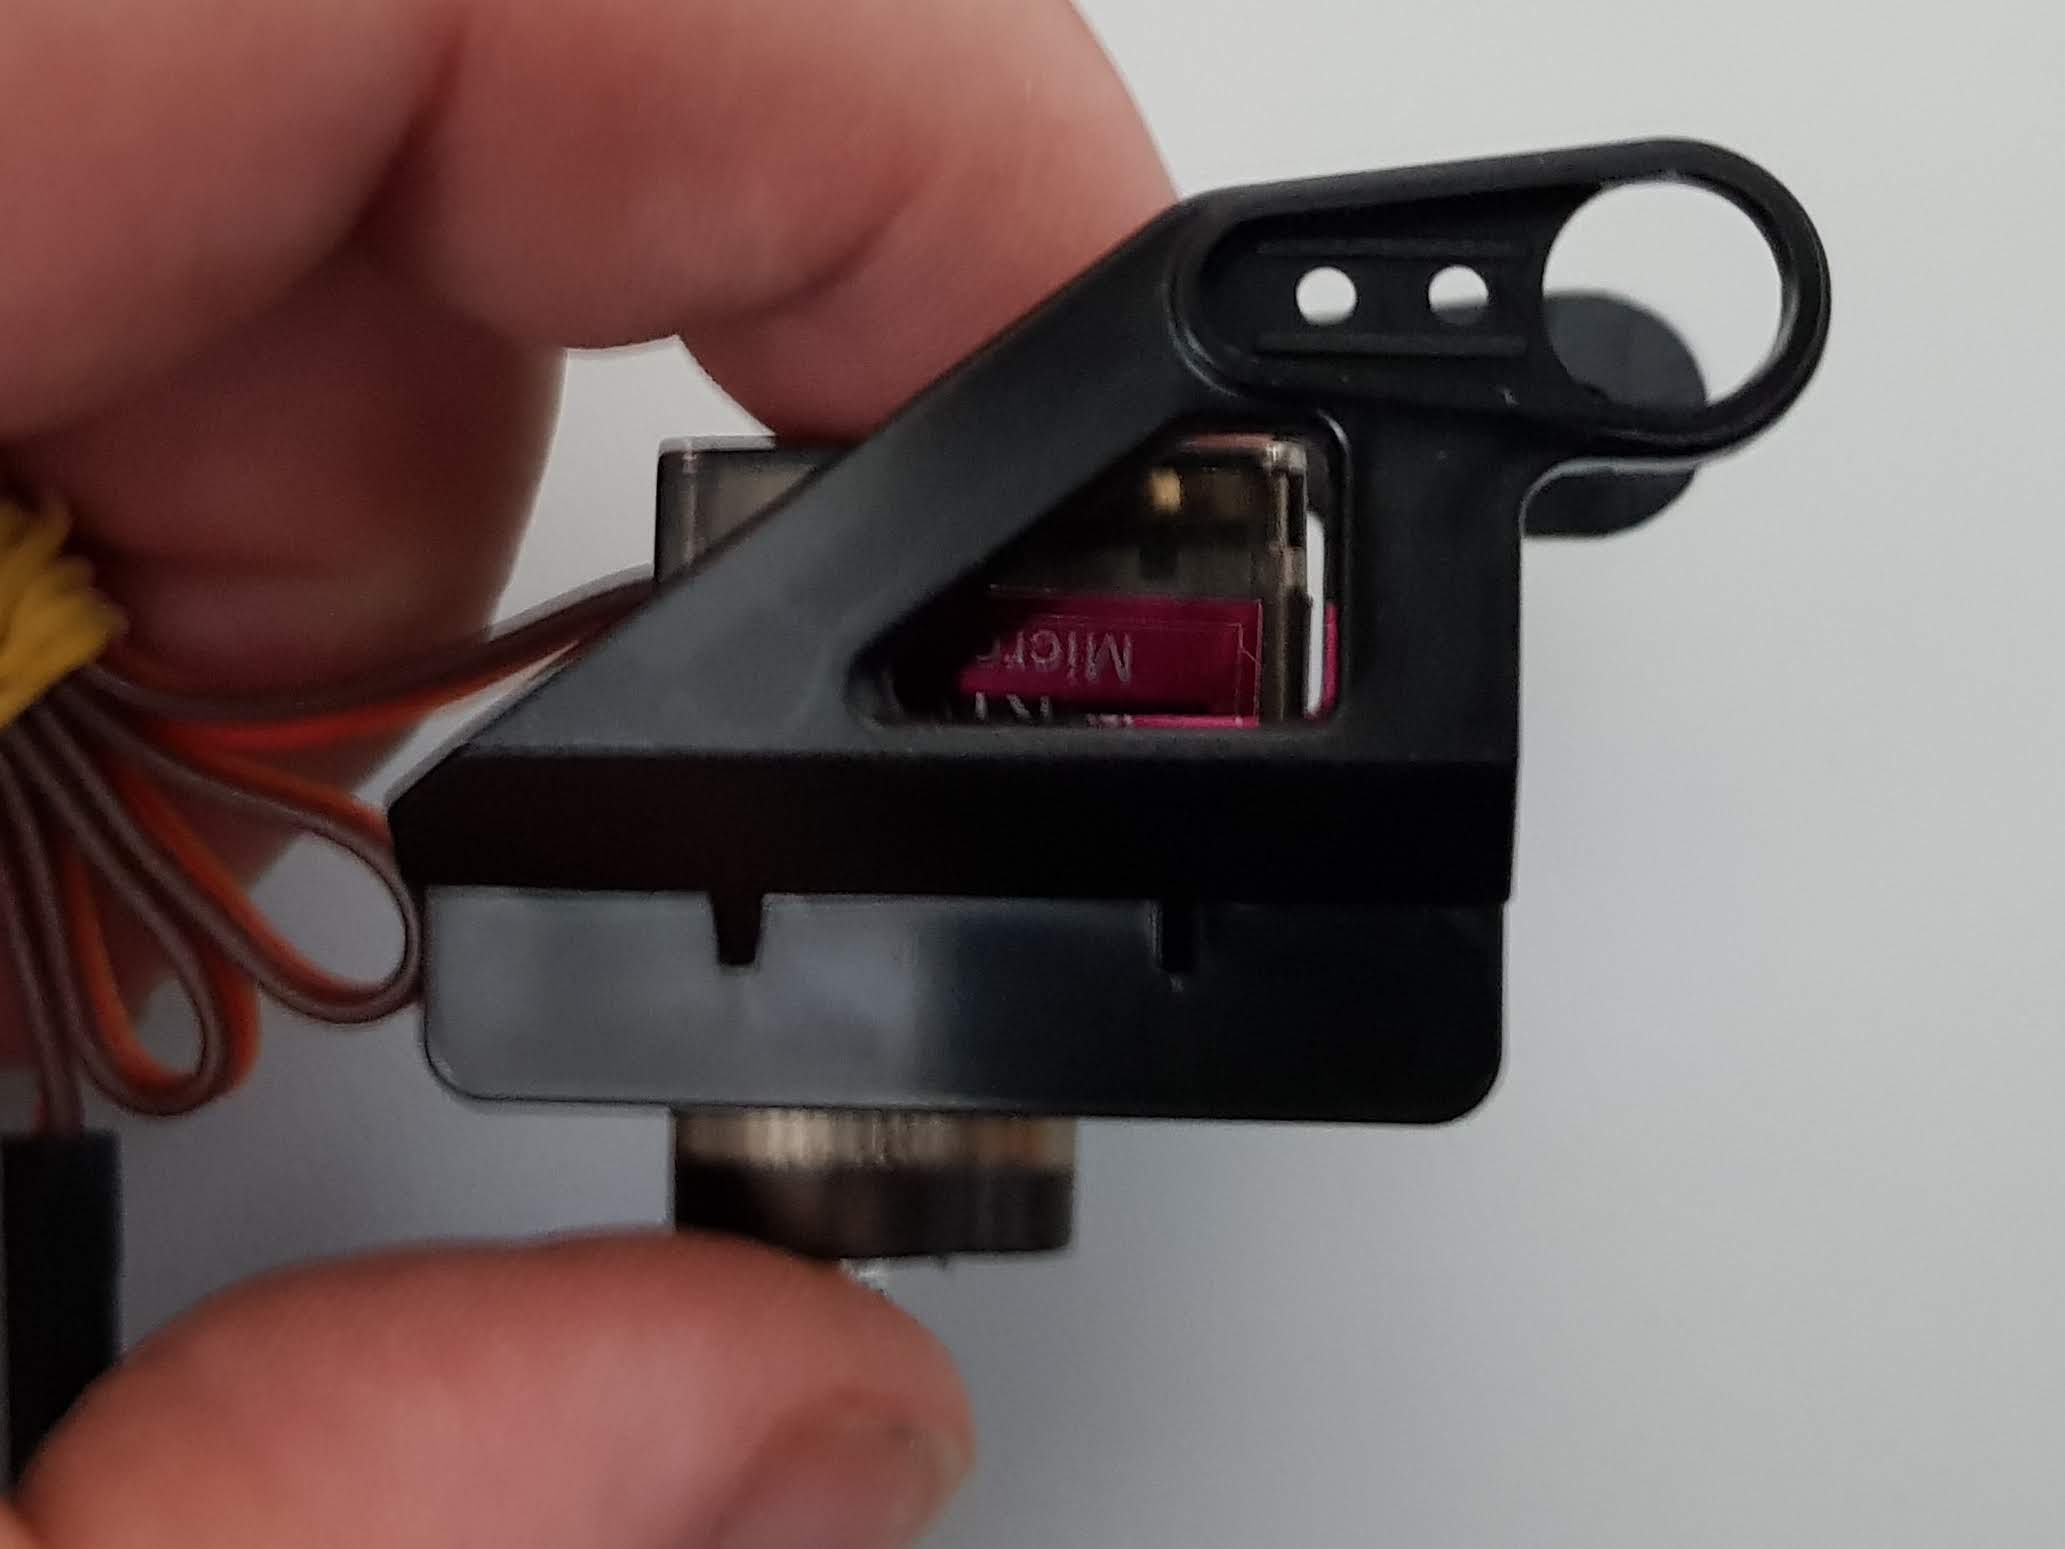
Fußteil Ansicht von rechts 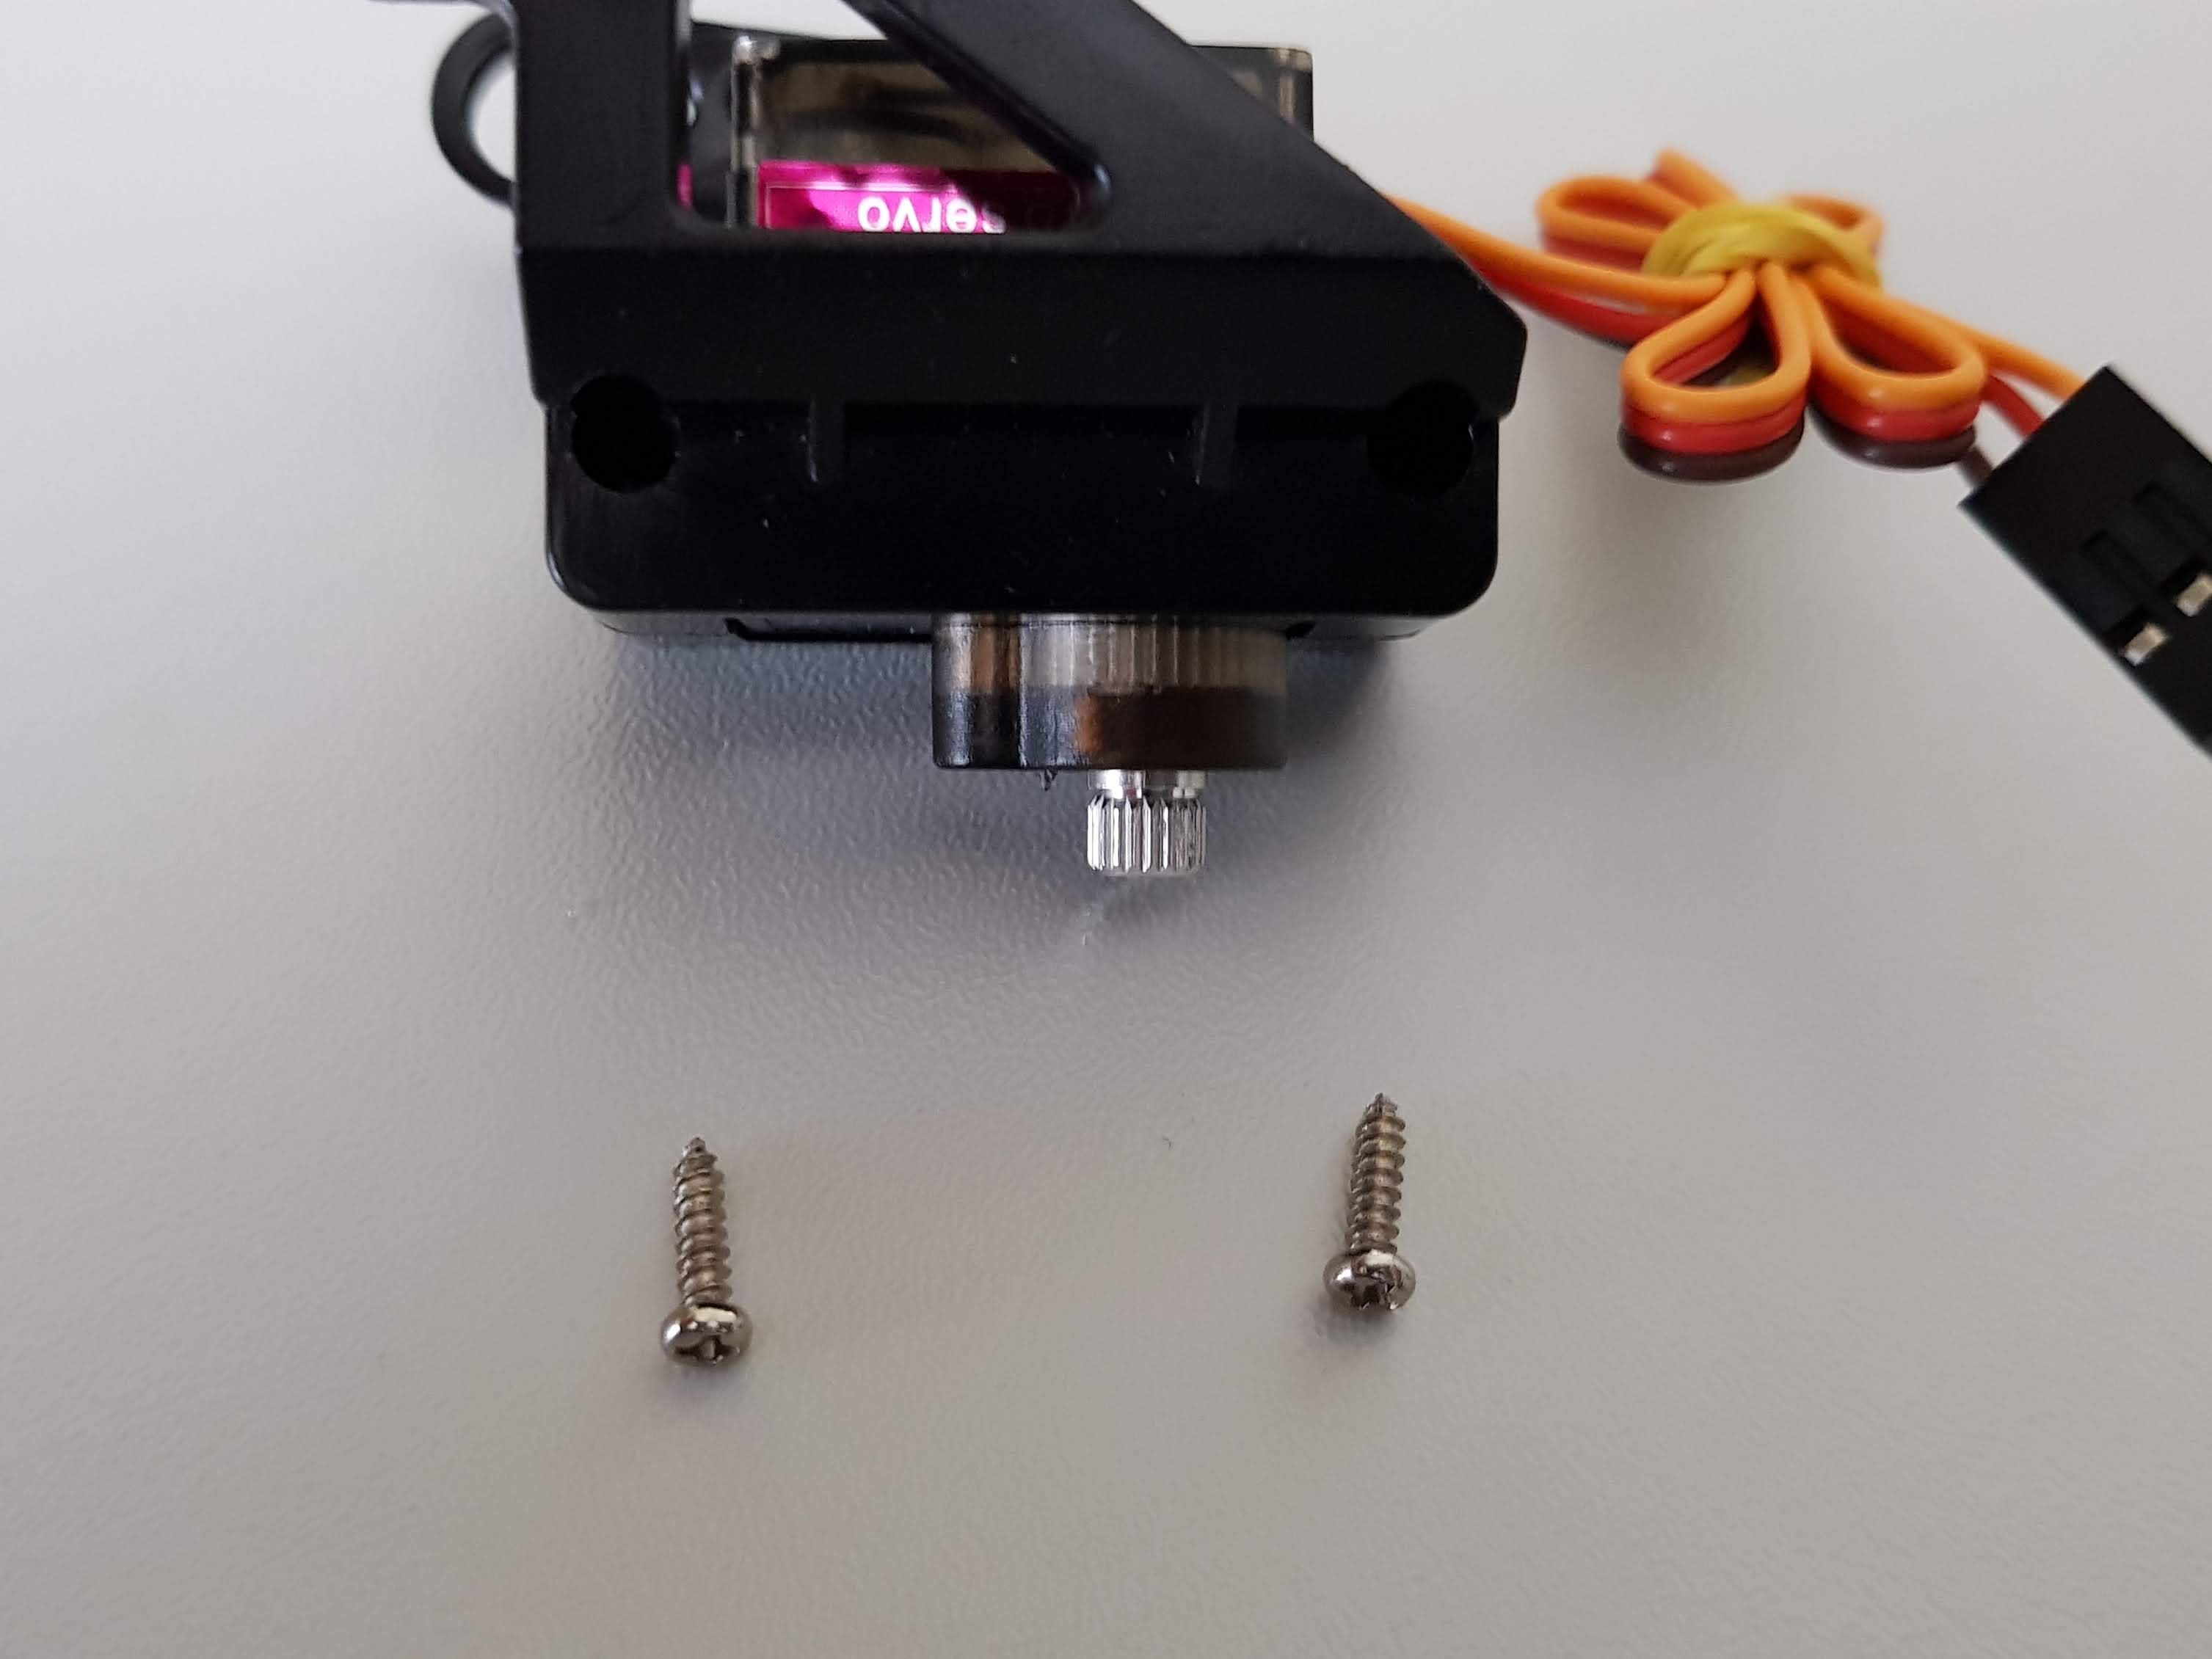
Fußteil Ansicht von links mit Schrauben beiliegend 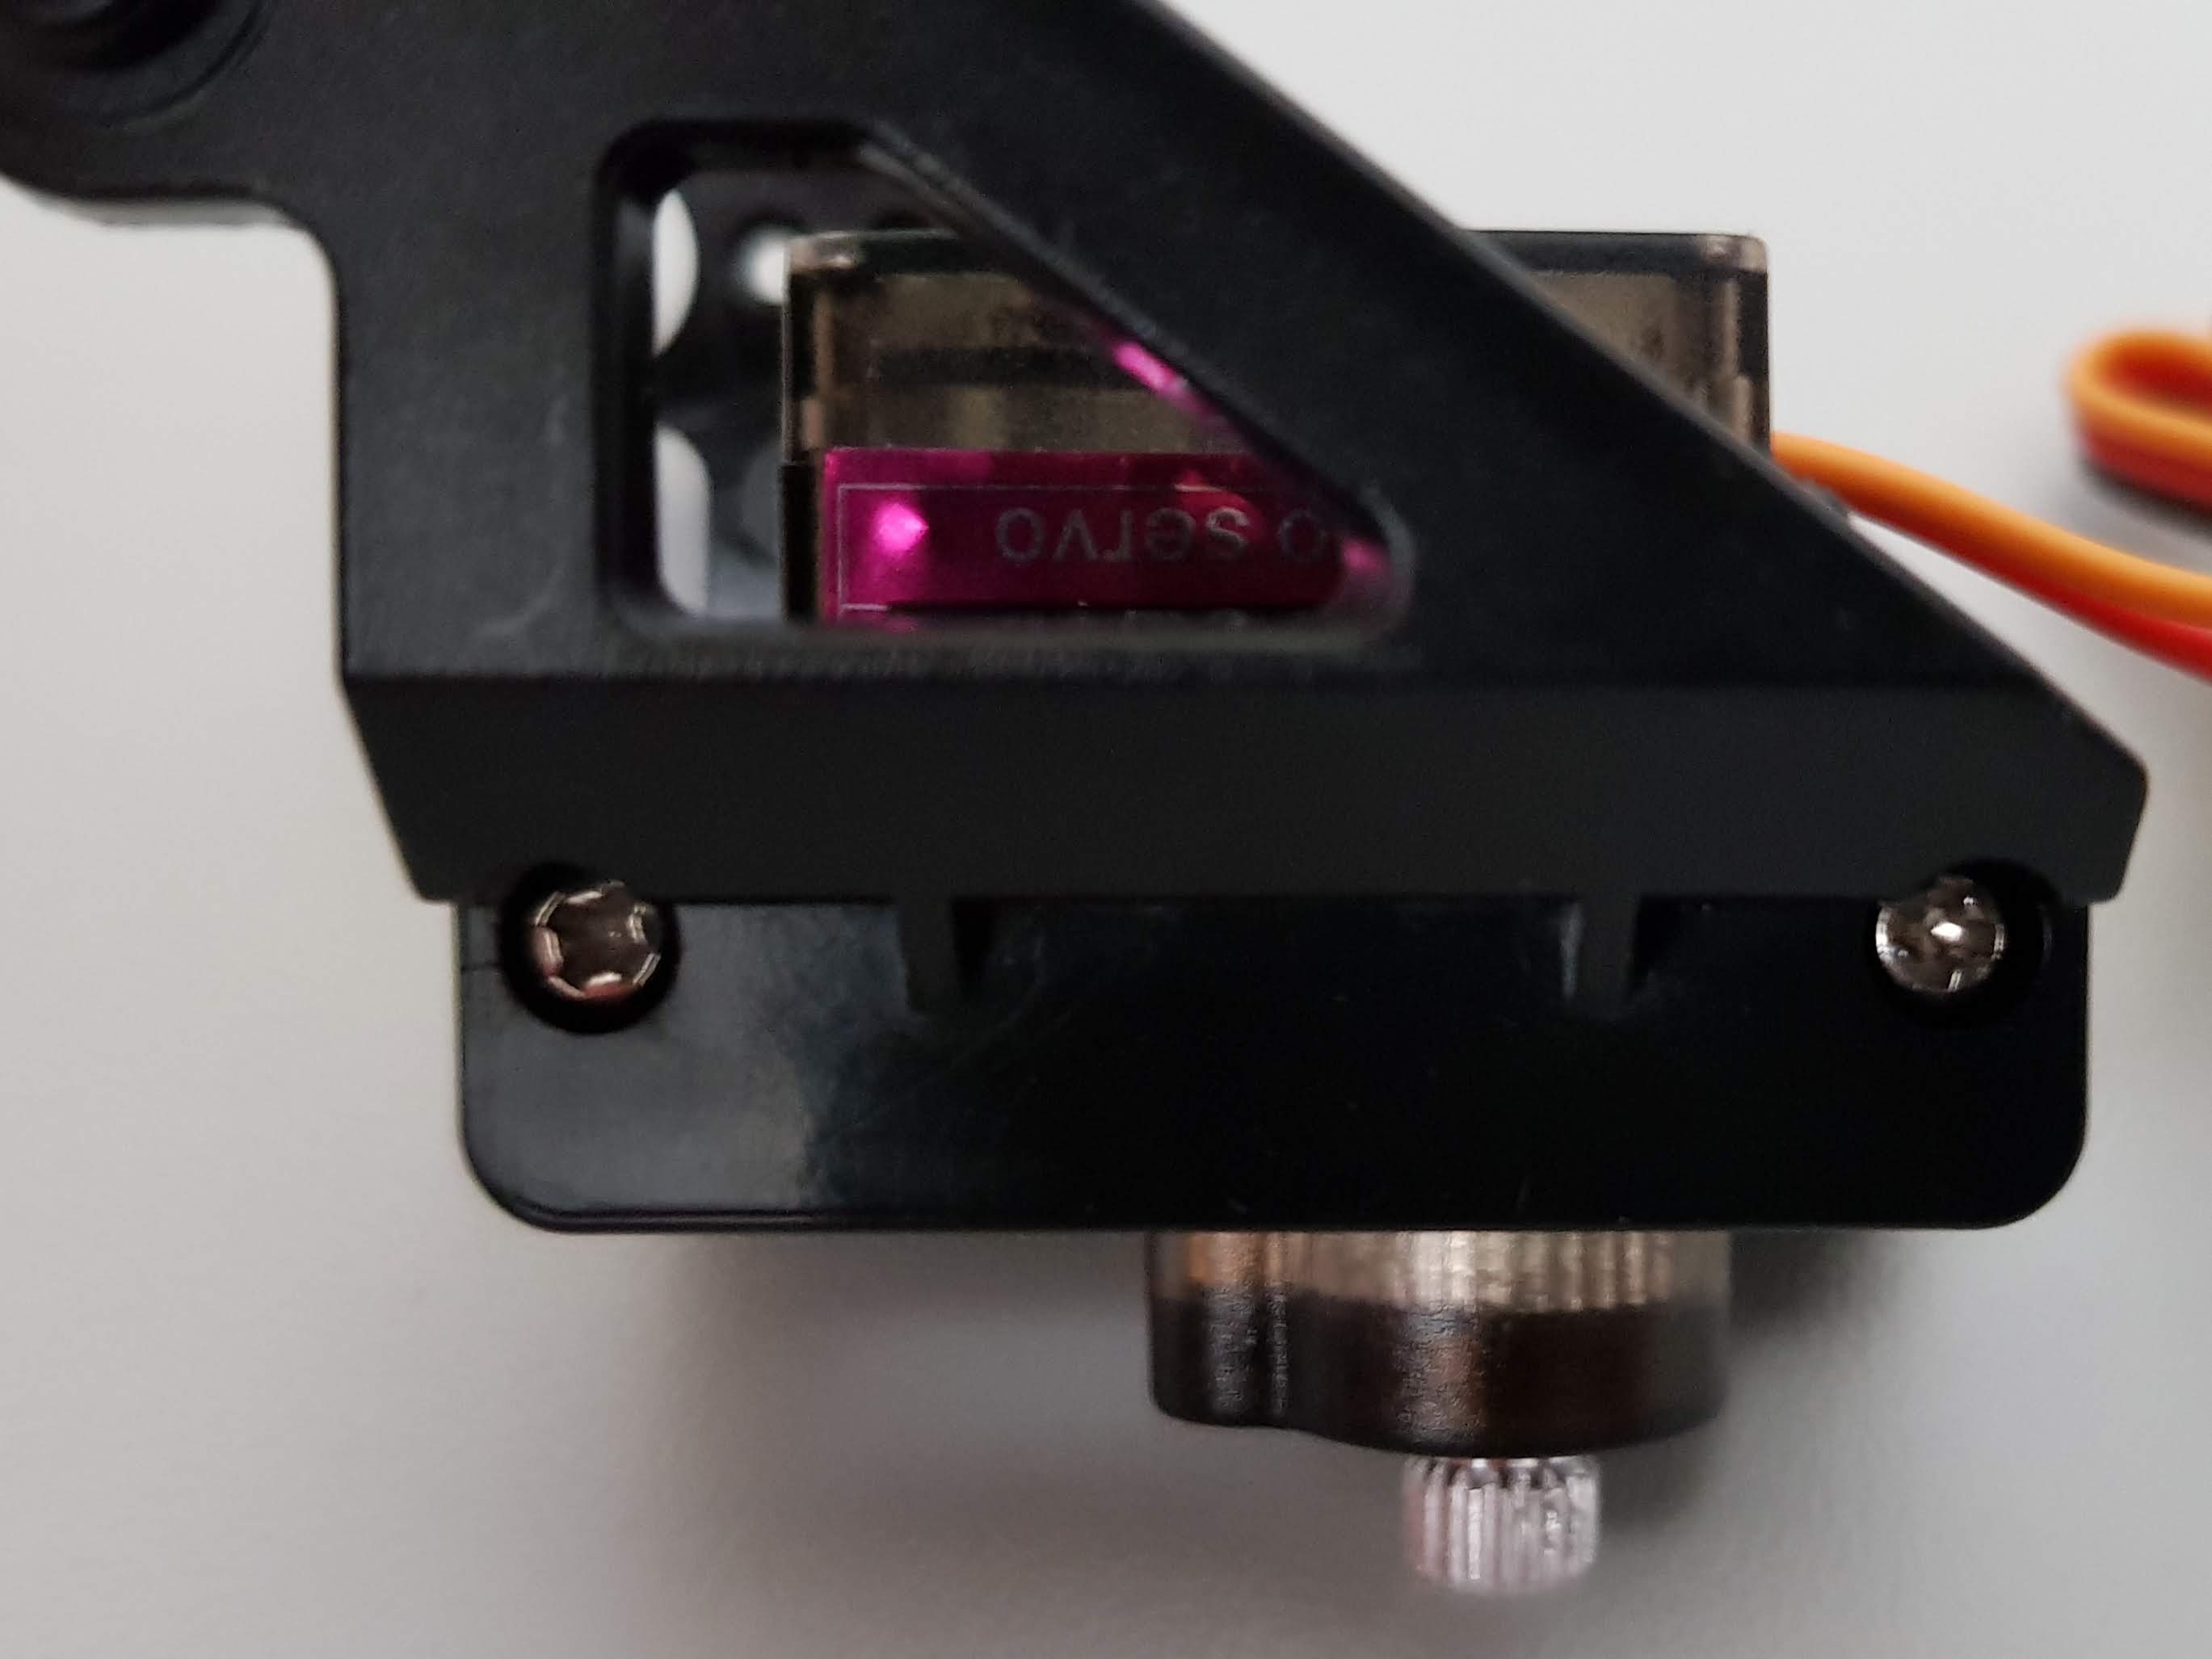
Fußteil Ansicht von links mit Schrauben eingeschraubt 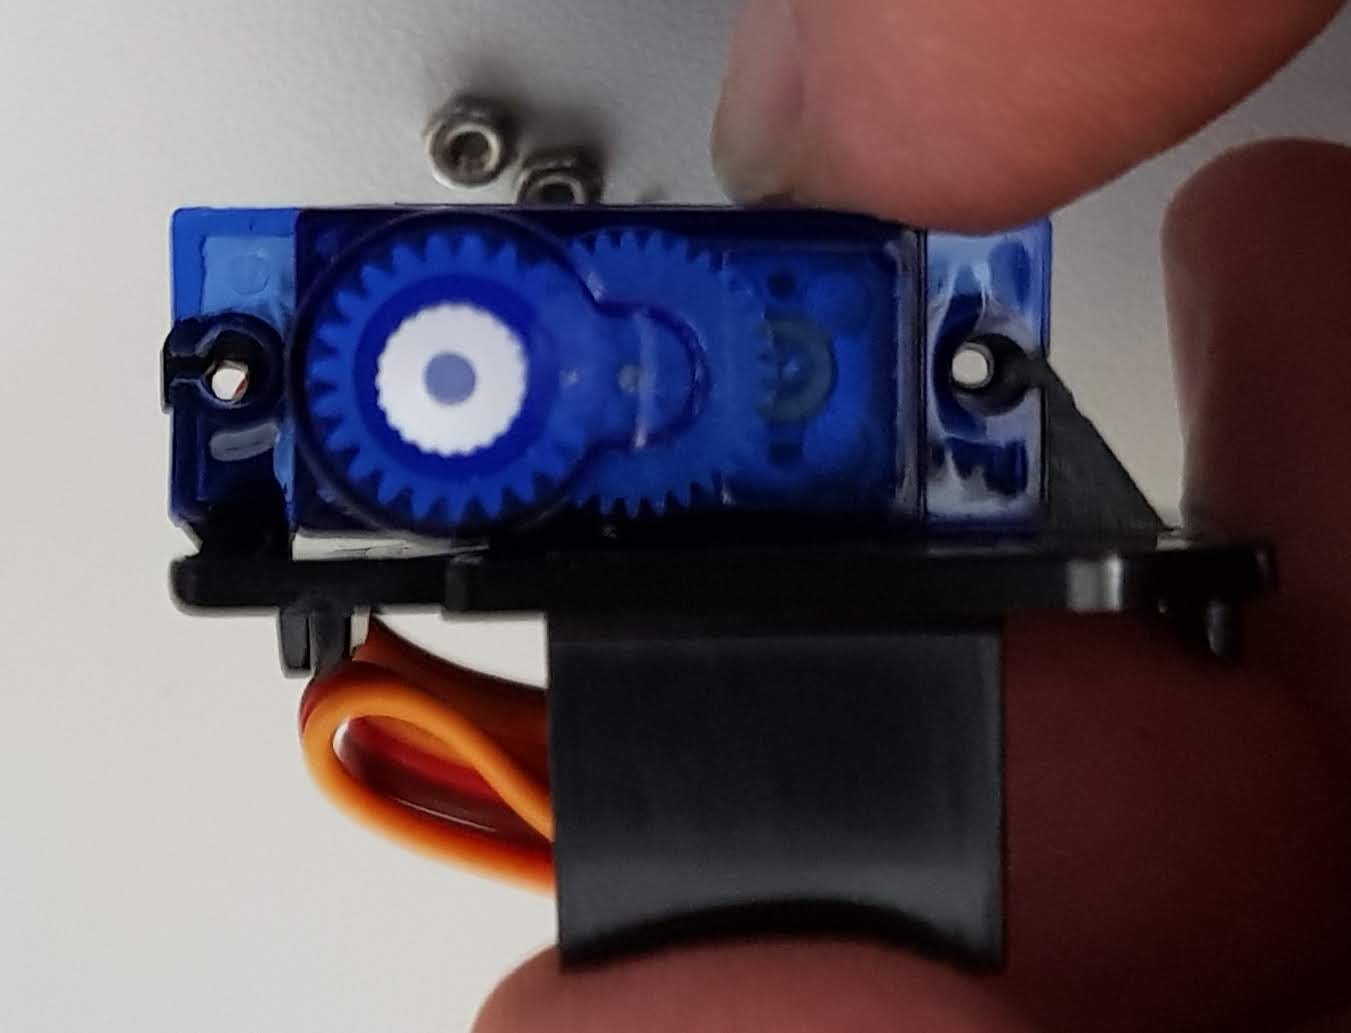
Kopfteil mit eingelegtem Servo 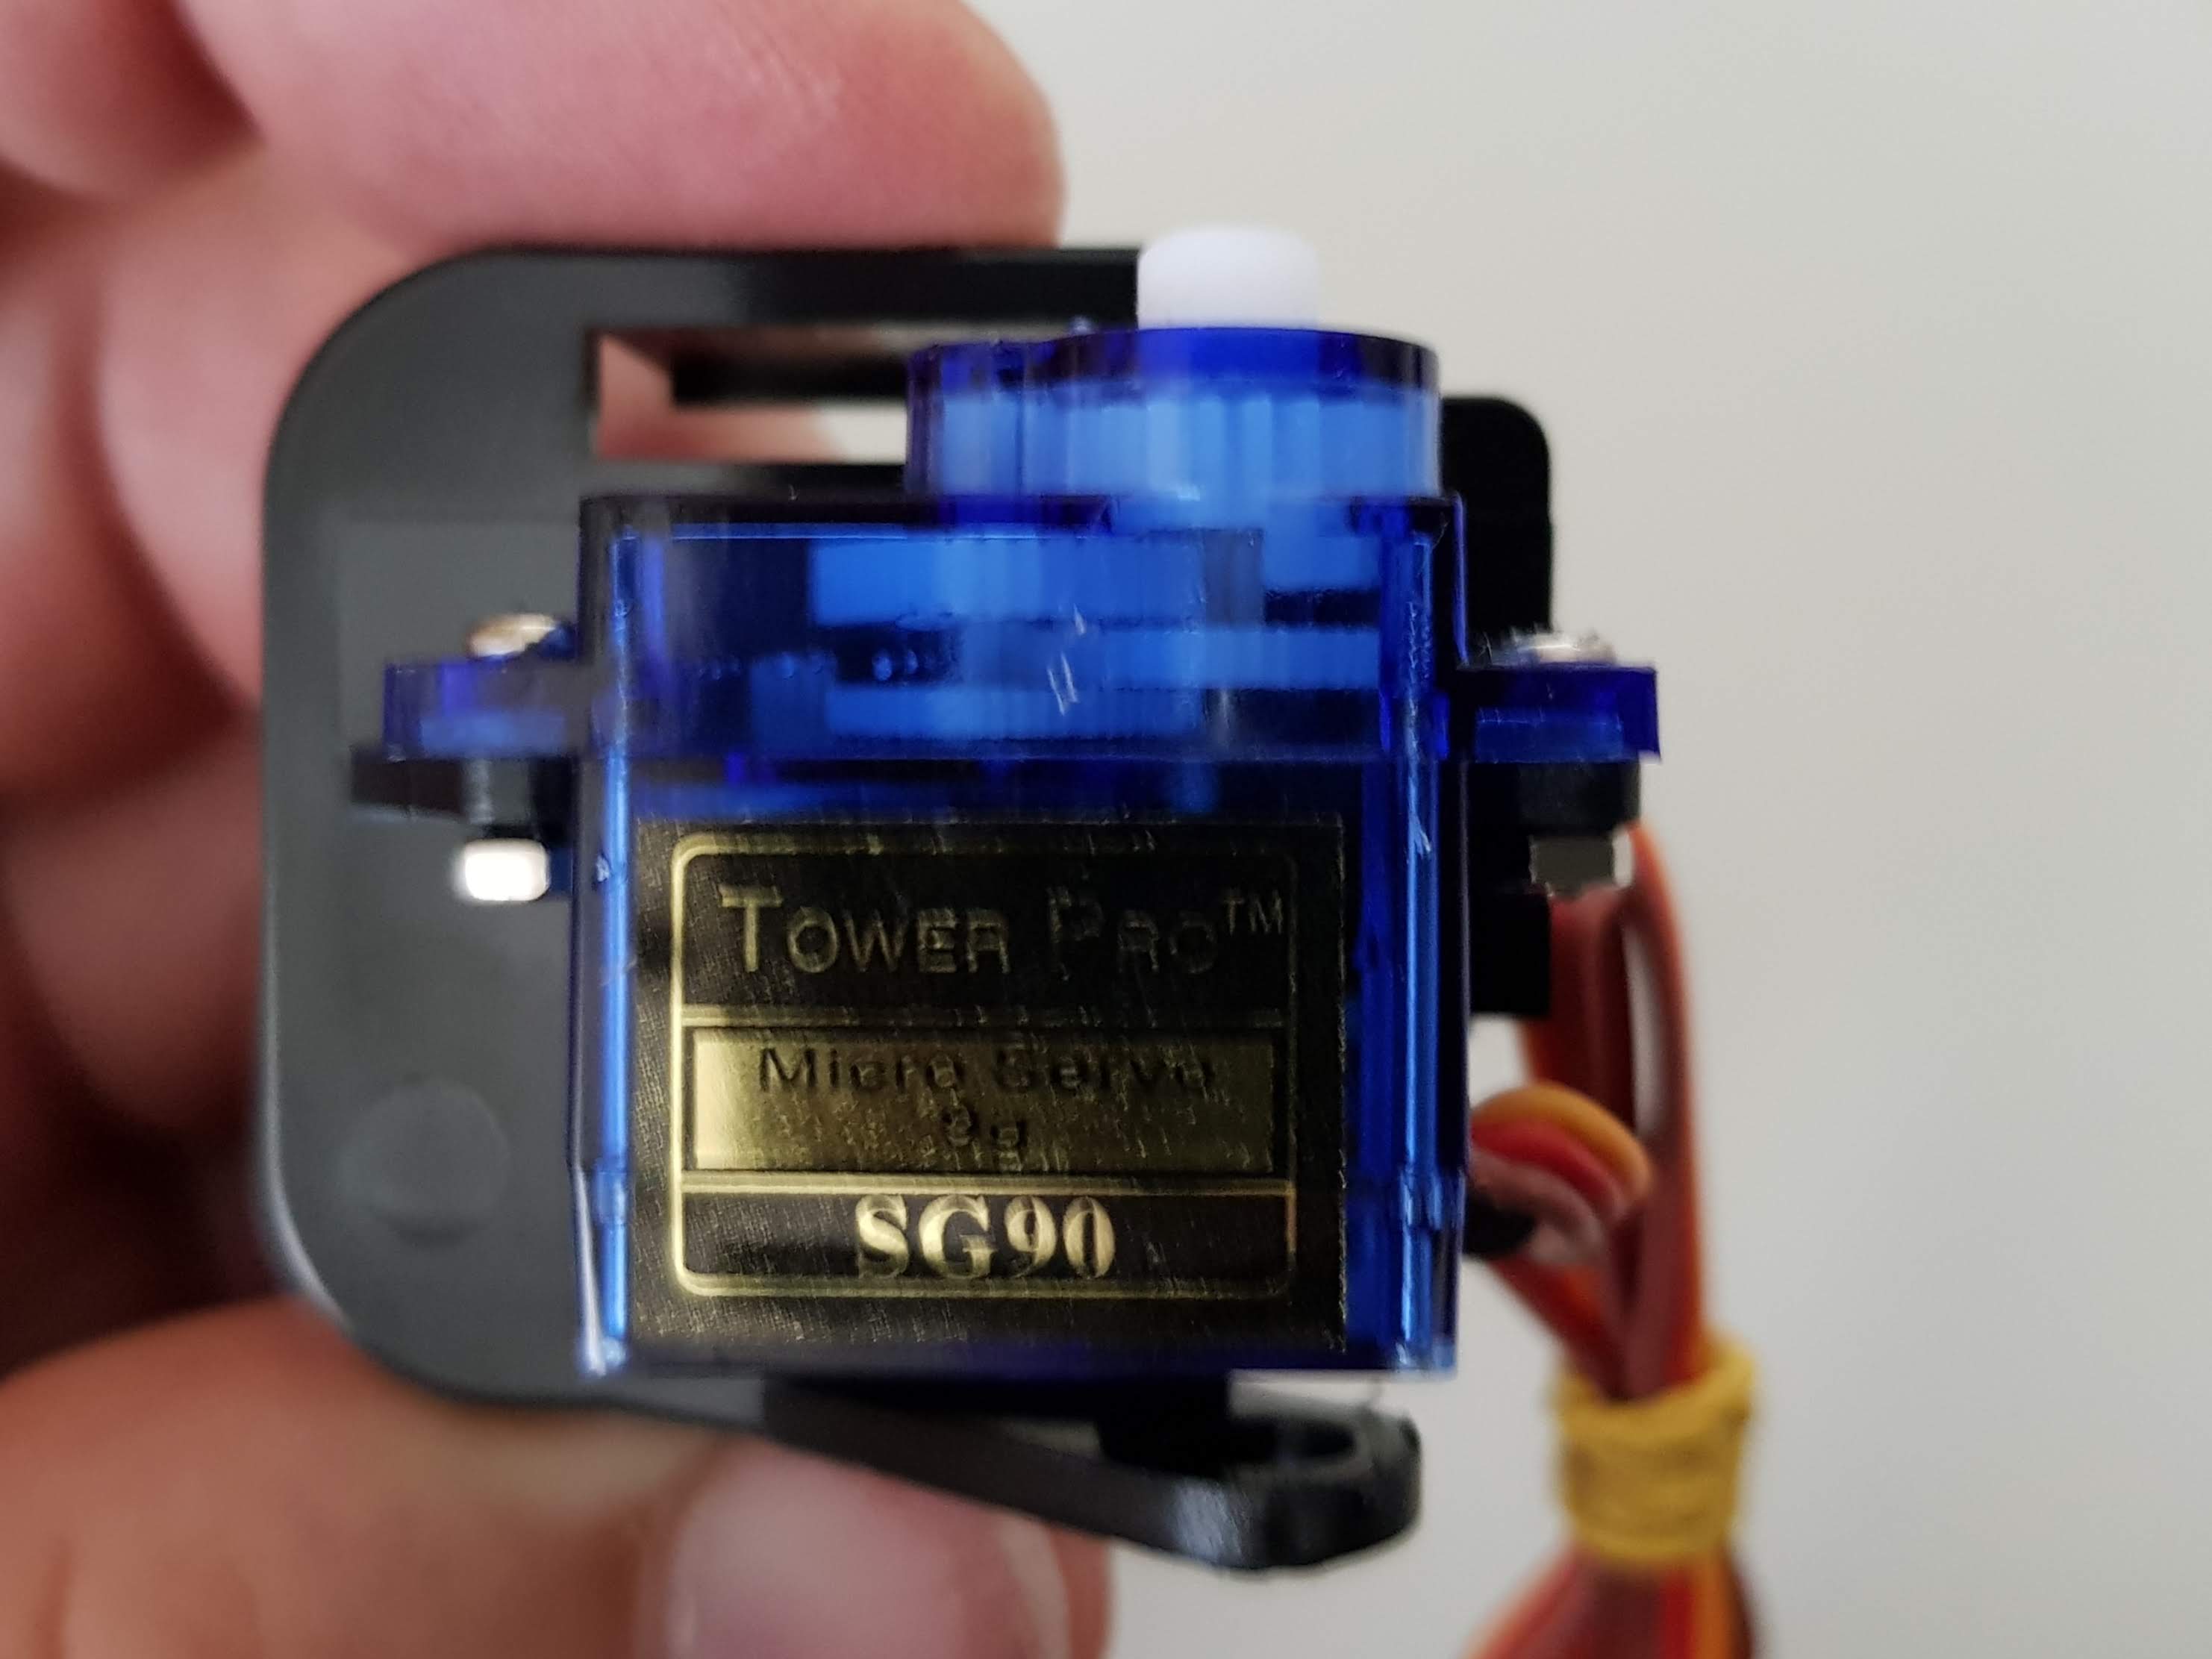
Kopfteil mit verschraubtem Servo 
Pan/Tilt nicht passende Halterung 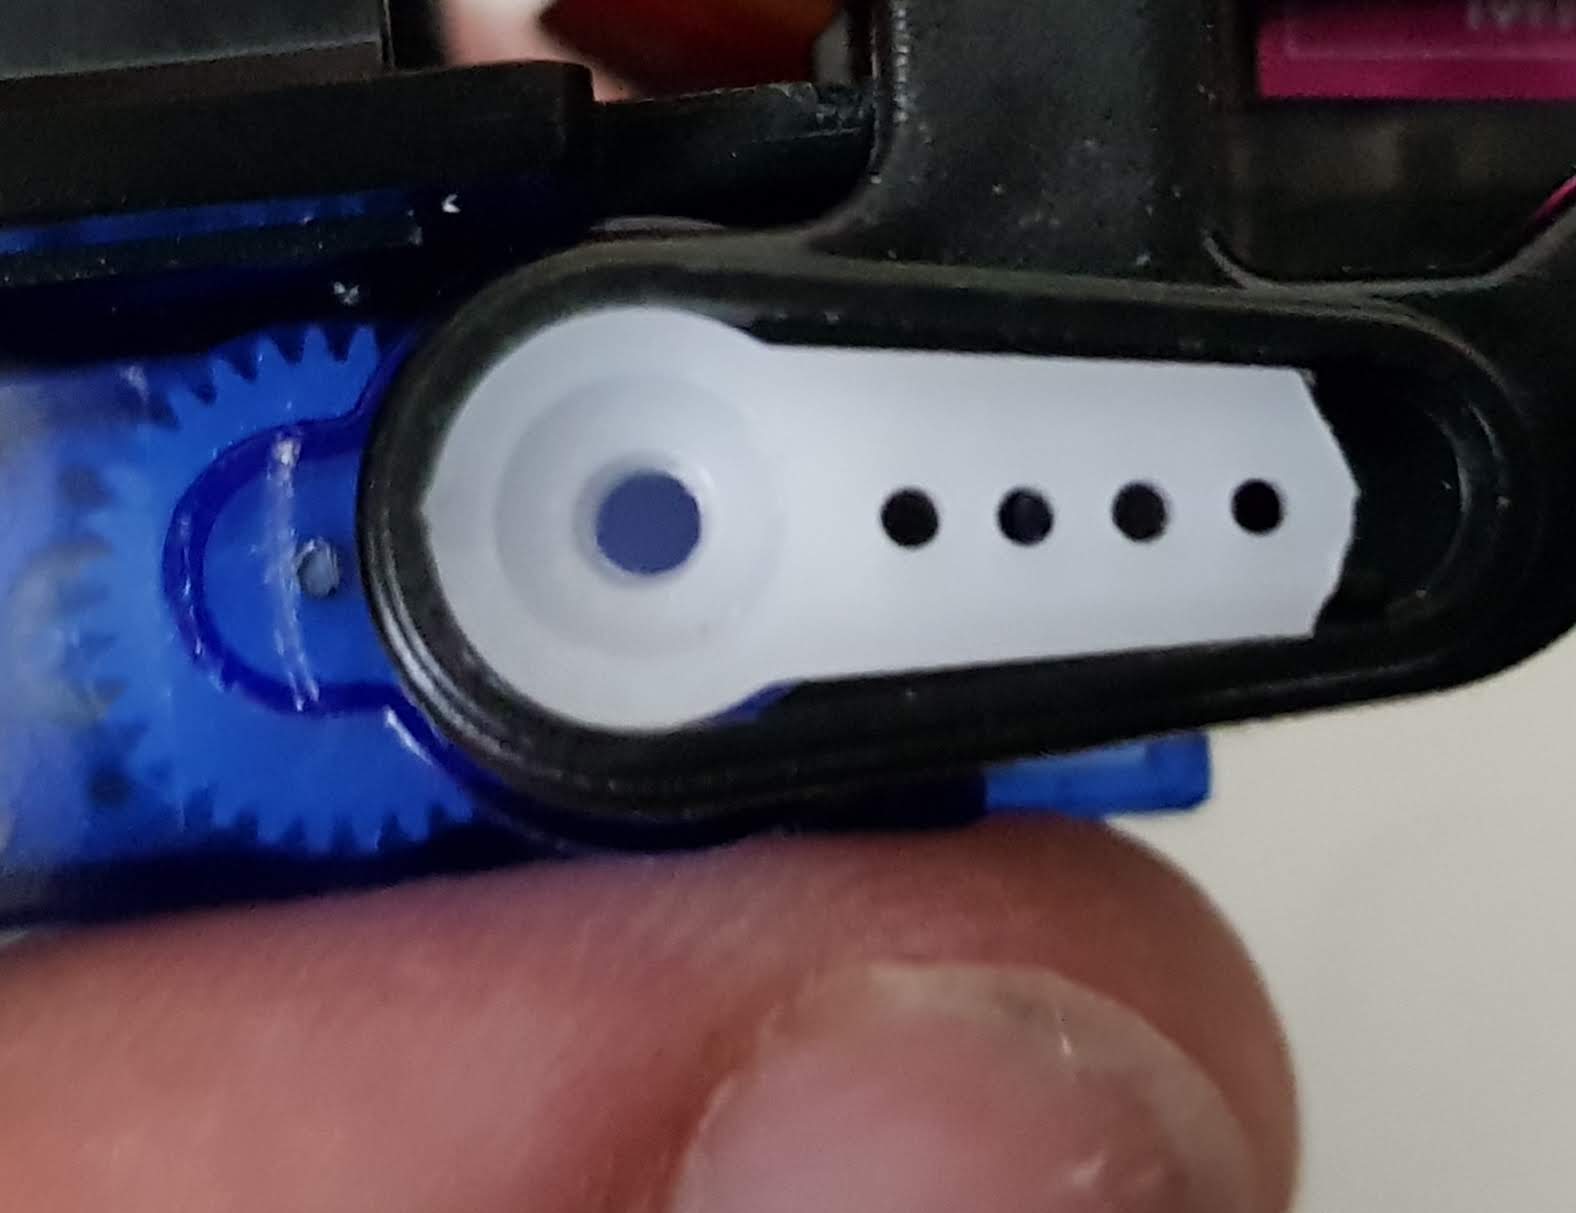
Pan/Tilt angepasste Halterung 
Pan/Tilt Rückseite Halterung 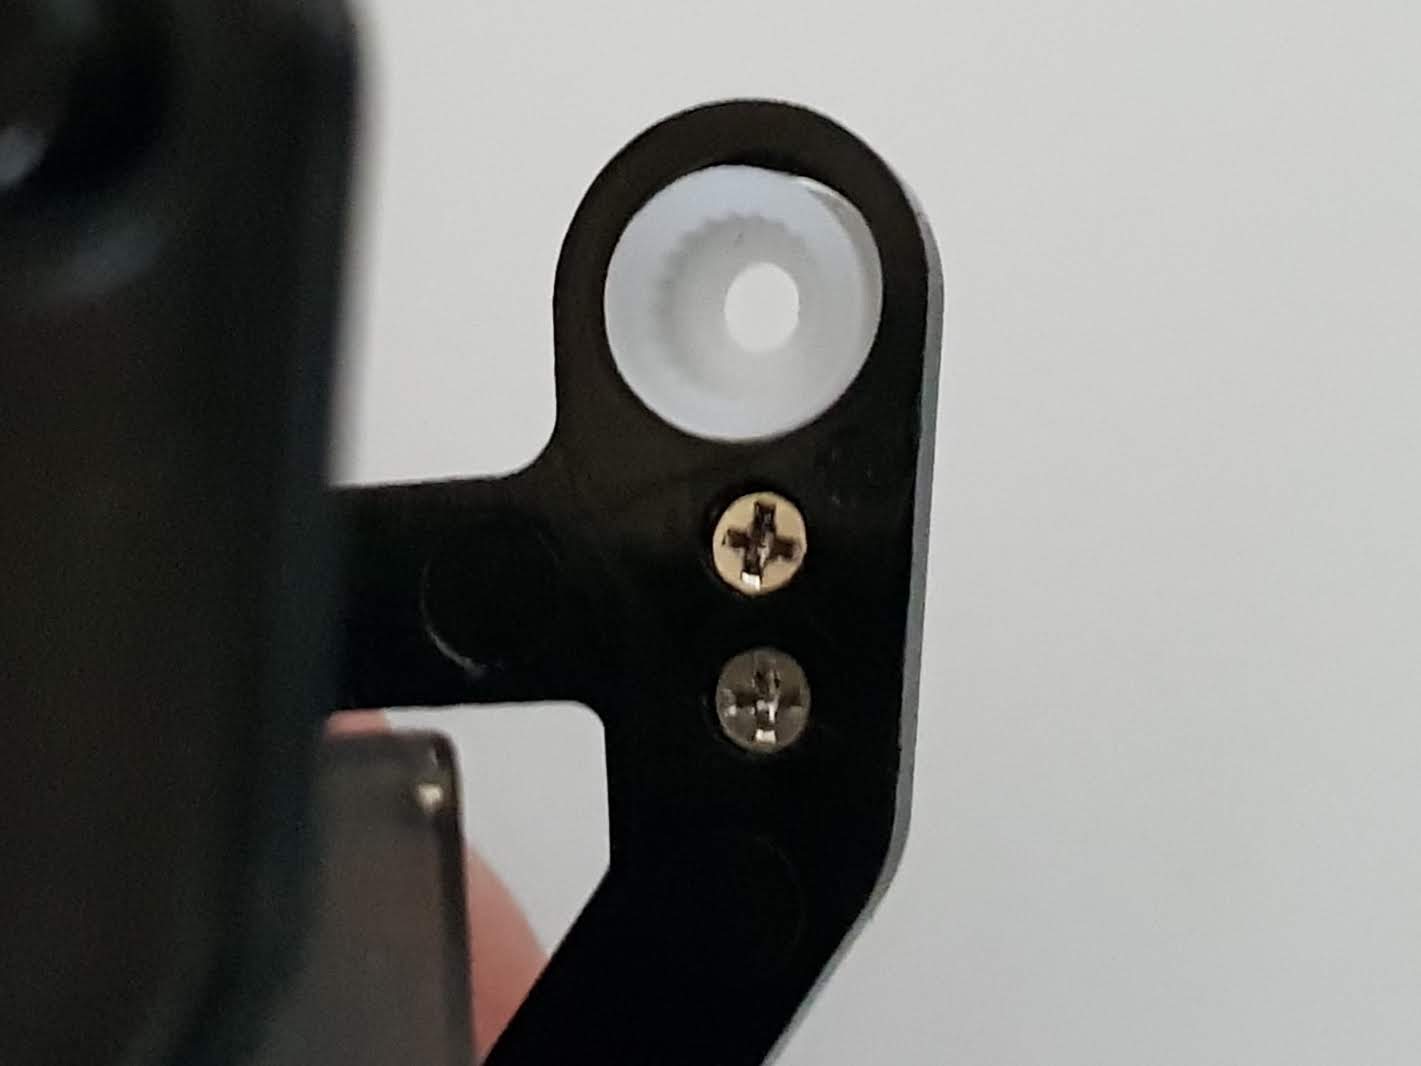
Pan/Tilt Rückseite Halterung verschraubt 
Pan/Tilt Kopf-Servo mittig ausrichten 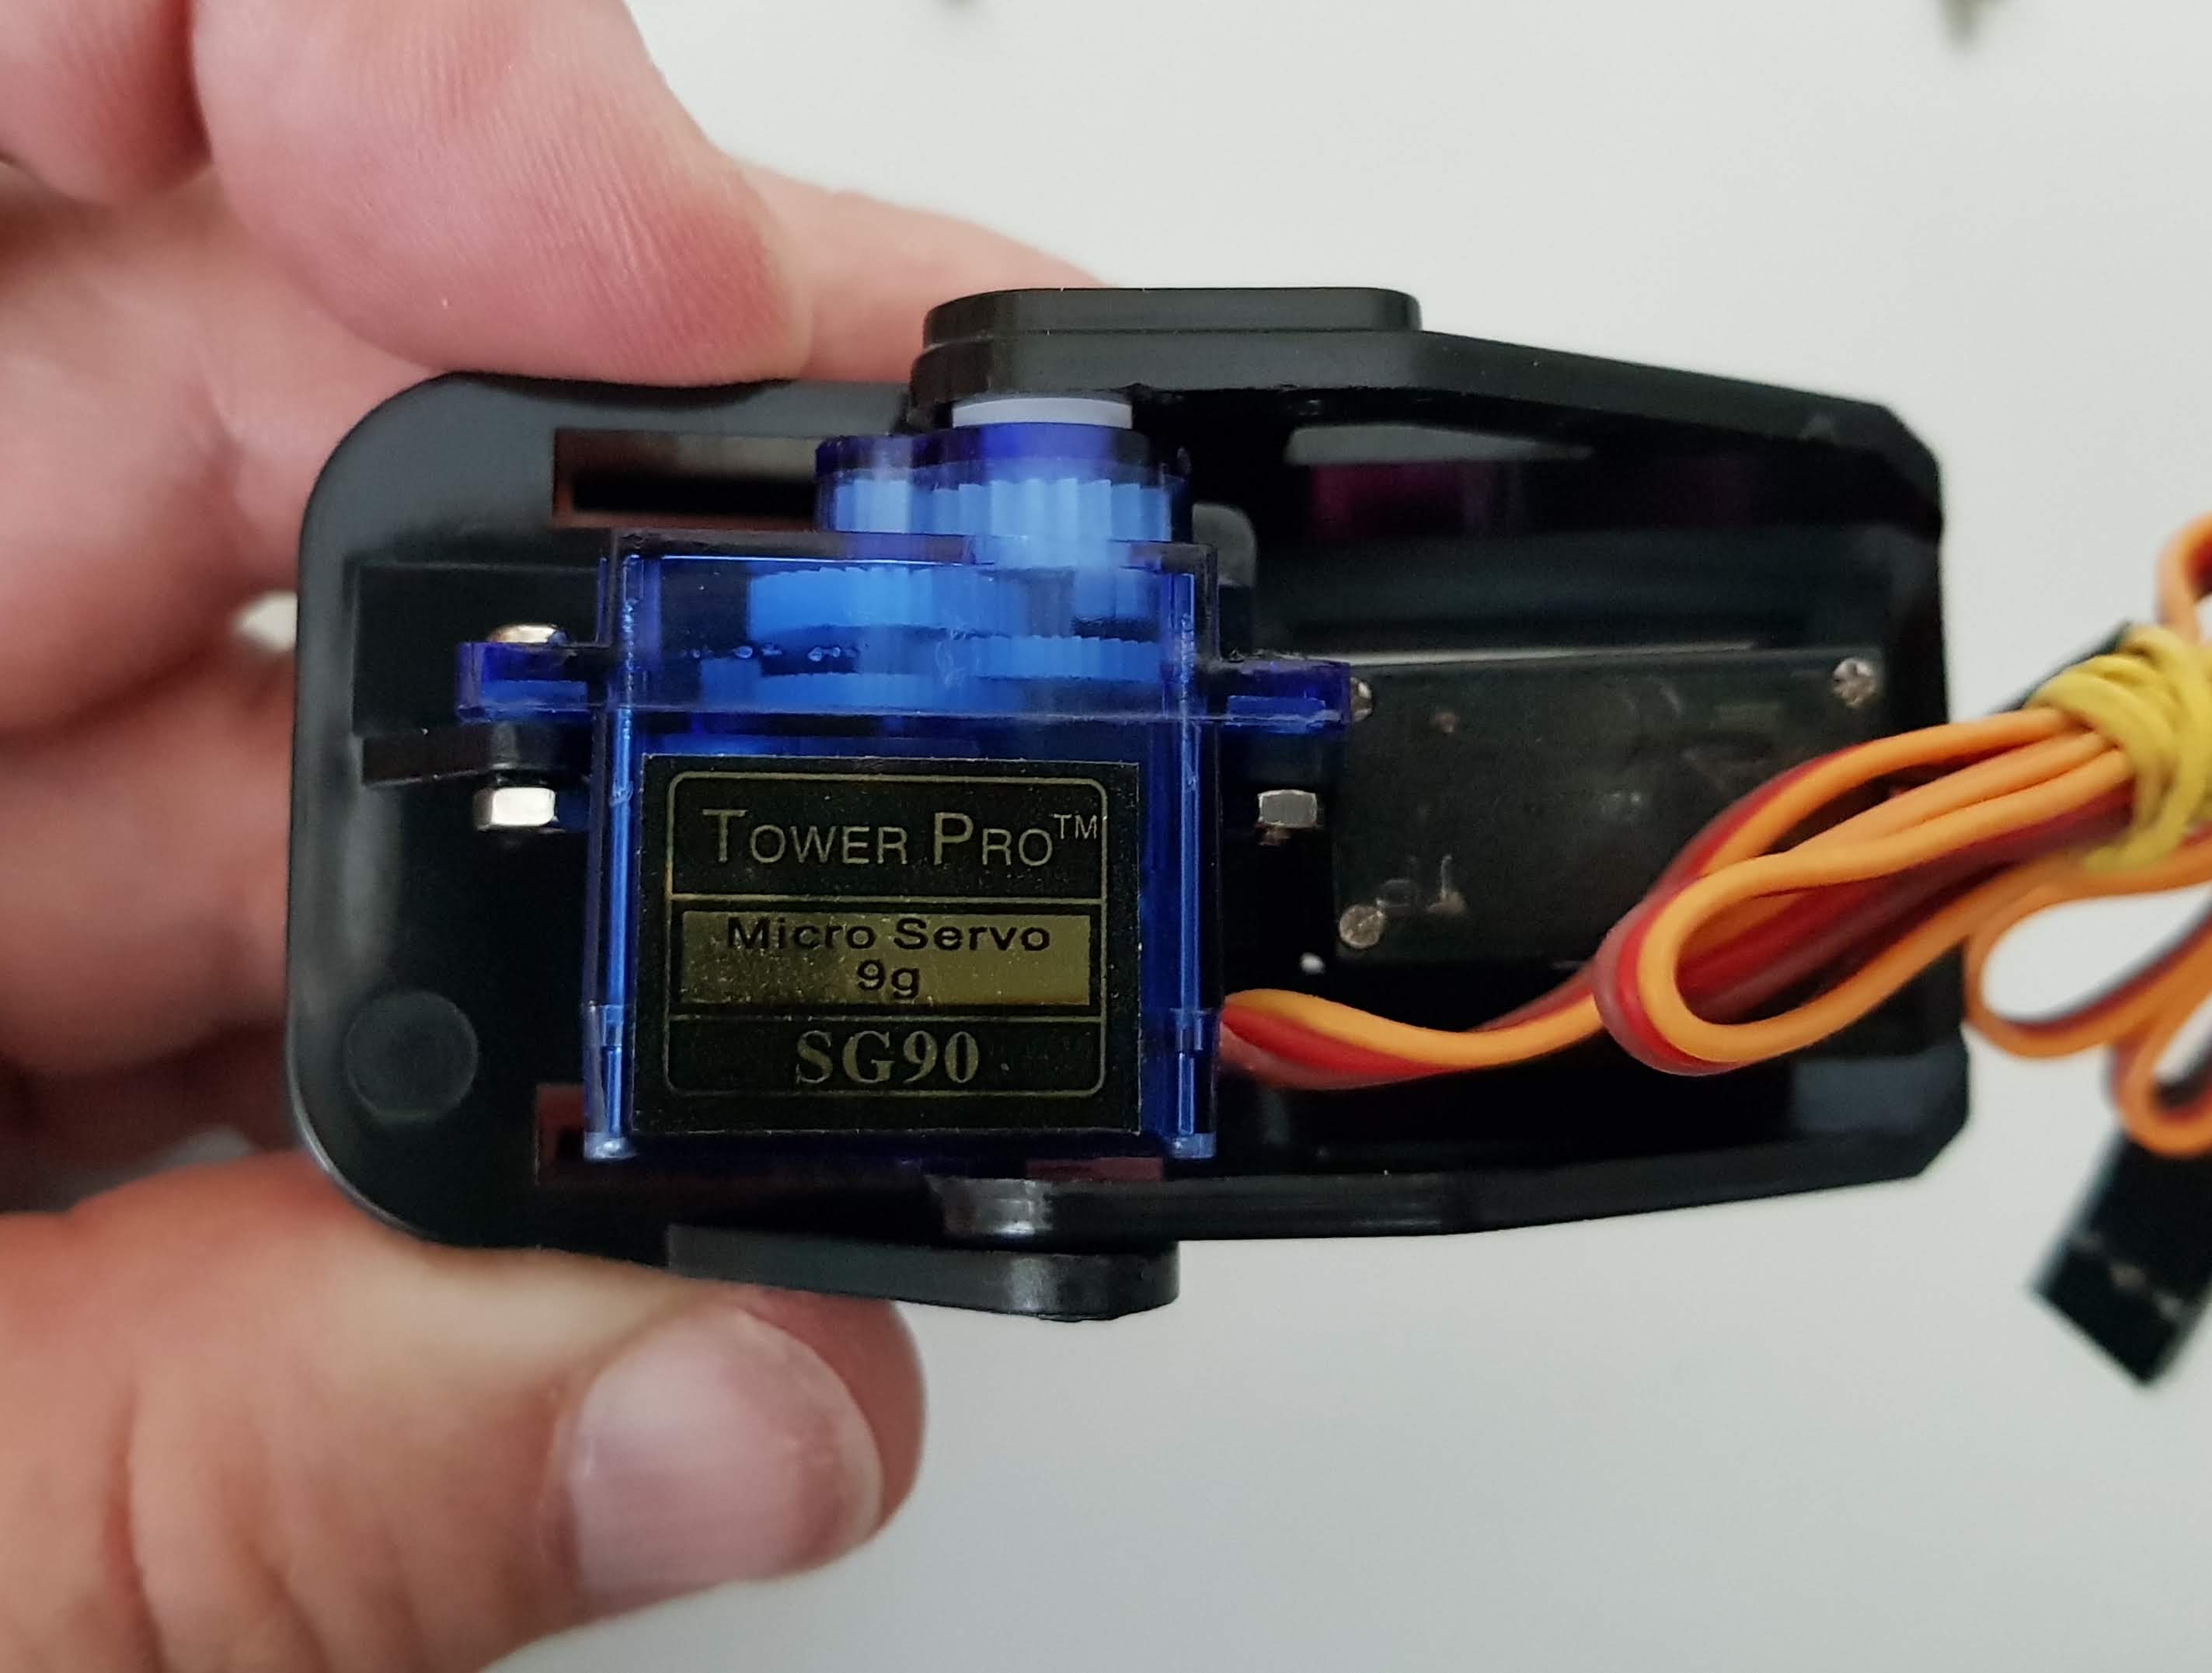
Pan/Tilt eingelegter Kopf 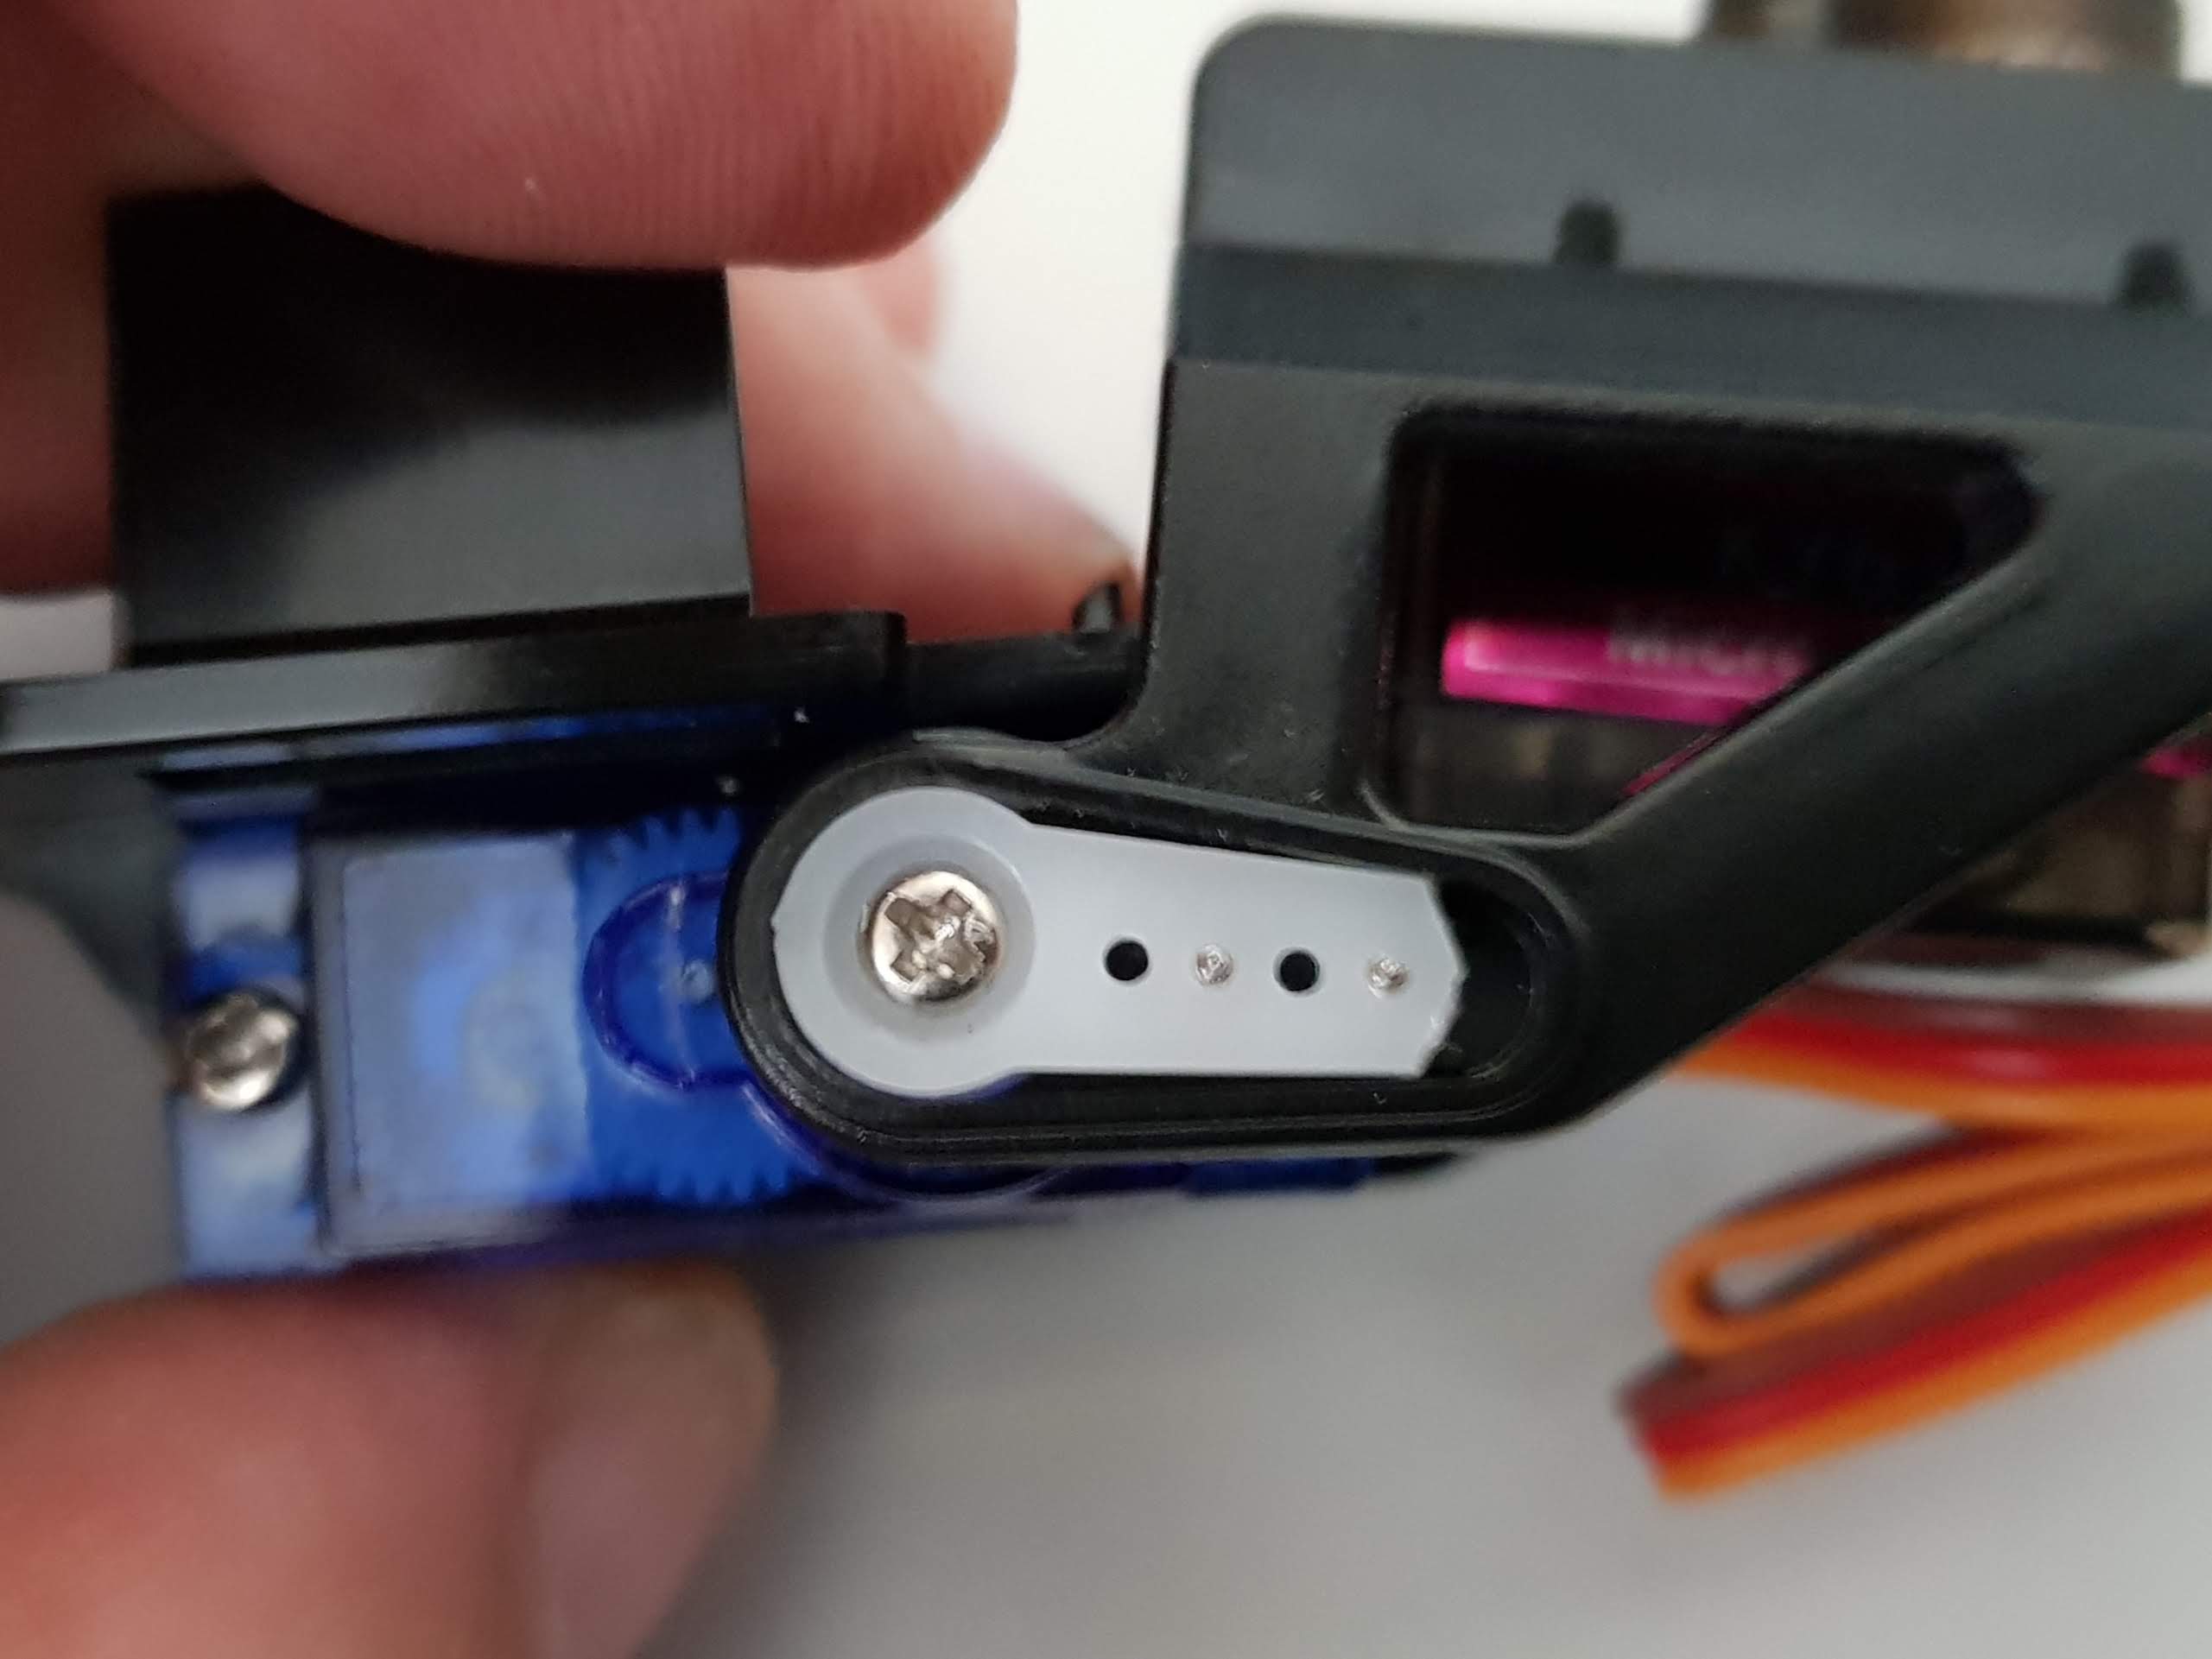
Pan/Tilt verschraubter Kopf 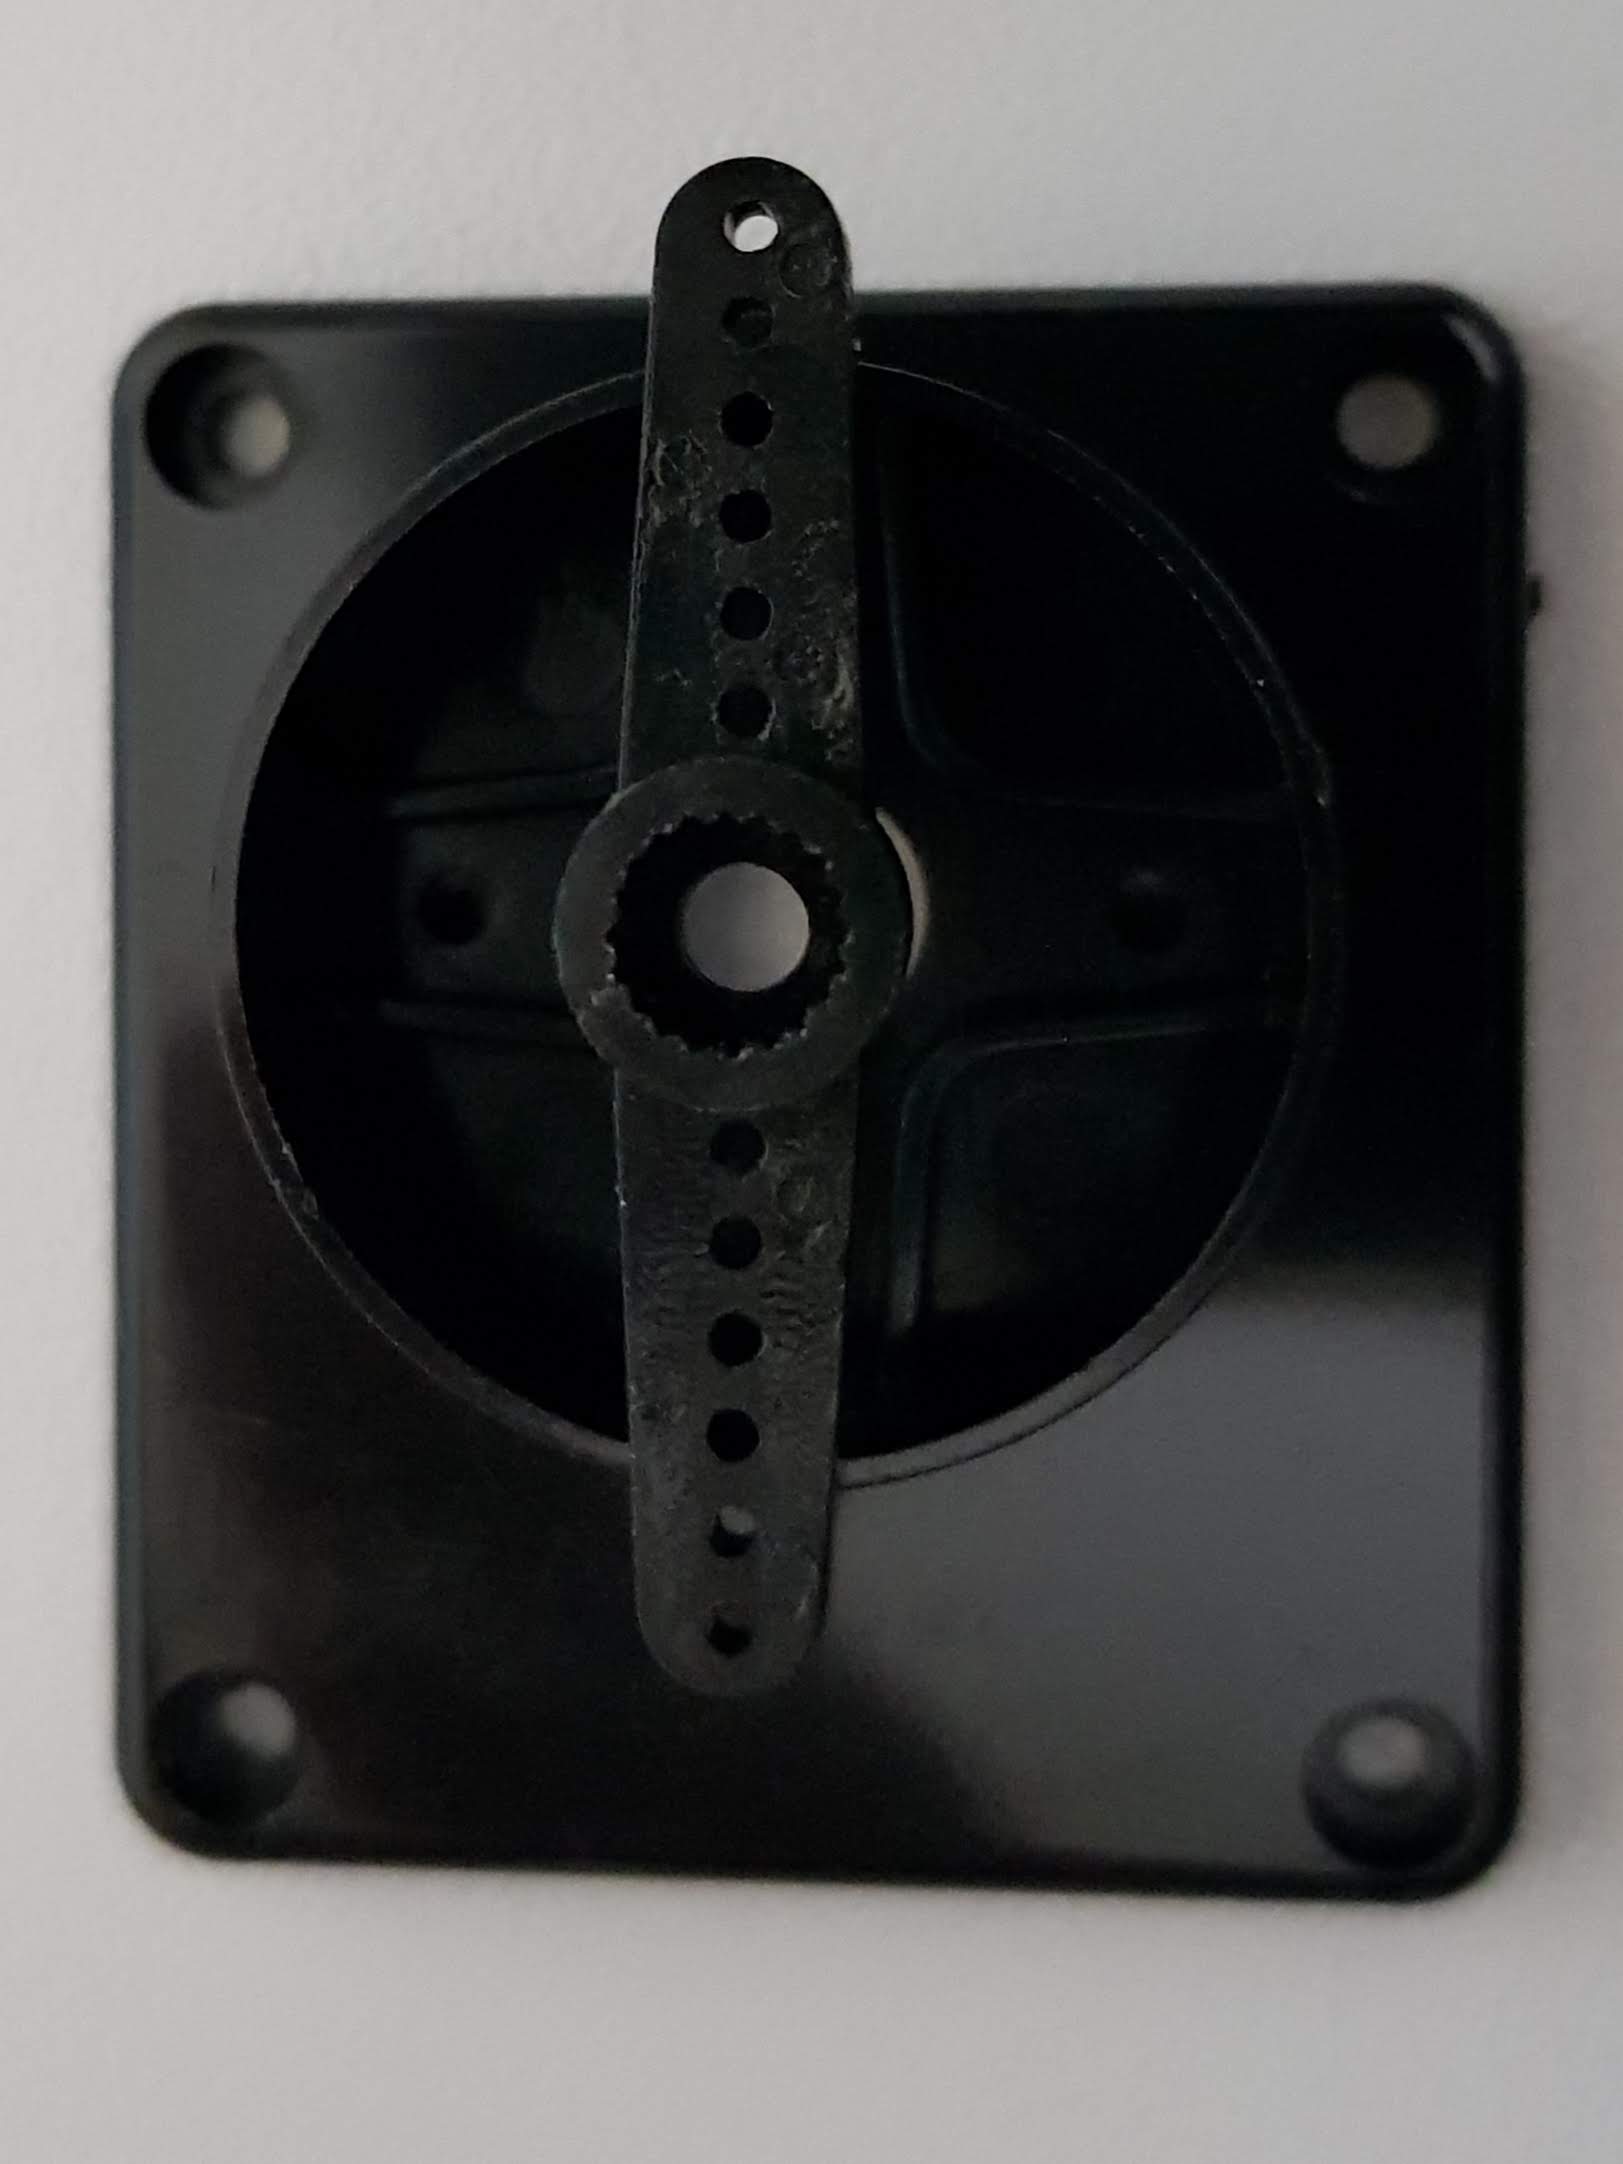
Pan/Tilt nicht passende Fuß Servo Halterung 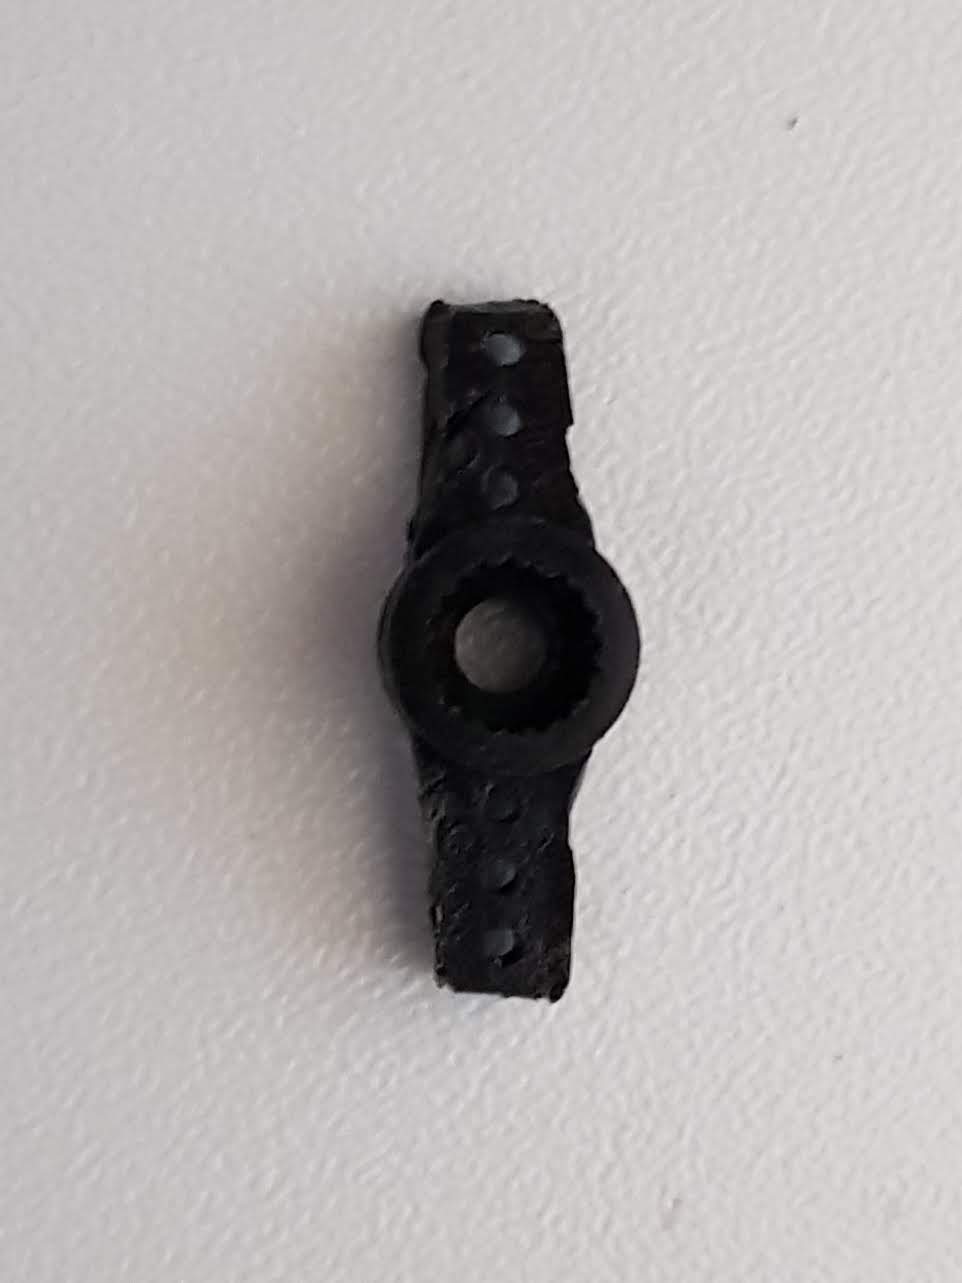
Pan/Tilt angepasste Servo Halterung 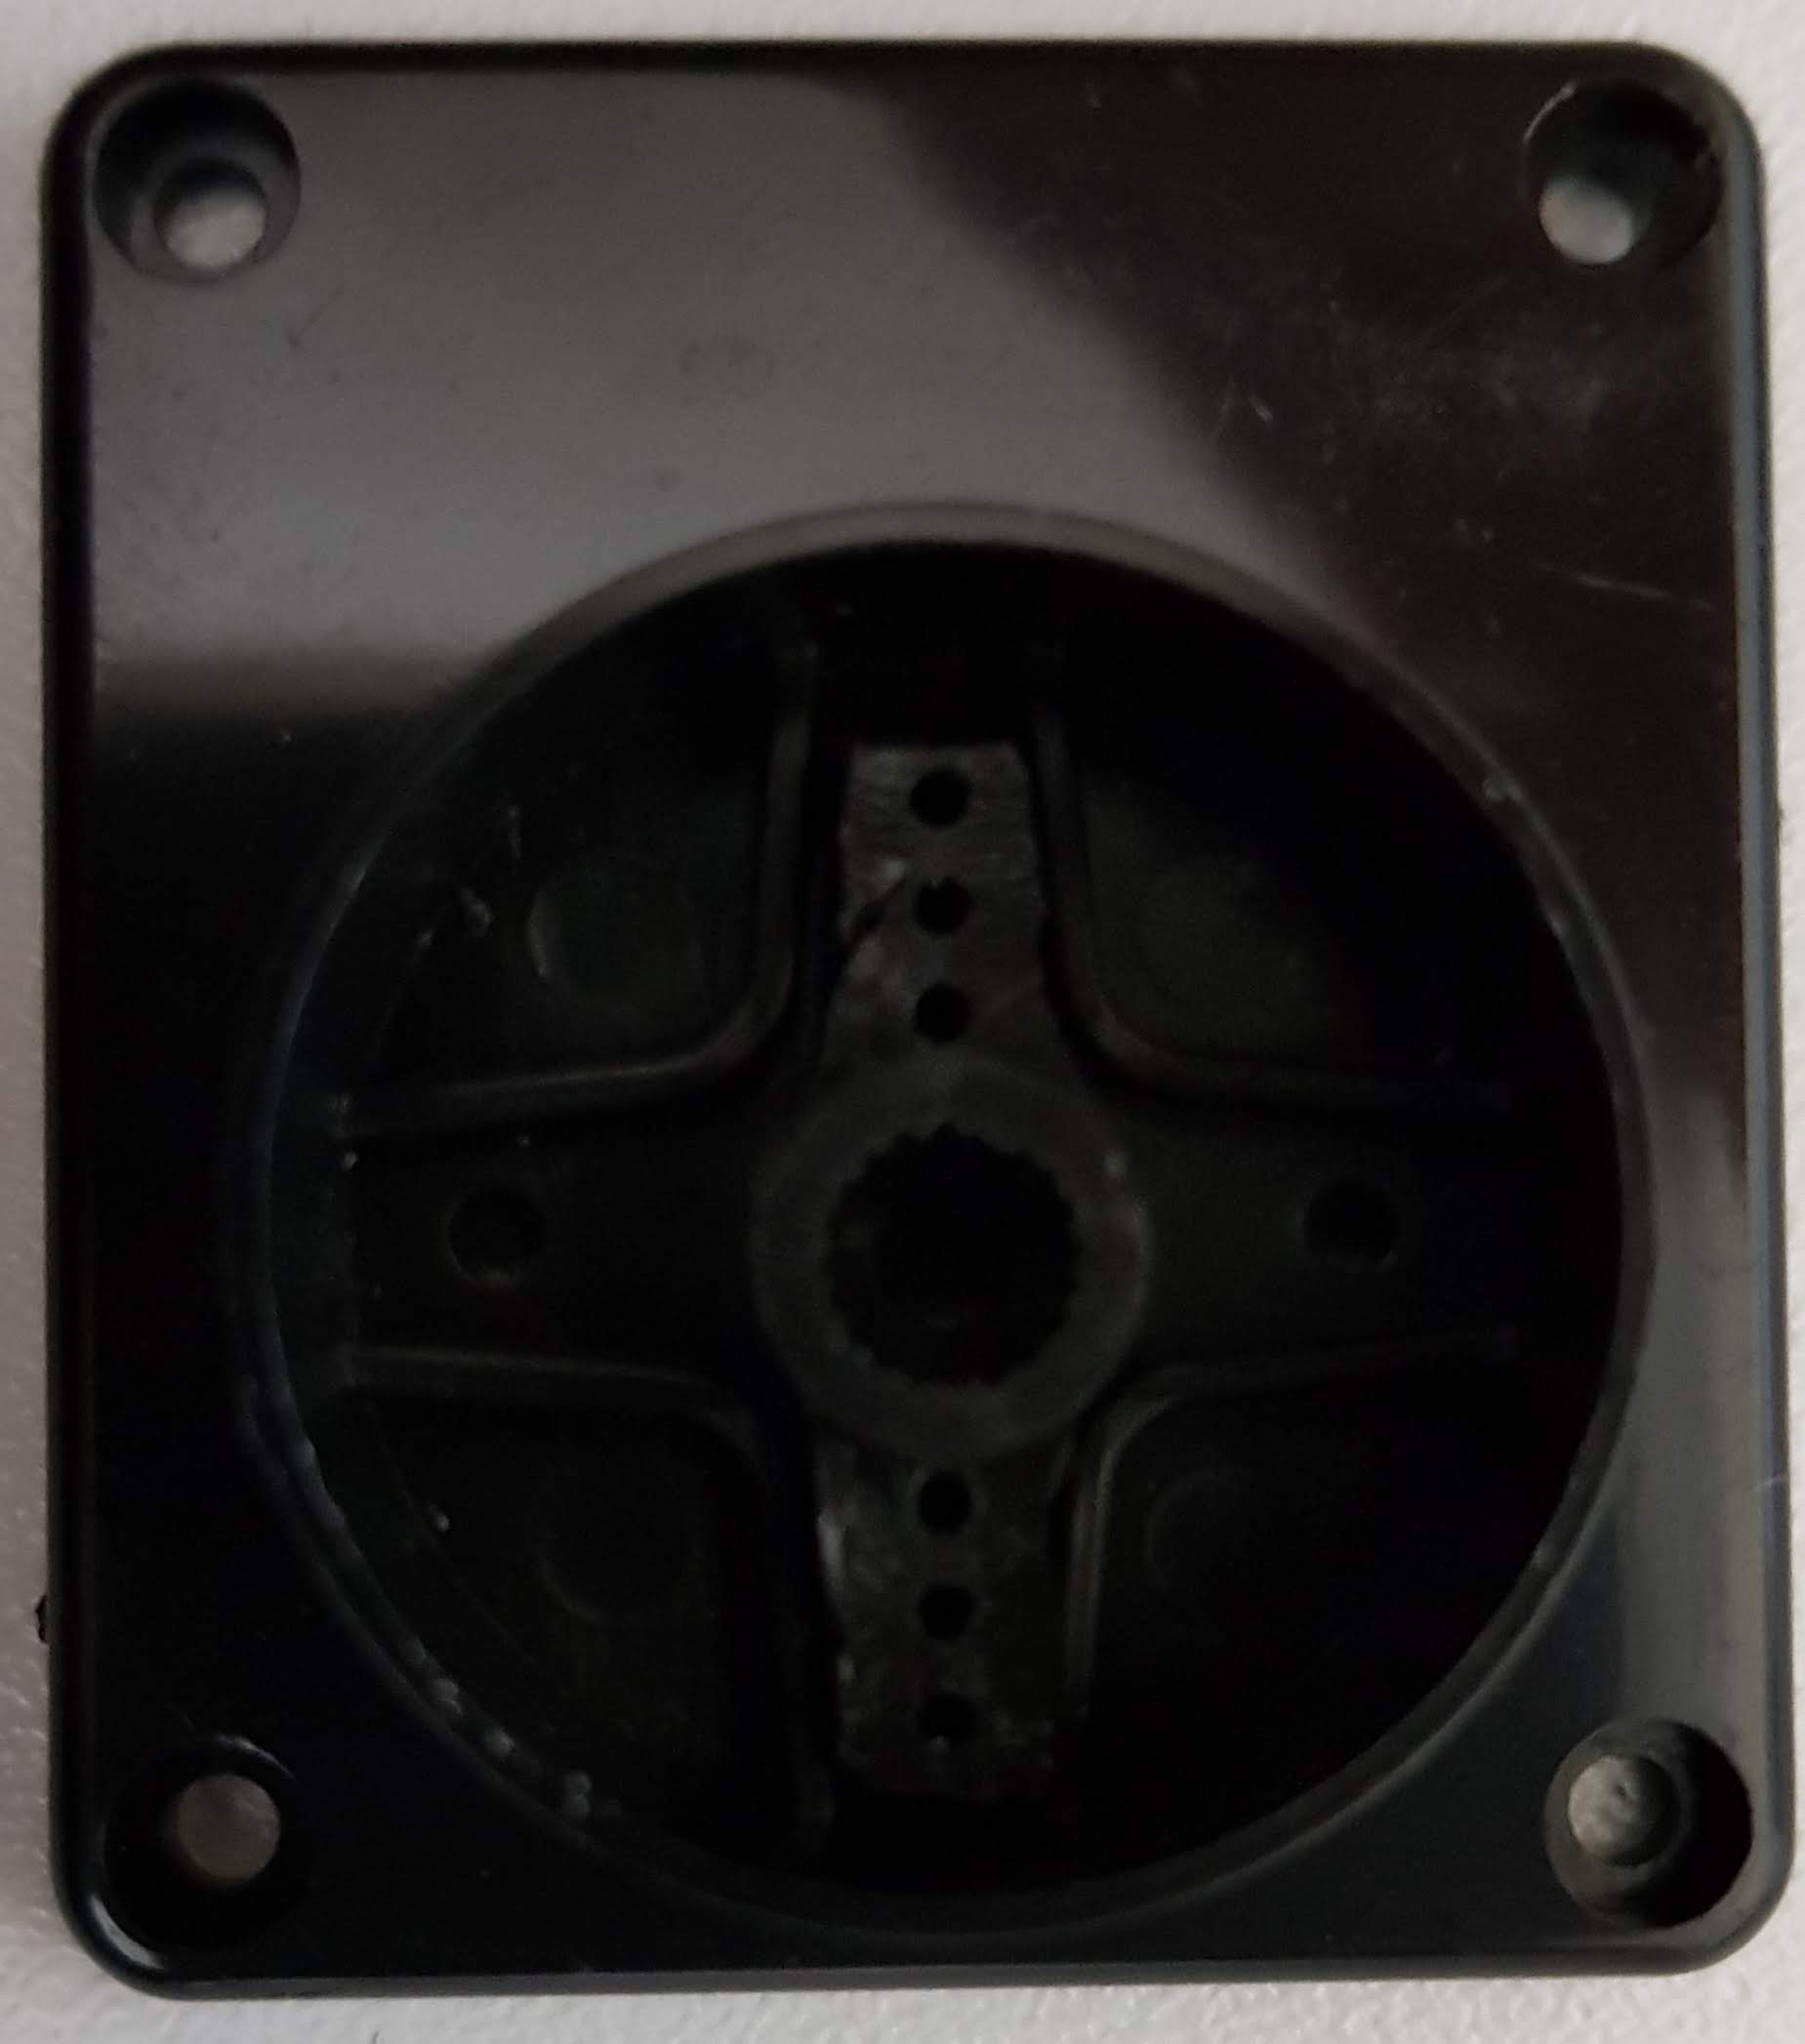
Pan/Tilt Servo Halterung in Fuß eingelegt 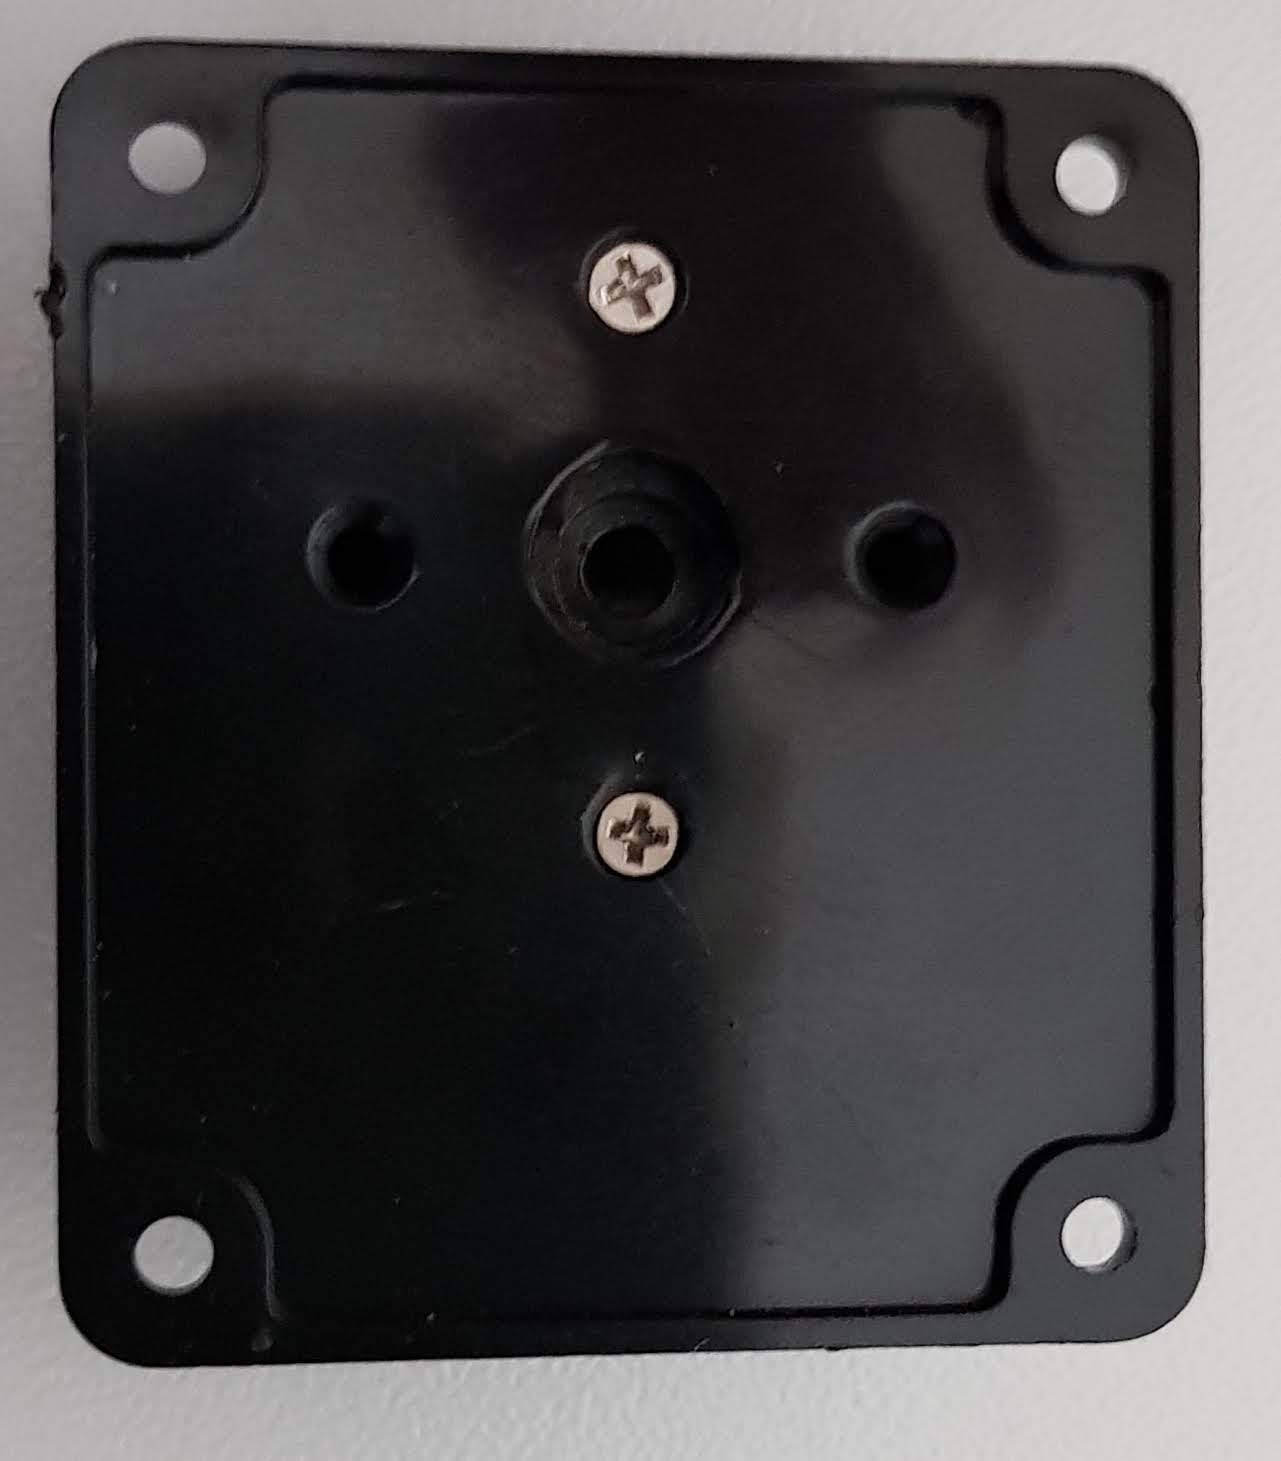
Pan/Tilt Servo Halterung mit Fuß verschraubt 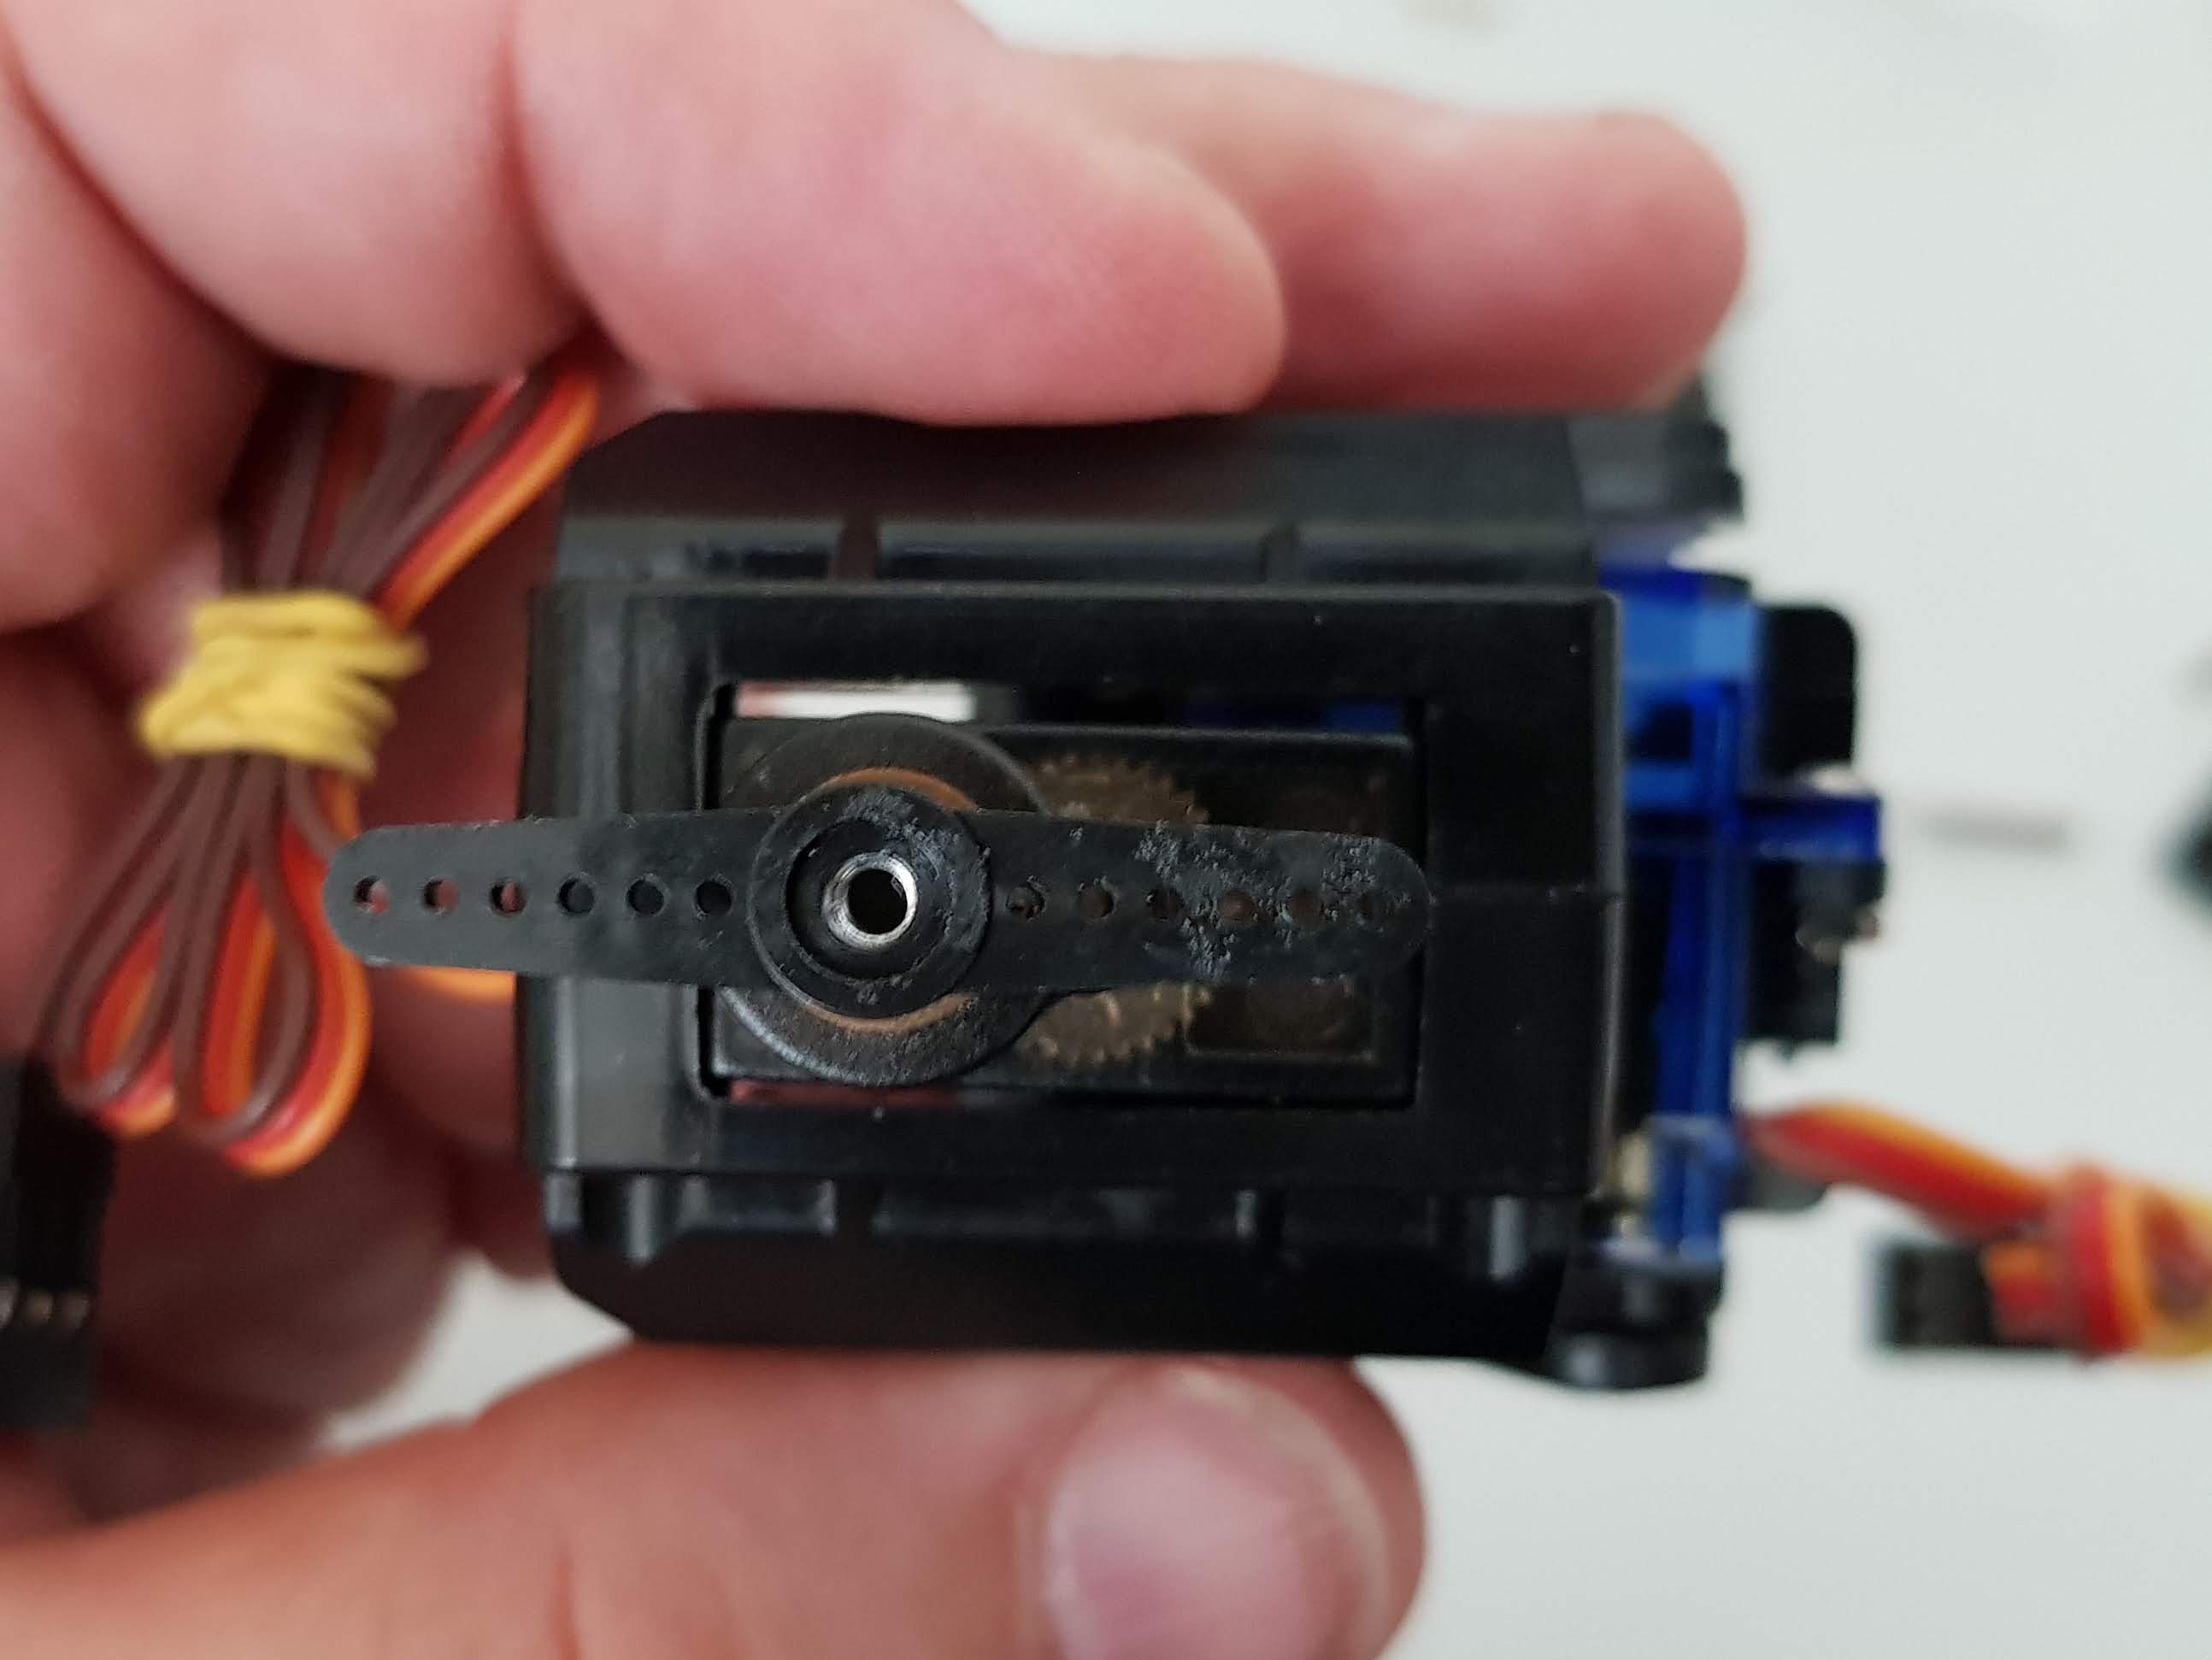
Pan/Tilt Fußservo mittig justieren 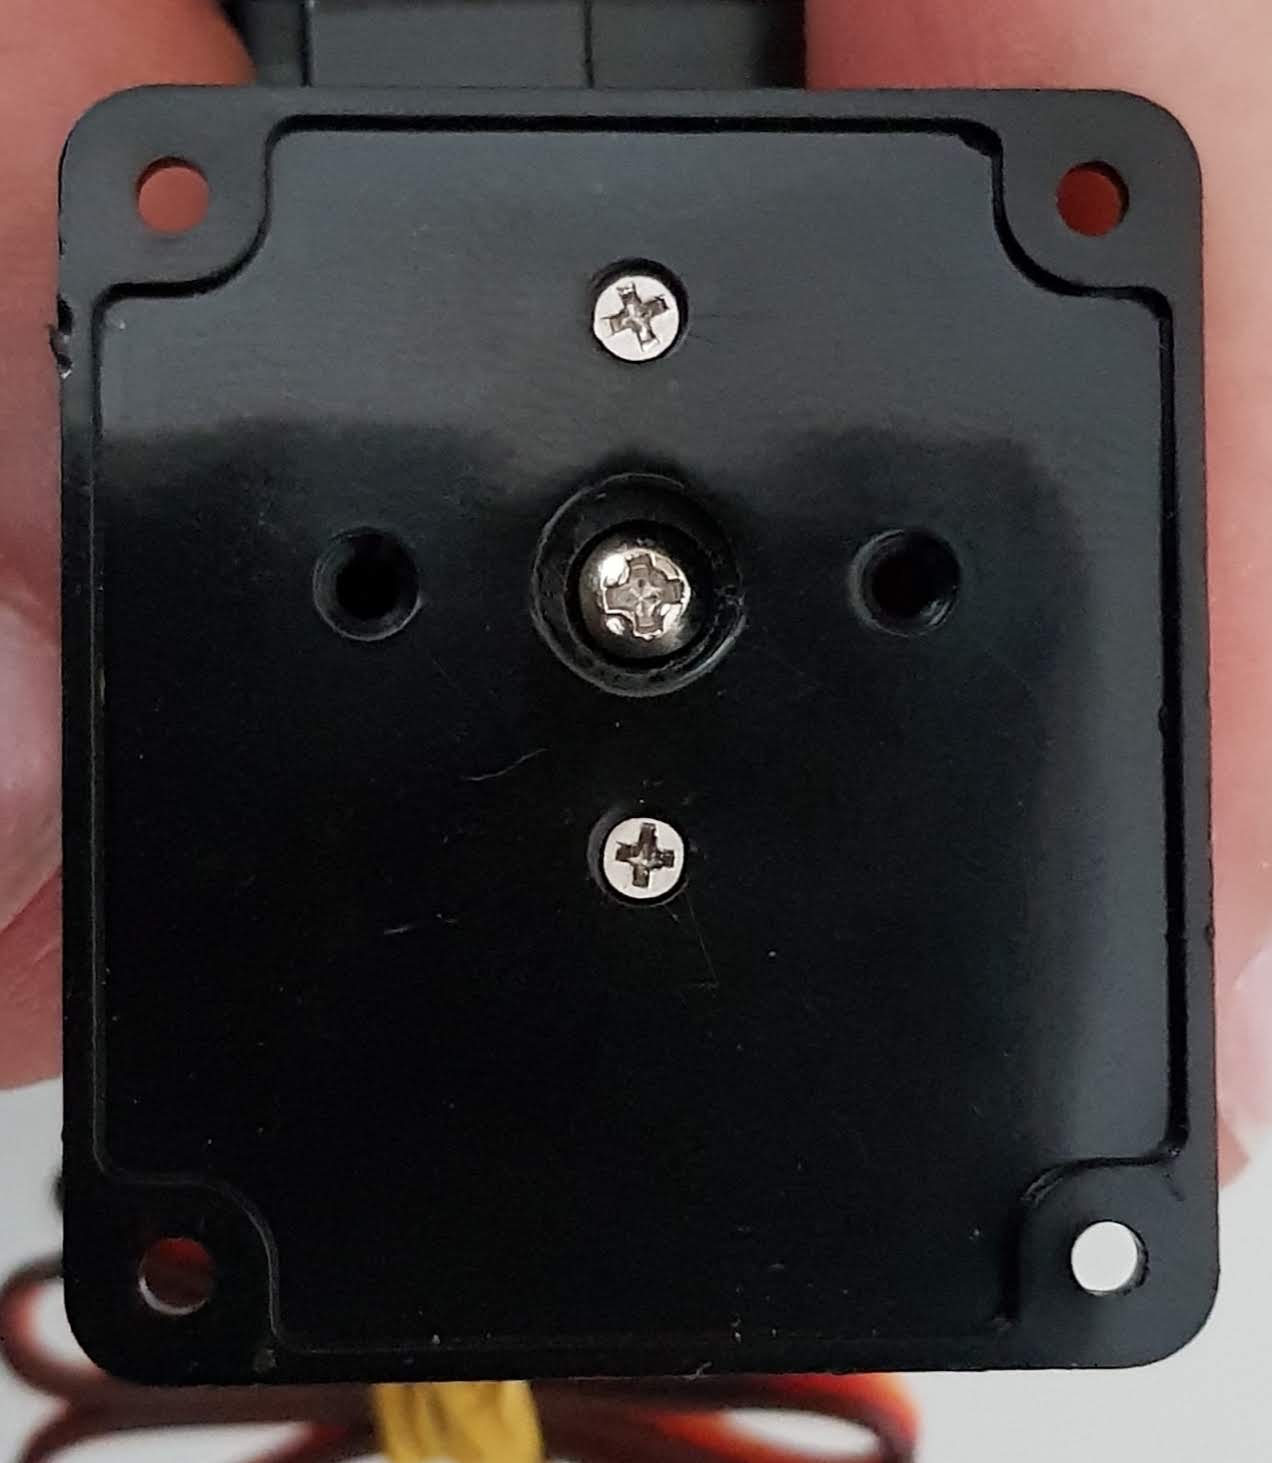
Pan/Tilt Fußservo verschraubt 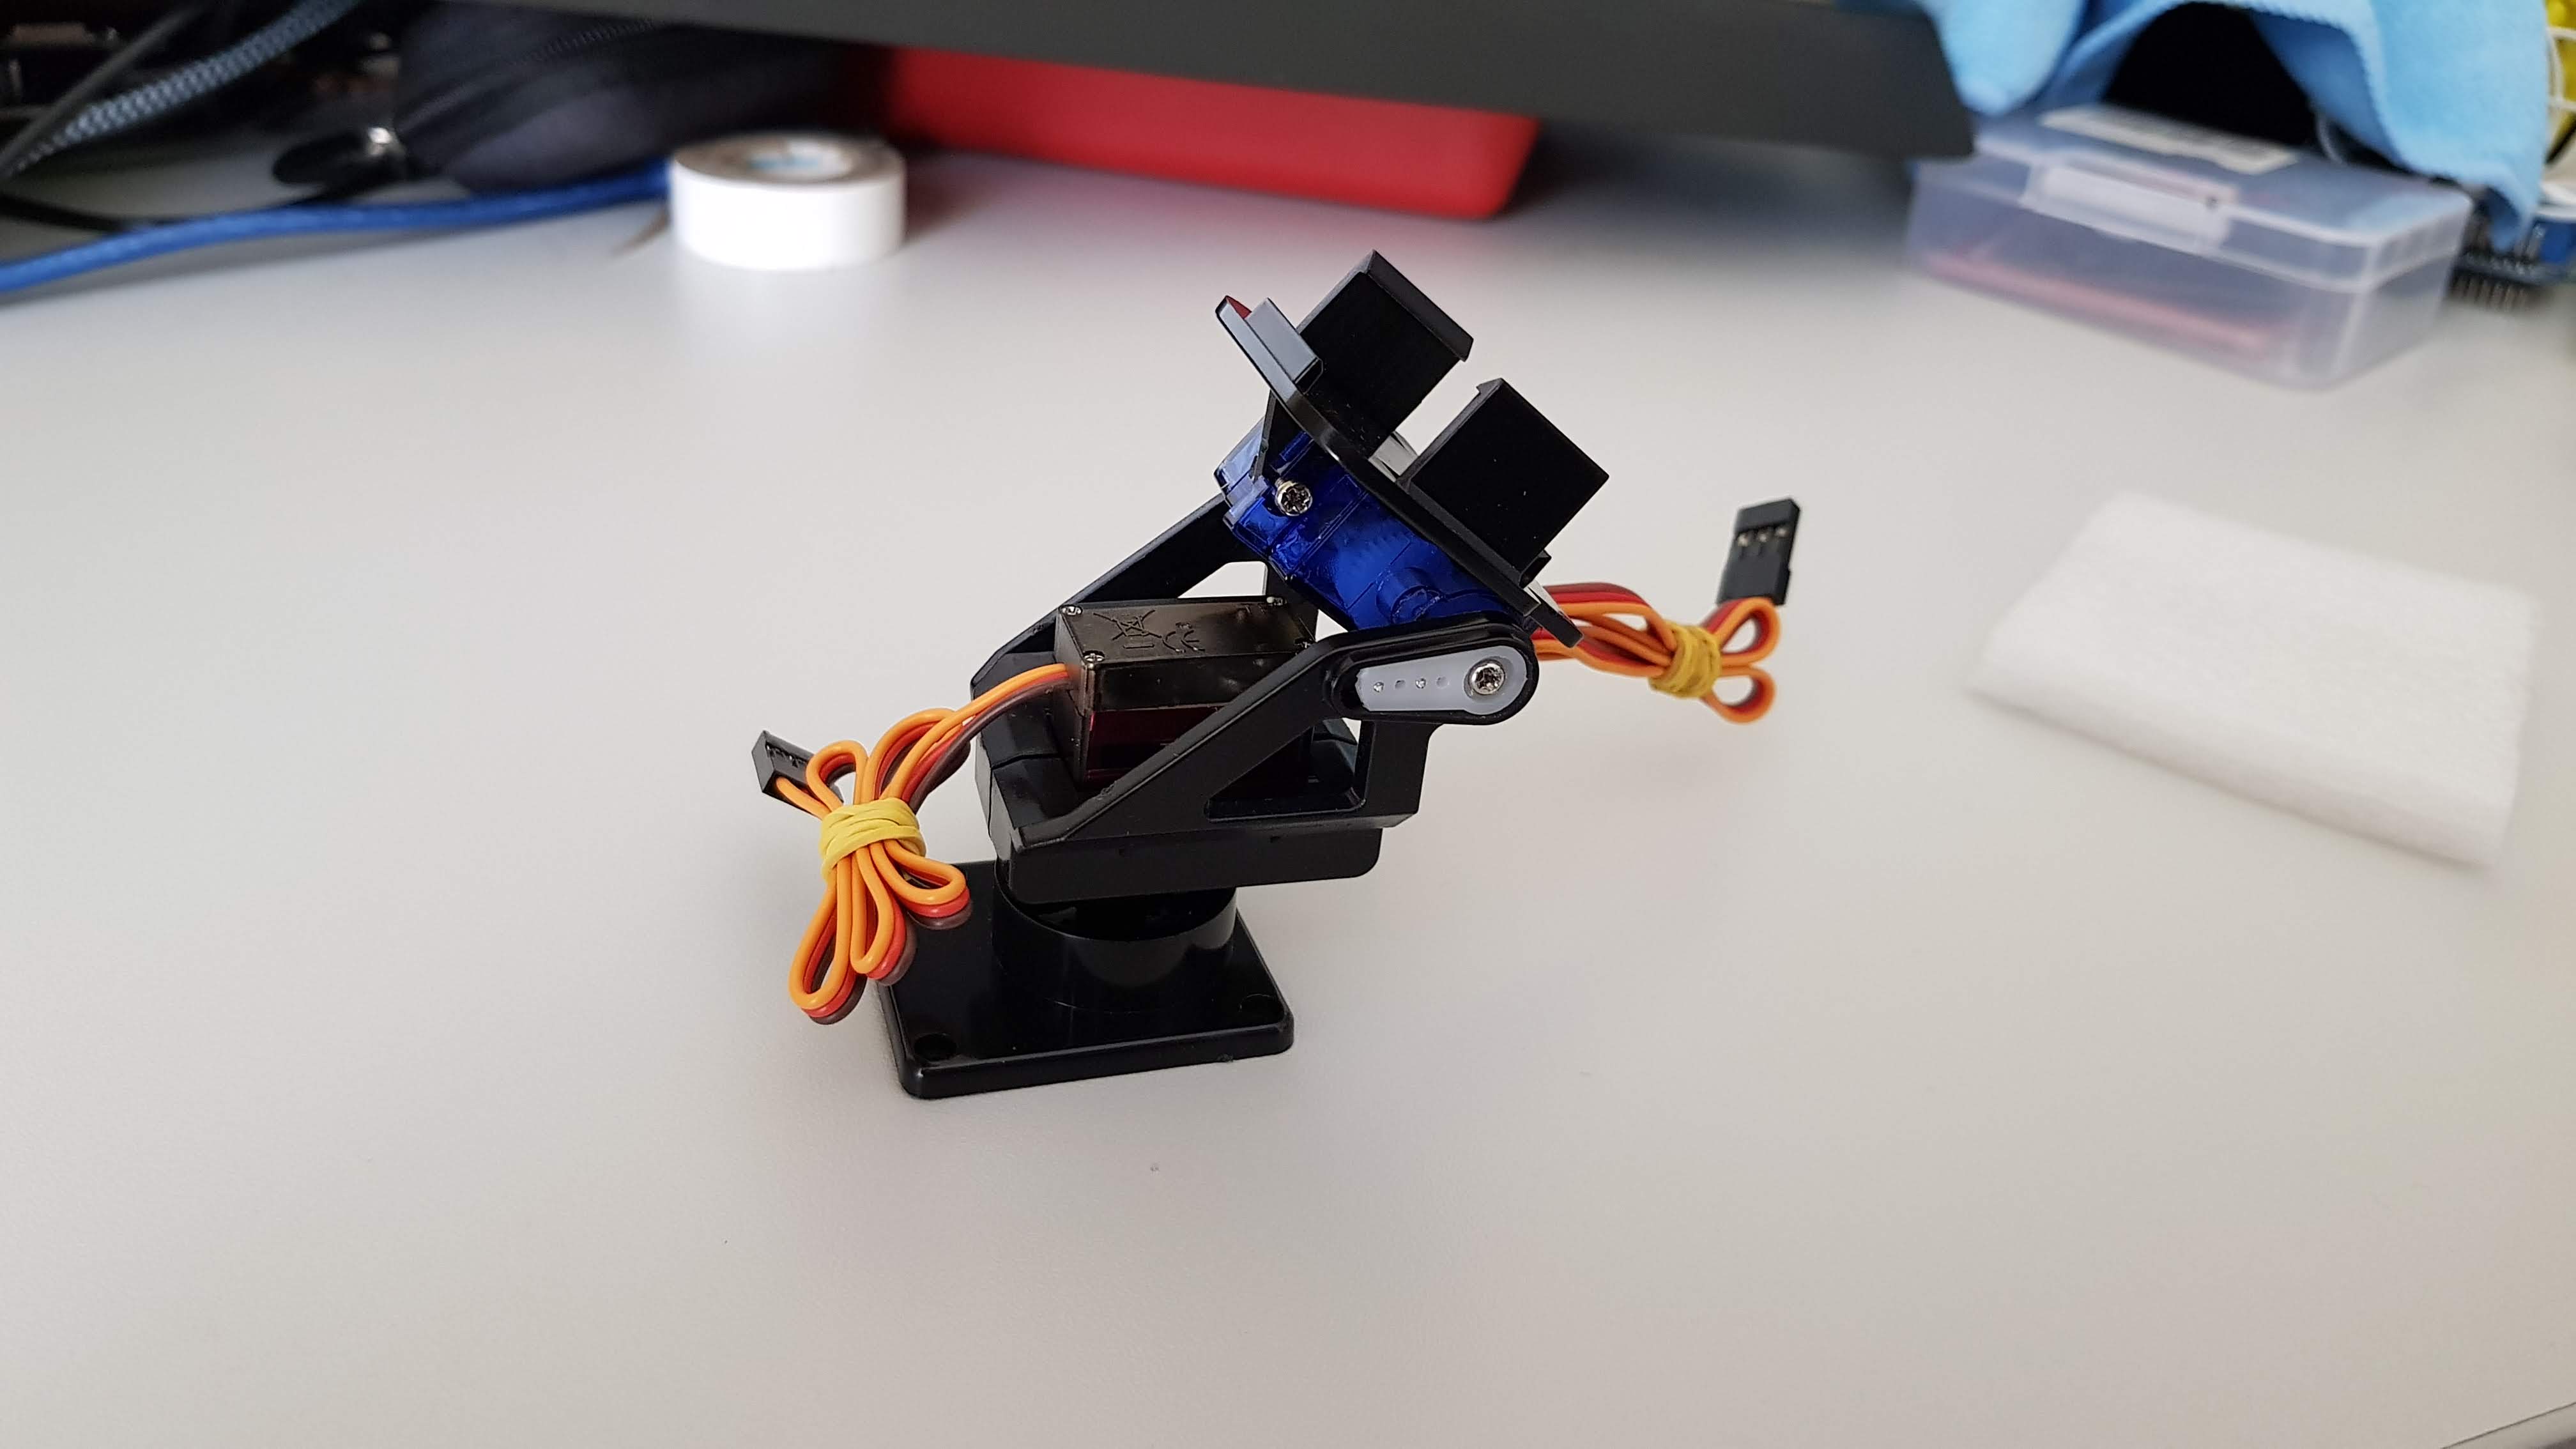
Pan/Tilt ready assembled
Programming
Libraries
Ist in der Arduino Bibliothek enthalten.
Test programme 1
Structure
Die Motorplatine V1 verwendet Pin 9 und 10, um die Servos anzusteuern.
Programme
Das Programm fährt beide Servos in die Endlage und wieder zurück. Der Bereich, in dem gefahren wird, kann über die Variablen x/ymin und x/ymax vorgegeben werden. Die initialen Werte sind meine Erfahrungswerte, diese können bei anderen Servos abweichen.
Source code PanTiltTest.ino (GitHub GistLink status: OK)
/***********************************************
 * Check pan/tilt with two servos
 * www.fambach.net
 * GPL v2
 */
#include<Servo.h>

Servo servox;
Servo servoy;

void setup(){

  servox.attach(9);
  servoy.attach(10);

}

int xmin = 10, xmax = 130, ymin = 10, ymax = 230, step = 10;
void loop(){
  for(int y = ymin; y < ymax; y+=step){
       servoy.write(y);
       delay(200);
  }

  for(int x = xmin; x < xmax; x+=step){
        servox.write(x);
        delay(200);
  }

  for(int y = ymax; y > ymin; y-=step){
       servoy.write(y);
       delay(200);
  }

  for(int x = xmax; x > xmin; x-=step){
        servox.write(x);
        delay(200);
  }
}
This is what it looks like
Problems
Gute Servos passen nicht
Ich habe mir ein paar bessere Metallgetriebe Servos besorgt. Diese passen aber leider nicht als oberer Servo, zum Neigen des Kopfes, weil sie ein wenig zu hoch sind. Um das Problem zu umgehen, habe ich hierfür billige Kunststoff Servos verwendet.
Miscellaneous
Befestigung von Objekten am Pan Tilt
Zur Befestigung von Objekten wie beispielsweise Kameras, Entfernungssensoren am Pan/Tilt habe ich die folgenden Materialien verwendet:
- Haushaltsgummi
- Kabelbinder
- Heiß- od. Sekundenkleber
- Draht
Conclusion
Auch billige China Ware kann Spaß machen, so funktioniert dieser Pan/Tilt und ist nicht teuer.
Schade ist, dass die teureren Servos nicht passen, da das Gehäuse etwas höher ist.
Related Posts
- SunflowerLink status: OK
- FunduMoto L298P High Power Motor Driver BoardLink status: OK
- 16-channel PCA9685 ServoboardLink status: OK
- Pan Tilt with joystickLink status: OK
- Linear mini servoLink status: OK
- RC car with PS2 controllerLink status: OK
- Arduino PS2 Controller Board FundamentalsLink status: OK
- Raspberry Pi + ServoLink status: OK
- Pi4J + BlueJLink status: OK
Sources
https://www.adafruit.com/product/1967Link status: OK
https://en.wikipedia.org/wiki/Pan%E2%80%93tilt%E2%80%93zoom_cameraLink status: OK
https://de.wikipedia.org/wiki/KameraschwenkLink status: Unknown
https://fambach.net/ardunino-mit-dht10/Link status: Unknown
| Date | Change | Author |
|---|---|---|
| 10.10.2026 | Gist-Einbettung durch Code-Block ersetzt (Gist als Quelle verlinkt) | Suffocation |
| 03.10.2026 | Rechtschreibung korrigiert: Tippfehler, Kommas, Groß-/Kleinschreibung Log-Liste eingefügt | Suffocation |
| 25.03.2018 | Post created | Suffocation |
Hallo Stefan, ab und an schaue ich mal auf deinen Webblog.
Heute mit einem besonderen Grund:
ich habe seit ein paar Tagen ein HuskyLens-Mosul und möchte dieses nutzen, um ein KI-Projekt „Object-Tracking“ umzusetzen.
https://www.youtube.com/watch?v=k-LXs94nRaU
Leider erhalte ich beim Kompilieren des Arduino-Programms immer erine Fehlermeldung: ´class DFRobot_HuskyLens‘ has no member named ‚writeOSD‘
Ich vermute, das die eine alte nicht mehr funktionierende Library verwenden. Den Code findet man in der Video-Beschreibung.
Meine Frage: Da ich kein Programmierer bin, habe ich auch keine Erfahrung,diesen Code entsprechend anzupassen, damit die Pan-Tilt-Einrichtung mit der HuskyLens dem getrackten Objekt entsprechend folgt.
Der Code liefert immer die Position des Objektes xCenter und yCenter. Diese müsste dann in die Bewegung der Servos umgerechnet werden, damit der Pan-Tilt-Arm sich dann entsprechend bewegt.
Vielleicht kannst Du mir mit deiner Erfahrung damit weiterhelfen.
Viele Grüße und besten Dank ULLI