Preview – TT Motors with Hall Sensor

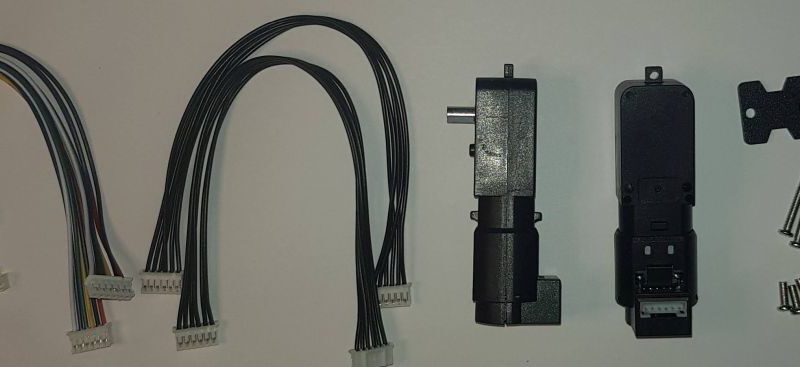
Auf diese Lieferung habe ich mich besonders gefreut. Es gibt nun einen Ersatz für die gelben Standard-Bastel-Getriebe-Motoren. Diese gibt es in zwei Varianten, einmal mit Kunststoff- und mit Metallgetriebe. Ich habe sie mir im Set mit Halterung, Kabel und Buchsen beim schnellen Ali bestellt. Der Preis liegt bei ungefähr 10€ pro Stück und ist damit …

Continue reading "Preview – TT Motoren mit Hal Sensor" →
Stepping motor fundamentals

Hier soll der Grundstein zum Betrieb von Schrittmotoren an Microcontrollern gelegt werden. Es werden in diesem Artikel: Das Funktionsprinzip beschrieben Einige Eigenschaften und Kenndaten benannt Sowie ein paar Tipps gegeben Es gibt viele Quellen im Netz, welche die Grundlagen schon erschöpfend beschreiben. Es handelt sich hierbei mehr um eine Sammlung nützlicher Informationen und soll zum …

Continue reading "Grundlagen Schrittmotor" →
L298P High Power Motor Brücke von Perspektivisch

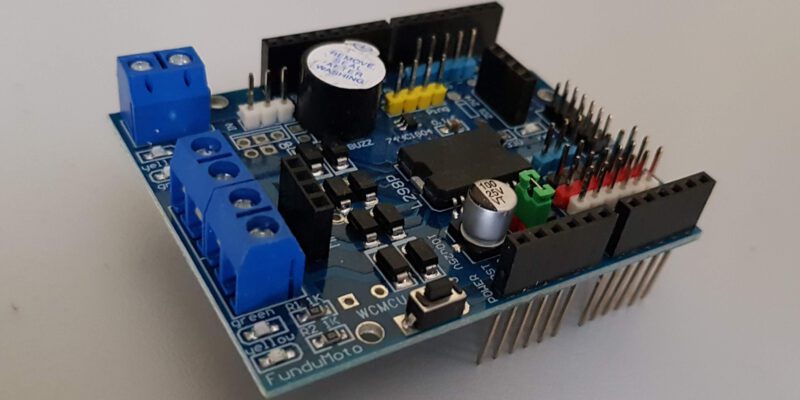
FunduMoto L298P High Power Motor Driver Board

Diese Zusatzplatine hat einen L298P Motortreiber on Board. Dieser ermöglicht es, zwei Gleichstrommotoren mit bis zu 2A zu betreiben. Zusätzlich verfügt die Platine noch über einen Buzzer und einige Anschlüsse, die nach außen geführt wurden. Siehe hierzu auch das Schaubild im nächsten Kapitel. Ich werde den Test recht kurz gestalten und nur den Buzzer und …

Continue reading "FunduMoto L298P High Power Motorbrücken" →

Motor with Hall sensor

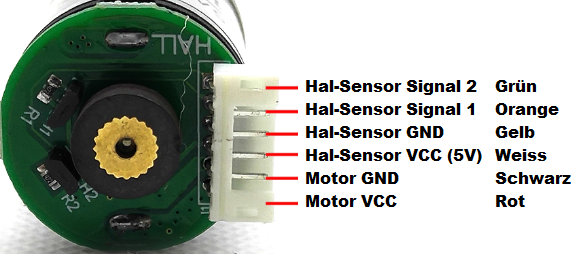
Mit Hilfe von Hall-Sensoren, Encodern oder Odometrien können die Umdrehungen von Motorwellen gezählt werden. Wie fein die Zählung ist, hängt von der Auflösung ab. Ich habe mir mal einen dieser Motoren mit Hall-Sensor angesehen, die Ergebnisse findet ihr hier zusammengefasst. Fakten Mein Motor hat 6 Anschlüsse. Zwei für die Motor 9V Versorgungsspannung und 4 für …

Continue reading "Motor mit Hal-Sensor" →
Omnicar Bodenplatte mit aufgeschraubter Deckpaltte (perspektivisch)

Triangular robot chassis with omnidirectional wheels

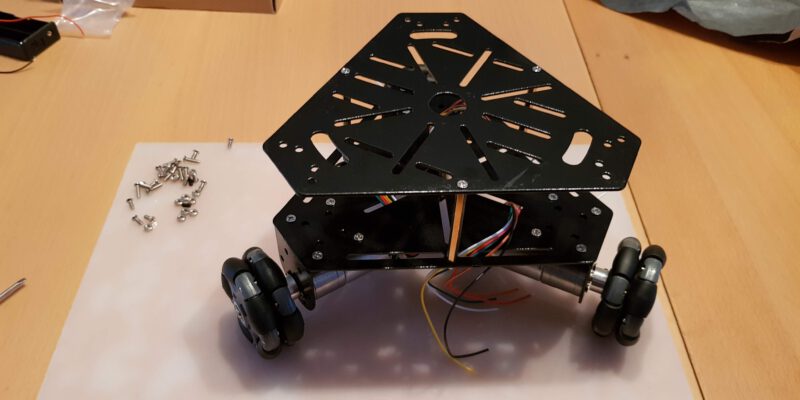
Ich habe für 89€ (diesmal direkt bei Amazon) ein Roboter Chassis erstanden. Dieses besitzt drei omnidirektionale Räder. In diesem Bericht zeige ich den Zusammenbau und nenne noch ein paar Fakten. Die Verwendung des Chassis folgt in späteren Berichten. (Vom Hersteller gibt es ein Montage Video, dieses habe ich unten gelinkt) Fakten Bestandteile Stabile Plattform aus …

Continue reading "Dreieckiges Roboter Chassis mit omnidirektionalen Rädern" →