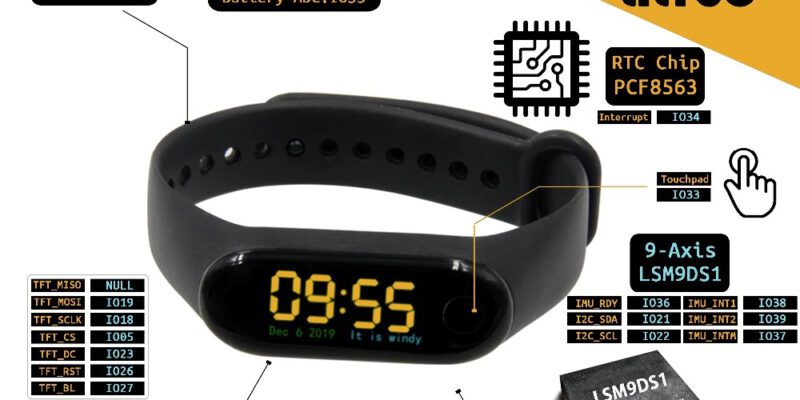
VORSCHAU – ESP 32 Armband – LilyGo-T-Wristband

Nett verpackt in ein Silikonarmband handelt es sich hierbei um die kleinste Version eines ESP32 die mir bekannt ist. Der ESP besitzt selbst keinen eigenen Programmer. Es gibt jedoch ein Kit in dem das Armband und ein Programmer enthalten sind. Einmal initialiert lässt sich das Armband mittels OTA aktualisieren.

Weiterlesen →
Debug Ausgaben im Quellcode

Gerade bei neuen Entwicklungen ist es wichtig, ein paar Ausgaben über die serielle Schnittstelle oder ein anderes Medium zu schicken. Natürlich können diese Ausgaben einfach gelöscht oder ausdokumentiert werden. Aber spätestens, wenn die Implementierung erweitert wird, werden sie wieder benötigt. Es gibt unterschiedliche Ansätze, welche ich hier kurz vorstellen möchte. Welche Variante die richtige ist, …

Weiterlesen →

TTGO TS V1.2 Als Video Viewer für (M)Jpeg

Die erste Idee war es, den MJPeg-Stream der ESP32-Kamera zu lesen und auf dem TTGO Display zu zeigen. Da ich einige Probleme mit der Umsetzung des MJpeg-Protokolls hatte, habe ich mich für eine vereinfachte Variante entschieden und lese nun Schnappschüsse von der Kamera aus. Dies hat den Vorteil, dass der TTGO immer dann, wenn er …

Weiterlesen →

GY-530 VL53L0X Laser-Entfernungsmesser

Dieser Laserentfernungsmesser ist schneller als die Sonaren Sensoren wie (Zum Beispiel HC-SR04, US100). Er misst im Bereich von 30mm bis hin zu 2 Metern und wird über den I²C Bus auf Adresse 0x29 angesteuert. Die Adresse ist über die Software änderbar.

Weiterlesen →

Grundlagen Schrittmotor

Hier soll der Grundstein zum Betrieb von Schrittmotoren an Microcontrollern gelegt werden. Es werden in diesem Artikel: Das Funktionsprinzip beschrieben Einige Eigenschaften und Kenndaten benannt Sowie ein paar Tipps gegeben Es gibt viele Quellen im Netz, welche die Grundlagen schon erschöpfend beschreiben. Es handelt sich hierbei mehr um eine Sammlung nützlicher Informationen und soll zum …

Weiterlesen →

KY-038 Mikrofon Modul

Hier mal eine akustische Anbindung für Microcontroller. Das Modul KY-038 beherbergt ein Mikrofon und einen Schwellwertschalter, welcher über einen veränderlichen Widerstand einstellbar ist. Beide Signale, die des Schwellwertschalters und das invertierte Mikrofon Signal werden an den Pins A0 und D0 bereitgestellt. ACHTUNG Ich habe dieses Modul nicht sinnvoll betreiben können!!! Fakten Anwendungsbereiche Messung von Schall …

Weiterlesen →
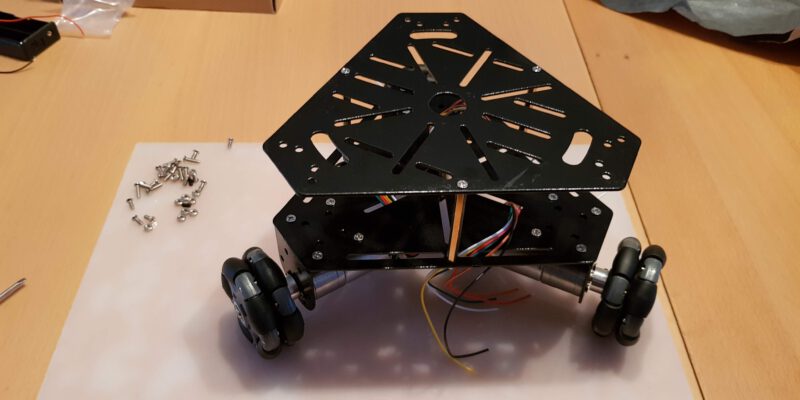
Omnicar Bodenplatte mit aufgeschraubter Deckpaltte (perspektivisch)

Dreieckiges Roboter Chassis mit omnidirektionalen Rädern

Ich habe für 89€ (diesmal direkt bei Amazon) ein Roboter Chassis erstanden. Dieses besitzt drei omnidirektionale Räder. In diesem Bericht zeige ich den Zusammenbau und nenne noch ein paar Fakten. Die Verwendung des Chassis folgt in späteren Berichten. (Vom Hersteller gibt es ein Montage Video, dieses habe ich unten gelinkt) Fakten Bestandteile Stabile Plattform aus …

Weiterlesen →

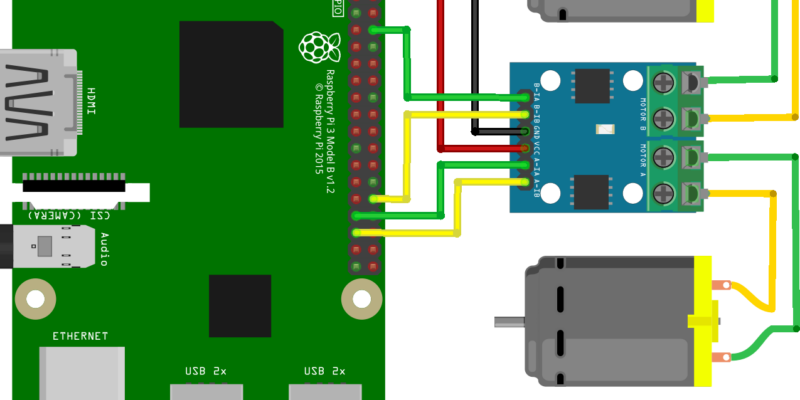
Raspberry PI 3 + Motorsteuerung

Ziel ist es, mit dem Raspberry PI 3 unter Zuhilfenahme einer Motorbrücke 2 Gleichstrommotoren zu betreiben. Dies soll später genutzt werden, um einen zweirädrigen Roboter anzutreiben. Hardware PI3 (oder älter, bitte auf die richtigen Pins achten) Motorbrücke L9110s 2x DC Motor Diverse Kabel ( Vorgefertigte Pin-Header Kabel) Testaufbau GPIOs am Raspberry Motor1 Richtung GPIO 26 …

Weiterlesen →