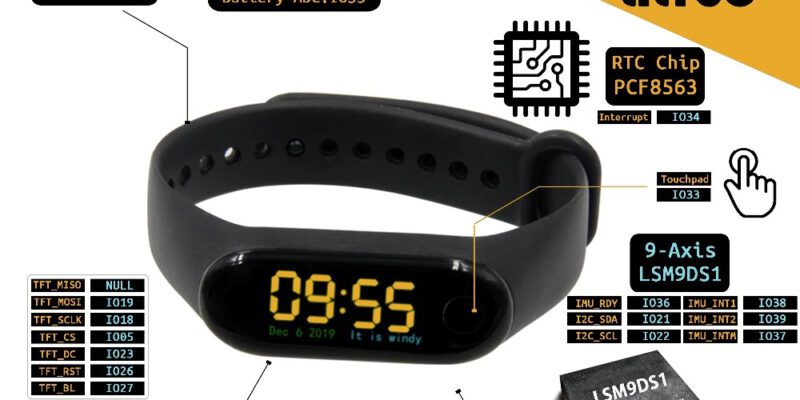
PREVIEW – ESP 32 Wristband – LilyGo-T-Wristband

Neatly packaged in a silicone wristband, this is the smallest version of the ESP32 that I know of. The ESP itself does not have its own programmer. However, there is a kit that contains the wristband and a programmer. Once initialised, the wristband can be updated via OTA.

Continue reading "VORSCHAU – ESP 32 Armband – LilyGo-T-Wristband" →
Debug output in source code

Gerade bei neuen Entwicklungen ist es wichtig, ein paar Ausgaben über die serielle Schnittstelle oder ein anderes Medium zu schicken. Natürlich können diese Ausgaben einfach gelöscht oder ausdokumentiert werden. Aber spätestens, wenn die Implementierung erweitert wird, werden sie wieder benötigt. Es gibt unterschiedliche Ansätze, welche ich hier kurz vorstellen möchte. Welche Variante die richtige ist, …

Continue reading "Debug Ausgaben im Quellcode" →

TTGO TS V1.2 as a video viewer for (M)Jpeg

Die erste Idee war es, den MJPeg-Stream der ESP32-Kamera zu lesen und auf dem TTGO Display zu zeigen. Da ich einige Probleme mit der Umsetzung des MJpeg-Protokolls hatte, habe ich mich für eine vereinfachte Variante entschieden und lese nun Schnappschüsse von der Kamera aus. Dies hat den Vorteil, dass der TTGO immer dann, wenn er …

Continue reading "TTGO TS V1.2 Als Video Viewer für (M)Jpeg" →

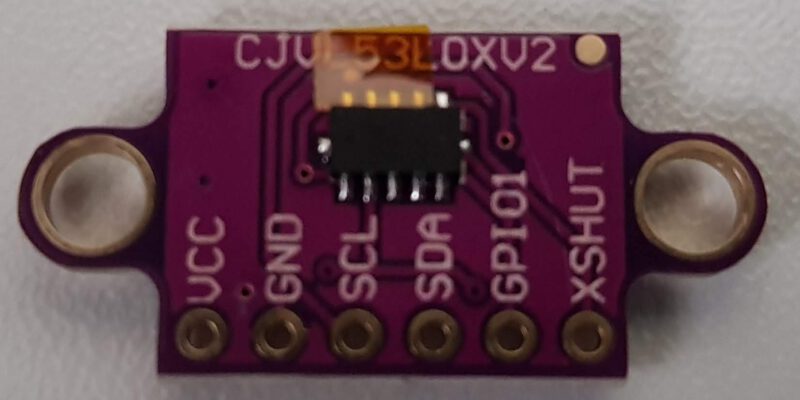
GY-530 VL53L0X Laser Rangefinder

This laser distance sensor is faster than sonar sensors such as (for example, HC-SR04, US100). It measures in the range of 30mm up to 2 metres and is controlled via the I²C bus at address 0x29. The address can be changed via software.

Continue reading "GY-530 VL53L0X Laser-Entfernungsmesser" →

Stepping motor fundamentals

Hier soll der Grundstein zum Betrieb von Schrittmotoren an Microcontrollern gelegt werden. Es werden in diesem Artikel: Das Funktionsprinzip beschrieben Einige Eigenschaften und Kenndaten benannt Sowie ein paar Tipps gegeben Es gibt viele Quellen im Netz, welche die Grundlagen schon erschöpfend beschreiben. Es handelt sich hierbei mehr um eine Sammlung nützlicher Informationen und soll zum …

Continue reading "Grundlagen Schrittmotor" →

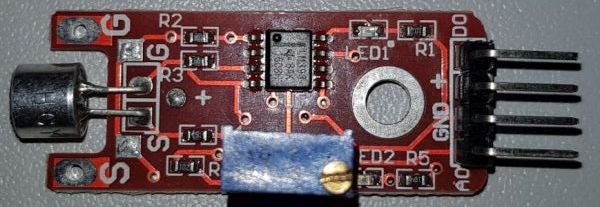
KY-038 Microphone Module

Hier mal eine akustische Anbindung für Microcontroller. Das Modul KY-038 beherbergt ein Mikrofon und einen Schwellwertschalter, welcher über einen veränderlichen Widerstand einstellbar ist. Beide Signale, die des Schwellwertschalters und das invertierte Mikrofon Signal werden an den Pins A0 und D0 bereitgestellt. ACHTUNG Ich habe dieses Modul nicht sinnvoll betreiben können!!! Fakten Anwendungsbereiche Messung von Schall …

Continue reading "KY-038 Mikrofon Modul" →
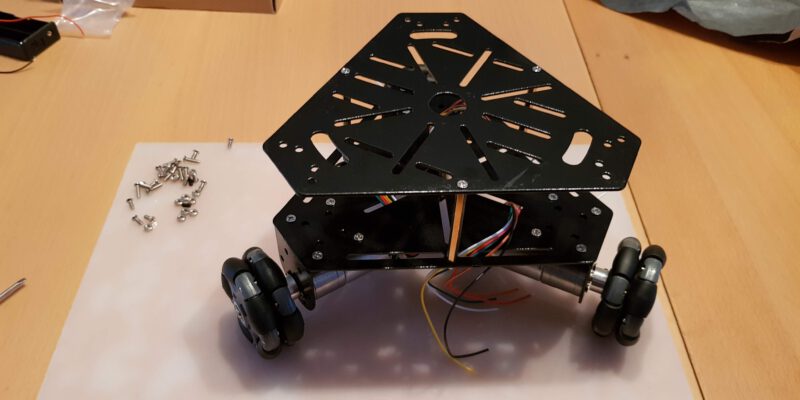
Omnicar Bodenplatte mit aufgeschraubter Deckpaltte (perspektivisch)

Triangular robot chassis with omnidirectional wheels

Ich habe für 89€ (diesmal direkt bei Amazon) ein Roboter Chassis erstanden. Dieses besitzt drei omnidirektionale Räder. In diesem Bericht zeige ich den Zusammenbau und nenne noch ein paar Fakten. Die Verwendung des Chassis folgt in späteren Berichten. (Vom Hersteller gibt es ein Montage Video, dieses habe ich unten gelinkt) Fakten Bestandteile Stabile Plattform aus …

Continue reading "Dreieckiges Roboter Chassis mit omnidirektionalen Rädern" →

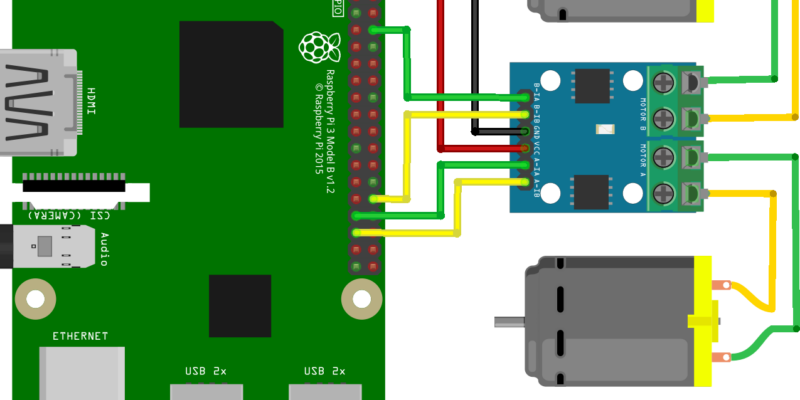
Raspberry Pi 3 + Motor Control

Ziel ist es, mit dem Raspberry PI 3 unter Zuhilfenahme einer Motorbrücke 2 Gleichstrommotoren zu betreiben. Dies soll später genutzt werden, um einen zweirädrigen Roboter anzutreiben. Hardware PI3 (oder älter, bitte auf die richtigen Pins achten) Motorbrücke L9110s 2x DC Motor Diverse Kabel ( Vorgefertigte Pin-Header Kabel) Testaufbau GPIOs am Raspberry Motor1 Richtung GPIO 26 …

Continue reading "Raspberry PI 3 + Motorsteuerung" →