Last Updated on 10. October 2026 by SuffocationLink status: OK
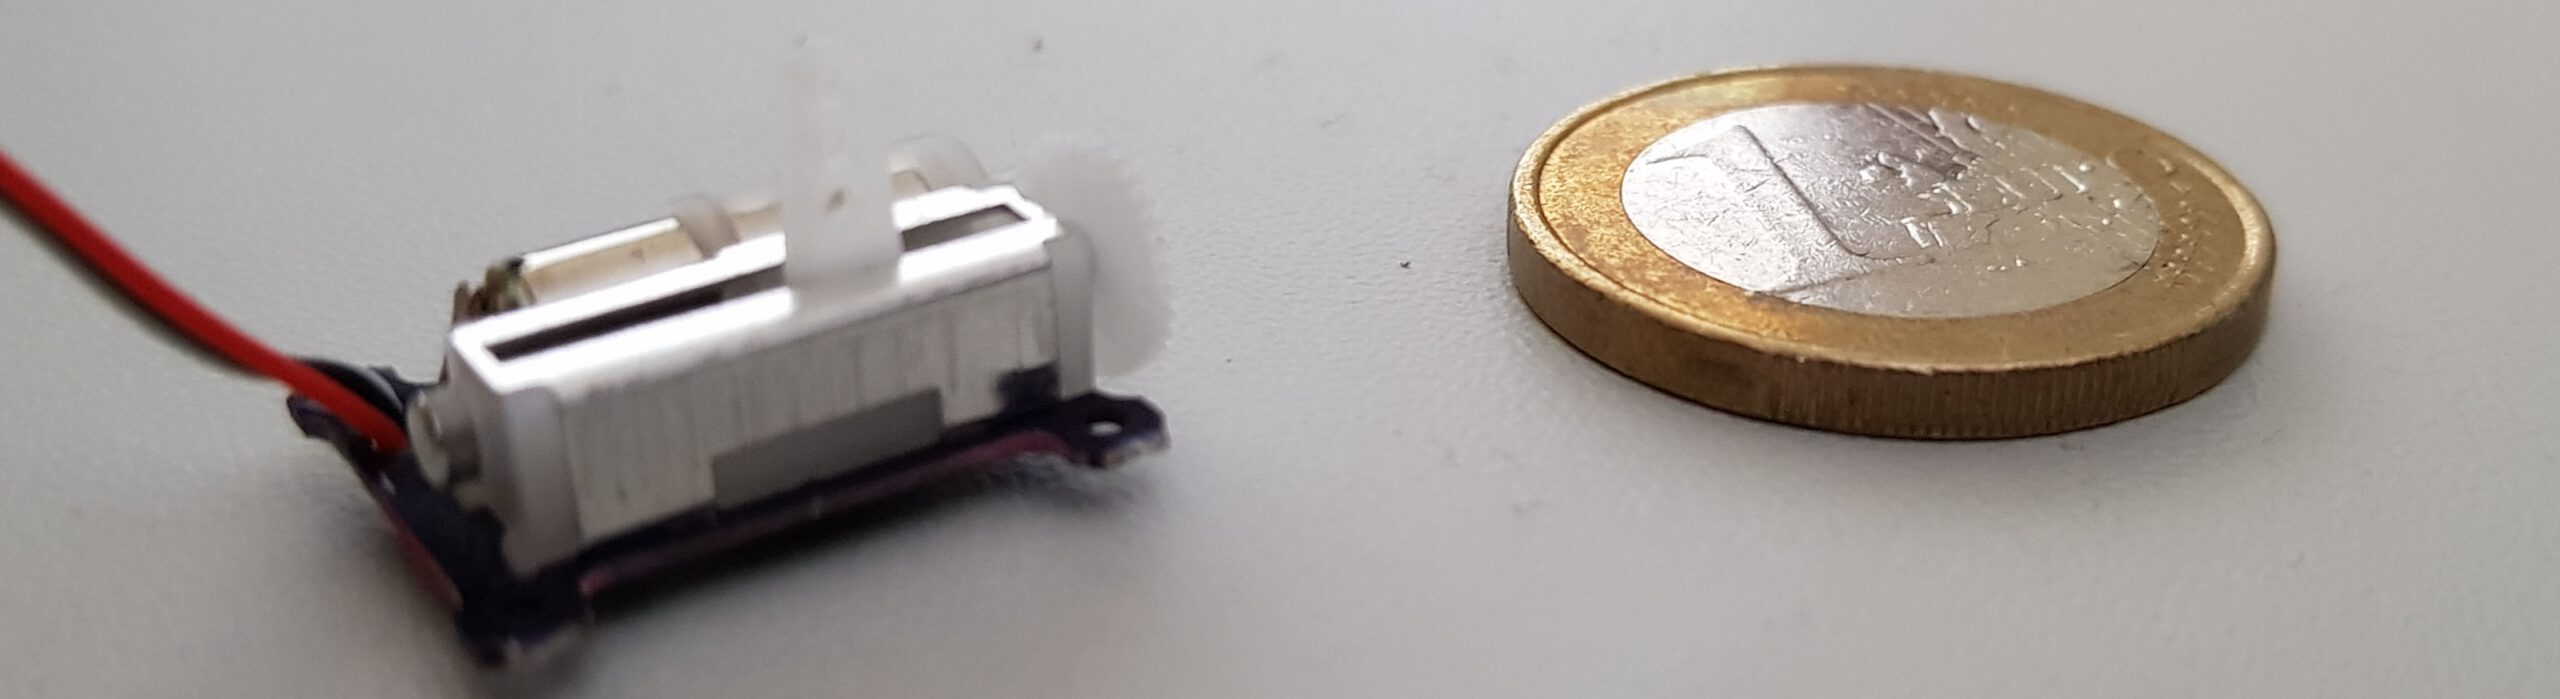
Ein linearer Servo wird genauso wie ein drehender Servo angesteuert, nur dass er seine Bewegung linear auf einer Achse durchführt.
Ein kleiner Schieber wird entlang einer Schraube gefahren. Die Position wird über einen veränderlichen Widerstand ermittelt. Der Widerstand verändert sich je nach Position des Schiebers.
Die Positionierung erfolgt über das Signalkabel. Hier wird eine Rechteckspannung angelegt (50Hz). Die Länge des High-Impulses steuert die Position. Siehe auch LinkLink status: OK.
Facts
| Cable | Function |
| Red | +5V |
| Schwarz | Mass |
| Weiss | Signal |
Areas of application
- Model making
- Eisenbahnen
- Automatisierung
Views


Programming
Libraries
Es wird nur der Arduino IDE Standard verwendet.
Test programme
Das Programm ist recht einfach gehalten, neben der Initialisierung des Servos enthält es in der Loop Routine eine Abfrage, ob etwas über die serielle Schnittstelle gesendet wurde. Wenn ja, fährt der Servo auf Stellung 140, wartet rund 4 Sekunden und fährt dann wieder zurück.
Here is the example program:
Source code LinearerServoTest.ino (GitHub GistLink status: OK)
// Linearare Servo Test
// www.famnbach.net
// GPLv2
// -----------------------


#include <Servo.h>
#define SERVO_PIN 10
Servo myservo;


void setup() {
  Serial.begin(9600);
  pinMode(SERVO_PIN, OUTPUT);
  digitalWrite(SERVO_PIN, false);

  myservo.attach(SERVO_PIN);
  myservo.write(20);
}

void loop() {

  if (Serial.available()) {
    Serial.readString();
    myservo.write(140); // offen

    delay(4100);
    myservo.write(20); //Geschlossen
  }
}
Conclusion
Der lineare Servo wird genauso wie ein normaler angesteuert.
Die offenen Zahnräder können bei der Montage etwas Probleme machen, auch sind die Zahnräder sehr filigran. Durch seine kleine Bauweise findet er auf engstem Raum Platz.
Related Posts
- SunflowerLink status: OK
- FunduMoto L298P High Power Motor Driver BoardLink status: OK
- 16-channel PCA9685 ServoboardLink status: OK
- Pan Tilt with joystickLink status: OK
- Arduino – Pan/Tilt TestLink status: OK
- RC car with PS2 controllerLink status: OK
- Arduino PS2 Controller Board FundamentalsLink status: OK
- Raspberry Pi + ServoLink status: OK
- Pi4J + BlueJLink status: OK
Sources
| Date | Change | Author |
|---|---|---|
| 10.10.2026 | Defekte Gist-Einbettung durch Code-Block ersetzt (Gist als Quelle verlinkt) | Suffocation |
| 04.10.2026 | Rechtschreibung korrigiert: Tippfehler, Kommas, Grammatik | Suffocation |
| 03.10.2026 | Log-Liste eingefügt | Suffocation |
| 23.06.2019 | Post created | Suffocation |