Last Updated on 4. October 2026 by SuffocationLink status: OK
Hier soll der Grundstein zum Betrieb von Schrittmotoren an Microcontrollern gelegt werden. Es werden in diesem Artikel:
- Das Funktionsprinzip beschrieben
- Einige Eigenschaften und Kenndaten benannt
- Sowie ein paar Tipps gegeben
Es gibt viele Quellen im Netz, welche die Grundlagen schon erschöpfend beschreiben. Es handelt sich hierbei mehr um eine Sammlung nützlicher Informationen und soll zum besseren Verständnis meiner anderen Projekte beitragen. Auch ist diese Fassung nicht final, es werden immer mal wieder Informationen hinzukommen.
Eine gute Einführung gibt es wie immer bei Wikipedia, den Artikel habe ich unten gelinkt. Sollte dennoch was Wichtiges fehlen oder Fragen bestehen, einfach einen Kommentar dalassen, ich freue mich über (fast 😉 ) jede Rückmeldung.
Facts
How it works
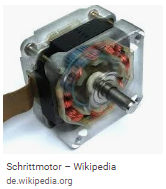
Schrittmotoren bestehen wie andere einfache Gleichstrom-Motoren aus einer Welle, Festmagnet(en) und zwei oder mehr Spulen. Es gibt auch andere Bauweisen, die hier aber keine Berücksichtigung finden sollen.
Unterschied zu simplen Gleichstrommotoren
Bei Gleichstrommotoren wird die Ansteuerung der Spulen durch den Kommutator (Polwender) gesteuert und befinden sich auf dem Stator der Welle. Zum Betrieb des Motors wird eine Spannung angelegt. Über die Polung der Spannung kann die Richtung und über die Höhe der Spannung die Geschwindigkeit geregelt werden.
Beim Schrittmotor sind die einzelnen Spulen nach außen geführt und werden einzeln gesteuert. Sie befinden sich im Gehäuse, während auf der Welle ein Festmagnet sitzt. Die Reihenfolge der Aktivierung der Spulen bestimmt die Richtung, und die Geschwindigkeit wird über den Ansteuerungstakt festgelegt (hohe Frequenz, schnelle Drehgeschwindigkeit).
Advantages
Die Lage der Welle ist genau steuerbar und nach einer Justage bekannt. Somit können Schrittmotoren ohne zusätzliche Messeinrichtungen wie Odometrie angesteuert werden.
Disadvantages
Die Ansteuerung von Schrittmotoren ist physikalischen Grenzen unterworfen. Je nach Belastung der Welle und der Schaltgeschwindigkeit kann es zu Schrittverlusten kommen. Dies bedeutet, es wird der nächste Schritt angesteuert, obwohl die Welle die Position des letzten Schrittes noch nicht erreicht hat. Bei hohen Beschleunigungen und Geschwindigkeiten wird auf herkömmliche Motoren mit einer Messeinrichtung zurückgegriffen.
Properties
Es gibt unterschiedliche Eigenschaften, die einen Schrittmotor auszeichnen, die wichtigsten sollen hier aufgeführt werden:
| Eigenschaft | Description |
| Polanzahl | Anzahl der Pole, bestimmt, wie genau ein Schrittmotor gesteuert werden kann. |
| Schrittwinkel | Beschreibt, um wie viel Grad sich die Welle für einen Schritt dreht. (Beispiel 1.8° => 200 Schritte für 360°) |
| Schritte/ Umdrehung | Anzahl der Schritte für eine Umdrehung der Welle (Siehe Schrittwinkel) |
| Drehmoment | Im Grundprinzip die Stärke des Motors abhängig vom Strom. |
| Microschrittbetrieb | Feinere Ansteuerung der Spulen, um Zwischenschritte und eine höhere Laufruhe zu erreichen. |
| Bipolar/Unipolar | Unterschiedliche Ansteuerung der Spulen (Siehe hierzu den unten gelinkten Wikipedia-Beitrag) |
| NEMA | Normung des Flansches bzw. der Lochabstände zur Befestigung des Motors (Nema 17 immer 42x42mm) |
Areas of application
- Plotter
- (3D) Drucker
- Fräsen
- CD-Abspielgeräte
- Scanner
- Roboterarme
Views
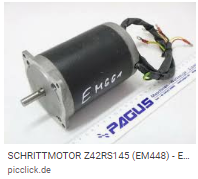
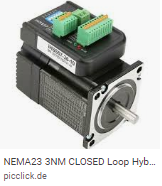
Hier ein paar Beispiele für Schrittmotoren
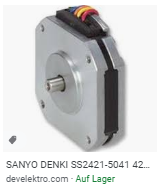
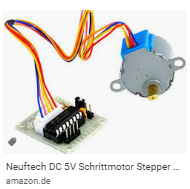
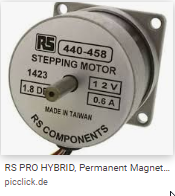
Tricks und Tipps
Polpaare finden
Wichtig beim Schrittmotor ist zu wissen, welche Polpaare zusammengehören. Sie können durch Messen des Widerstands zwischen zwei Anschlüssen bestimmt werden. Wird ein geringer Widerstand gemessen, gehört das Anschlusspaar zusammen.
Wenn kein Messgerät zur Hand ist, kann man auch die Kurzschlussmethode verwenden. Es werden zwei Adern, beispielsweise mit einem Draht, kurzgeschlossen. Dreht sich die Achse des Motors schwerer, gehören diese zusammen. (blah blah Induktion bla… blah … ) . Probierts mal aus, es funktioniert.
Ansteuerung über Controller
Die überwiegende Zahl der Schrittmotoren kann wegen ihrer Leistungsaufnahme nicht direkt am Microcontroller betrieben werden. Hierfür bedarf es einer sog. Motorway bridgeLink status: Unknown oder auch Stepperdriver genannt. Diese wird mit dem geringen Strom des Controllers gesteuert und regelt die Spannung/den Strom einer externen Spannungsquelle zum Motor. Hier ein paar Links zu bestehenden Beiträgen.
- Preview – Arduino Motor Shield mit L298PLink status: OK
- D1 Mini Shield – HR8833 MotorLink status: OK
- D1 Mini Shield – AT8870 MotorLink status: OK
- Zumo V1.2Link status: Unknown
- FunduMoto L298P High Power Motor Driver BoardLink status: OK
- RC car with PS2 controllerLink status: OK
- NRF RC CarLink status: OK
- Arduino PS2 Controller Board FundamentalsLink status: OK
- NodeMCU V2 Motor BoardLink status: OK
- Adafruit Motor HAT v1Link status: OK
Libraries
Es gibt Unmengen an Bibliotheken zum Betrieb von Schrittmotoren, hier exemplarisch ein paar, die ich auch schon verwendet habe. Meist gehören sie zur entsprechenden Zusatzplatine.
In der Arduino Gui ist eine Schrittmotor-Bibliothek enthalten, diese wird über
#include <Stepper.h>
eingebunden. Im Datei-Menü bei den Beispielprogrammen befinden sich auch welche für die Stepper-Bibliothek.
Von Adafruit für den Arduino Motorshield V1 https://github.com/adafruit/Adafruit-Motor-Shield-libraryLink status: Unknown
Von Adafruit für den Arduino Motorshield V2 https://github.com/adafruit/Adafruit_Motor_Shield_V2_LibraryLink status: OK
Für den schnellen Schritt 😉
https://github.com/Stan-Reifel/SpeedyStepperLink status: Unknown
Related Posts
- Arduino VENTUNO QLink status: Unknown
- Arduino UNO QLink status: Unknown
- Digispark Rev.3 rettenLink status: Unknown
- Retro Projekt – FDC USB Floppy Disk ControllerLink status: OK
- Arduino Nano 33 BLELink status: OK
- Arduino Nano 33 IoTLink status: Unknown
- Preview – Arduino Motor Shield mit L298PLink status: OK
- Preview – Arduino Mega Logger ShieldLink status: OK
- Preview – Prototyp Schild für Arduino Mega Link status: OK
- Preview – Arduino Nano ZusatzplatineLink status: Unknown
Sources
https://de.wikipedia.org/wiki/SchrittmotorLink status: Unknown
https://de.wikipedia.org/wiki/GleichstrommaschineLink status: Unknown
| Date | Change | Author |
|---|---|---|
| 04.10.2026 | Rechtschreibung korrigiert: Tippfehler, Kommas, Groß-/Kleinschreibung, Grammatik, Formulierungen | Suffocation |
| 03.10.2026 | Log-Liste eingefügt | Suffocation |
| 16.03.2020 | Post created | Suffocation |